
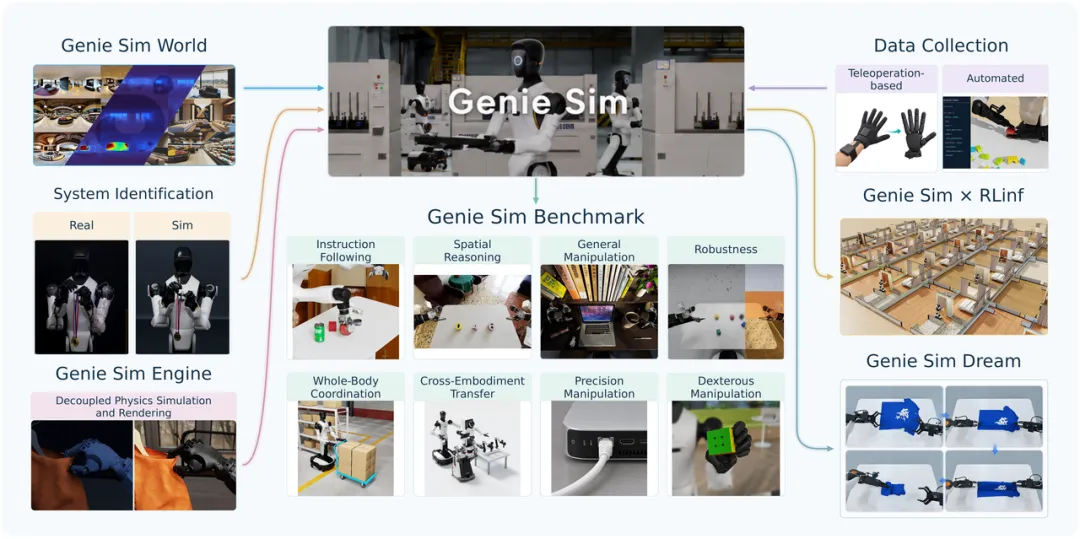
Dans une annonce du 28 octobre, AGIBOT décrit une mise à jour majeure de Genie Sim reliant la reconstruction de scènes, la simulation d’interactions avec des objets déformables, l’évaluation des capacités et le post-entraînement des politiques.
L’entreprise indique avoir évalué en simulation des modèles entraînés dans le monde réel, sans adapter les environnements simulés. Sur quatre plateformes robotiques et 22 tâches, elle annonce une corrélation de 96,7 % entre les scores des tâches en simulation et sur robots réels.
AGIBOT indique que le banc d’essai enrichi ajoute la manipulation dextre, la coordination du corps entier, la manipulation fine et le transfert entre différentes morphologies robotiques. L’entreprise décrit également un cadre de post-entraînement parallèle Genie Sim × RLinf qui utilise les résultats d’évaluation pour sélectionner les tâches d’apprentissage par renforcement.
Entreprises citées dans cet article
Fiches fournisseurs de l’annuaire RoboPallas