Des explications pratiques sur les robots, les composants et l’approvisionnement en Chine, avec des sources citées.
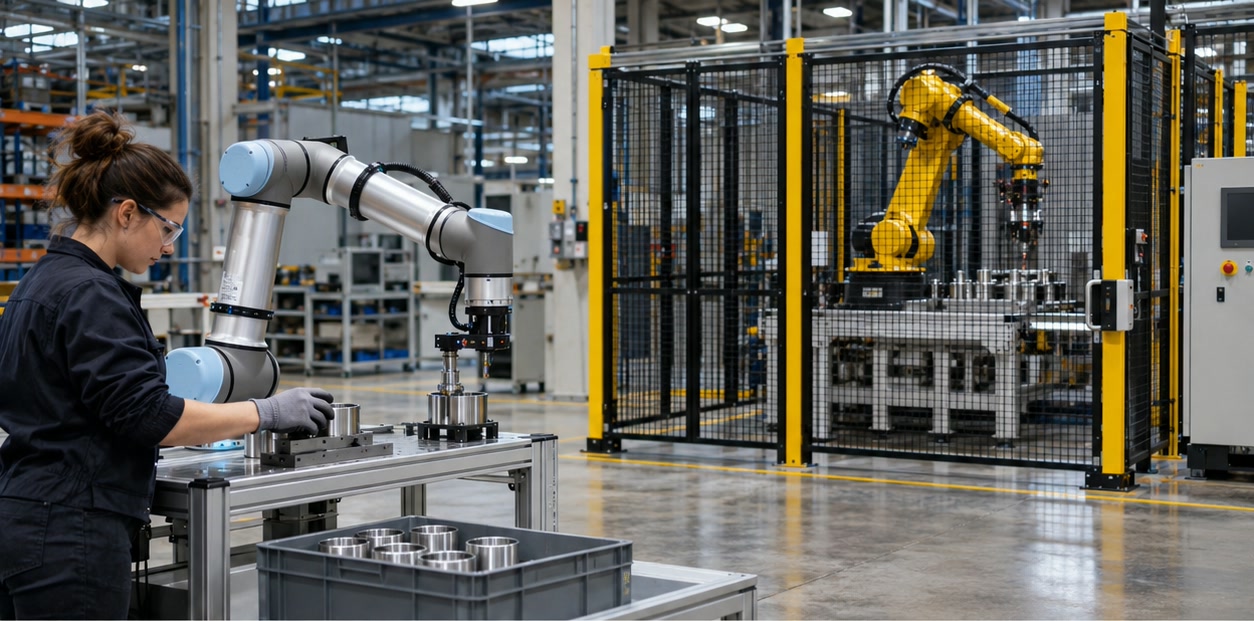
Le robot industriel désigne un robot utilisé pour l’automatisation industrielle ; le robot collaboratif est conçu pour des applications où humains et robots peuvent travailler à proximité. La cellule doit toujours être évaluée pour l’application réelle.
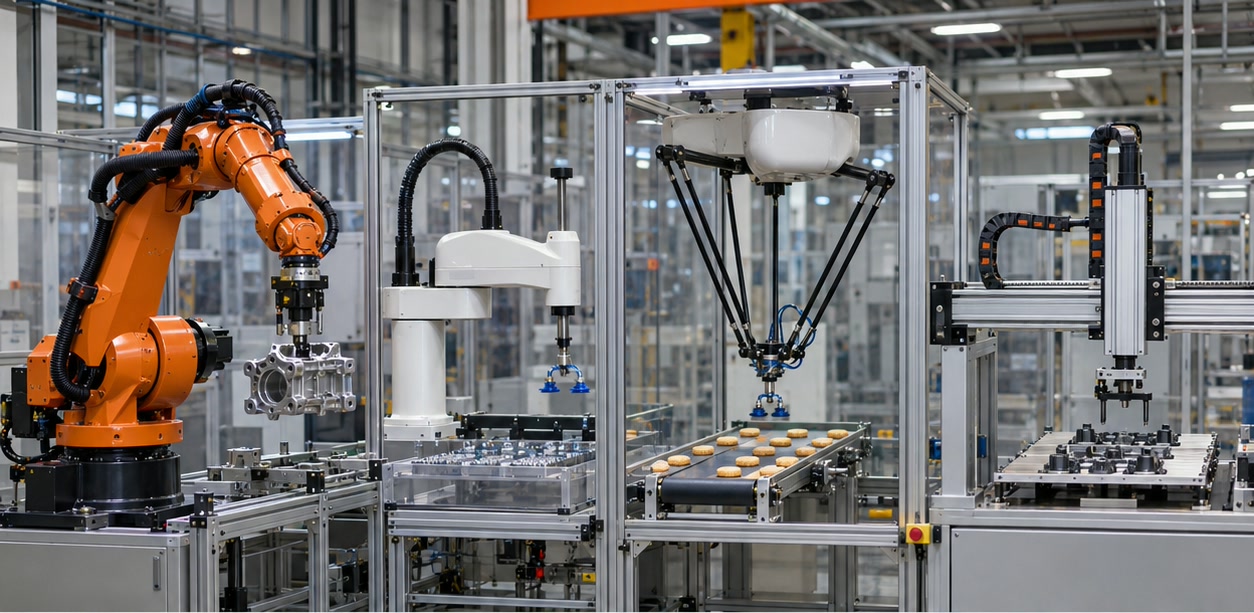
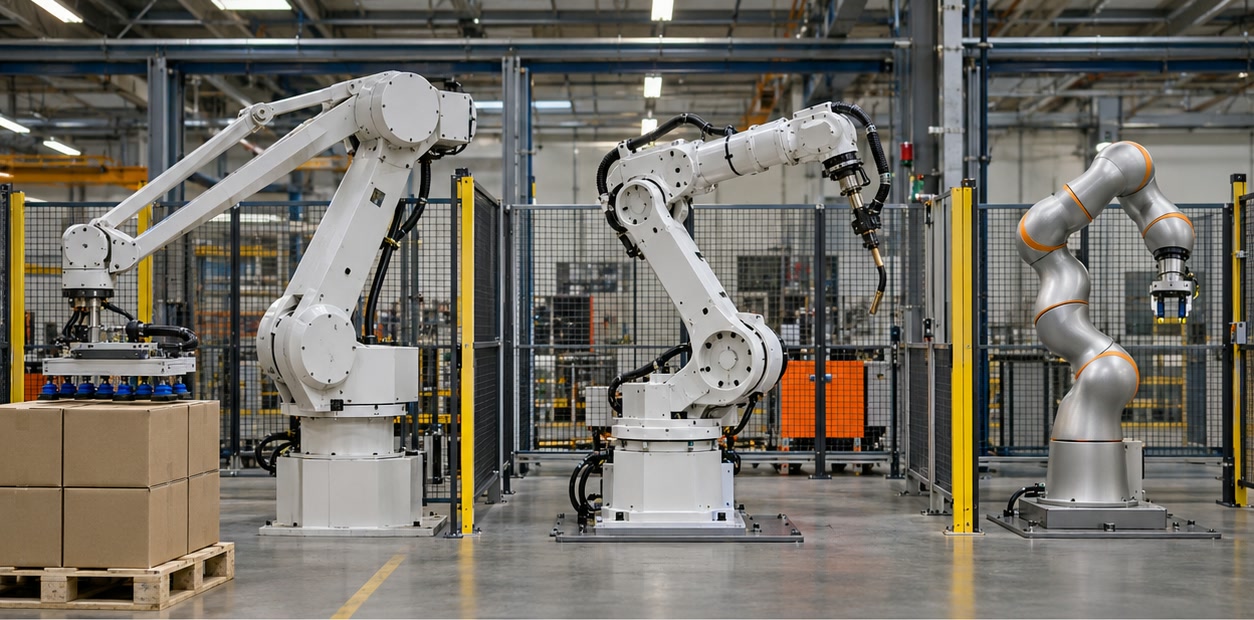
Lire le guide ↗Les robots industriels sont souvent classés selon leur structure mécanique. Découvrez les robots articulés, SCARA, parallèles ou Delta et cartésiens, ainsi que les questions de cellule à poser avant de les étudier.
Lire le guide ↗Choisissez un robot industriel en cartographiant la tâche, la trajectoire de l’outil, la charge, la portée, le cycle, l’environnement et les besoins d’intégration. Le cahier des charges doit précéder la présélection de types ou de produits.
Lire le guide ↗La charge utile et la portée sont des spécifications clés d’un bras robotisé, mais chaque valeur de catalogue dépend de conditions de test, de la position de la charge et de la trajectoire. Lisez ces données avec la masse de l’outil, son inertie et la géométrie de la cellule.
Lire le guide ↗La répétabilité décrit la proximité avec laquelle un robot revient à une même position dans des conditions définies. La précision décrit l’écart par rapport à la cible. La méthode d’essai est essentielle pour interpréter ces chiffres.
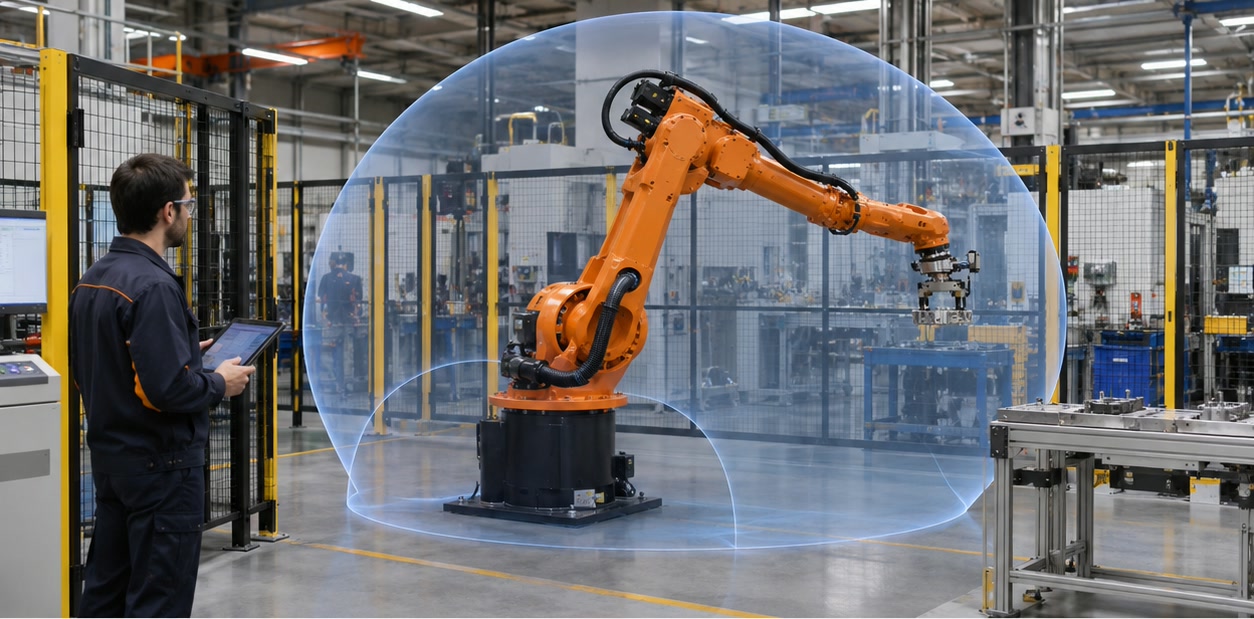
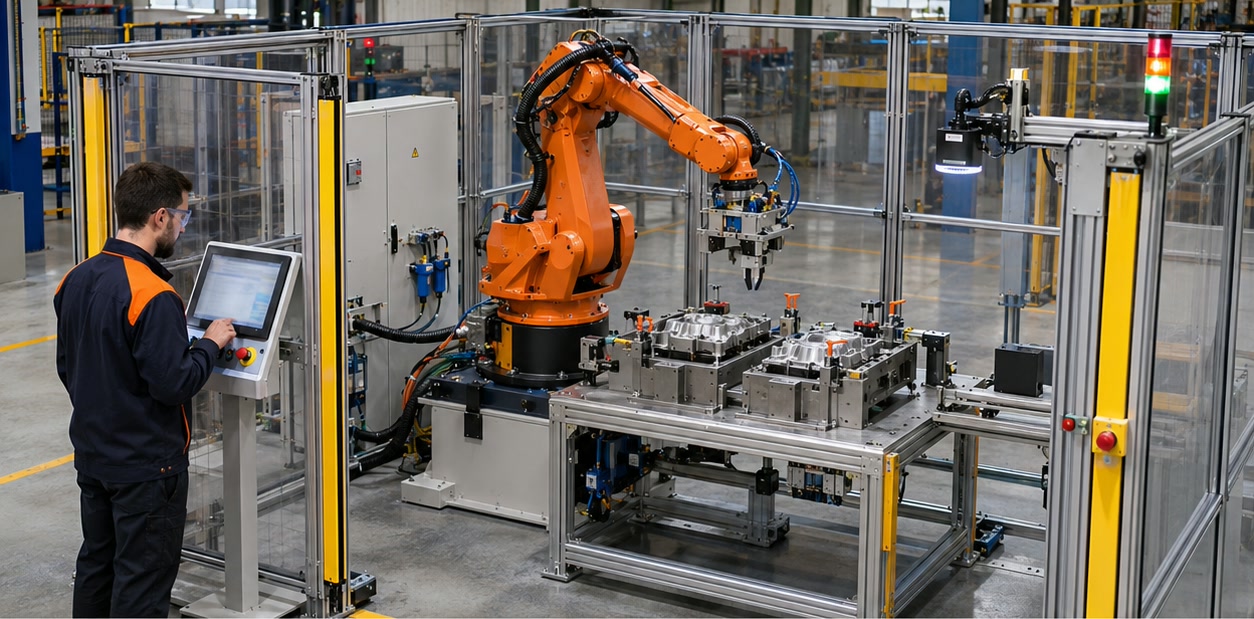
Lire le guide ↗Une cellule robotisée associe le bras à l’outillage, aux commandes, aux montages, aux capteurs, aux utilités, aux équipements de sécurité et au procédé environnant. Le robot constitue un sous-système d’une installation plus large.
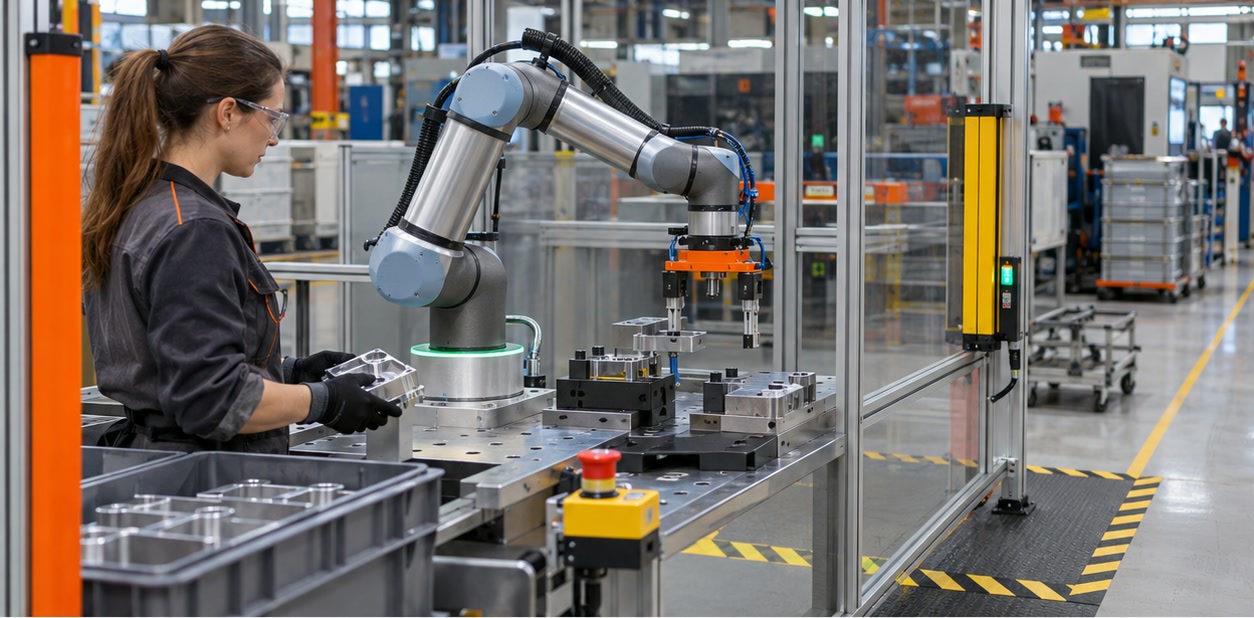
Lire le guide ↗La désignation cobot ne détermine pas à elle seule les conditions d’utilisation d’une cellule. Examinez toute l’application, y compris l’outil, les pièces, l’implantation, les mouvements et les personnes, et confirmez les mesures de protection nécessaires dans le pays de destination.
Lire le guide ↗Un axe est une direction contrôlée du mouvement d’un robot. Des axes supplémentaires peuvent offrir plus d’orientations ou d’options d’accès, mais l’intérêt dépend de la tâche, de l’espace de travail, de la trajectoire et du système de commande.
Lire le guide ↗Le contrôleur pilote les mouvements et coordonne des fonctions du système ; le pupitre offre une interface opérateur ; les logiciels d’ingénierie servent à configurer, programmer ou simuler la cellule. Les capacités varient selon la plateforme.
Lire le guide ↗Comprenez les caractéristiques qui déterminent l’adéquation d’un robot à une application : charge utile, portée, répétabilité, vitesse, montage, environnement, contrôleur et interfaces.
Lire le guide ↗Un projet de sourcing robotique commence par un cahier des charges applicatif, des spécifications claires et un examen documenté des fournisseurs. Vérifiez l’adéquation technique, le périmètre de livraison, les exigences du marché de destination et les responsabilités de service avant de commander.
Lire le guide ↗Une liste pratique pour cadrer la tâche, le site, les interfaces, la sécurité, les critères de réception et les conditions commerciales avant de demander un devis robotique.
Lire le guide ↗Une liste destinée aux acheteurs : notices, plans, données d’interface, preuves d’essai et documents de conformité à demander avant la commande et la mise en service.
Lire le guide ↗Évaluez si un fournisseur robotique peut répondre aux exigences d’application, de documentation, d’intégration, d’export et d’assistance avec des preuves liées au projet.
Lire le guide ↗Apprenez à examiner un devis robotique en distinguant équipements, ingénierie, intégration, mise en service, réception, assistance et hypothèses commerciales.
Lire le guide ↗Préparez les essais de réception en usine et sur site avec des pièces représentatives, des mesures de cadence et de qualité, des vérifications de reprise et des documents de transfert complets.
Lire le guide ↗Comprenez le rôle des fabricants de robots, fournisseurs de composants, spécialistes de la vision, intégrateurs et prestataires au sein d’un projet robotique en Chine.
Lire le guide ↗Un annuaire non classé de fournisseurs robotiques sélectionnés en Chine et des catégories ou familles de produits présentées sur leurs pages publiques.
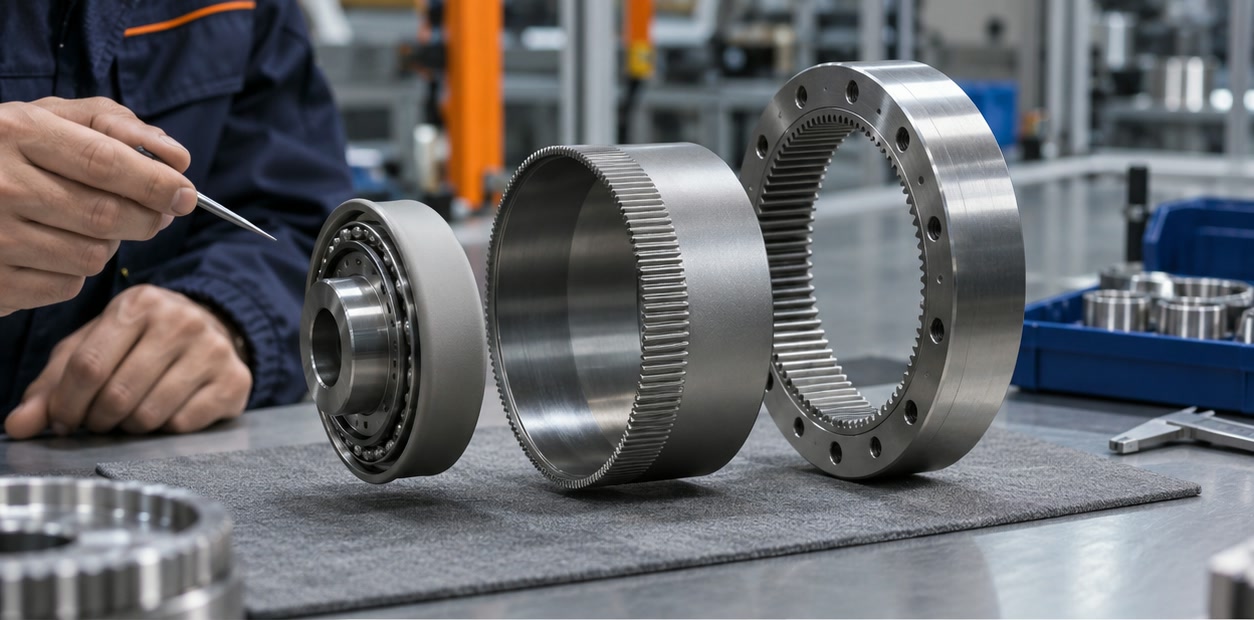
Lire le guide ↗Découvrez le fonctionnement d’un réducteur à ondes de déformation, le rôle de ses trois composants, son intérêt pour les robots et les limites à vérifier.
Lire le guide ↗Guide pratique des spécifications d’un réducteur à ondes de déformation : définitions du couple, vitesse, jeu, rigidité, durée de vie, montage et conditions d’essai.
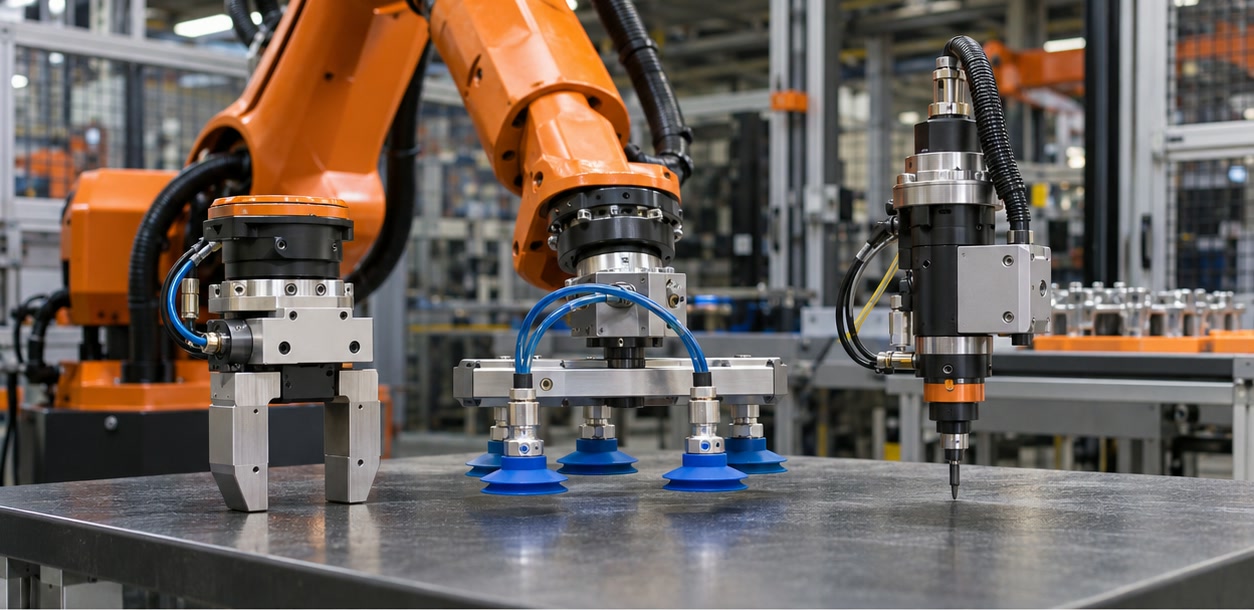
Lire le guide ↗Découvrez le rôle d’un effecteur de robot, le fonctionnement des outils de préhension et de procédé courants, ainsi que les interfaces et conditions d’application à vérifier.
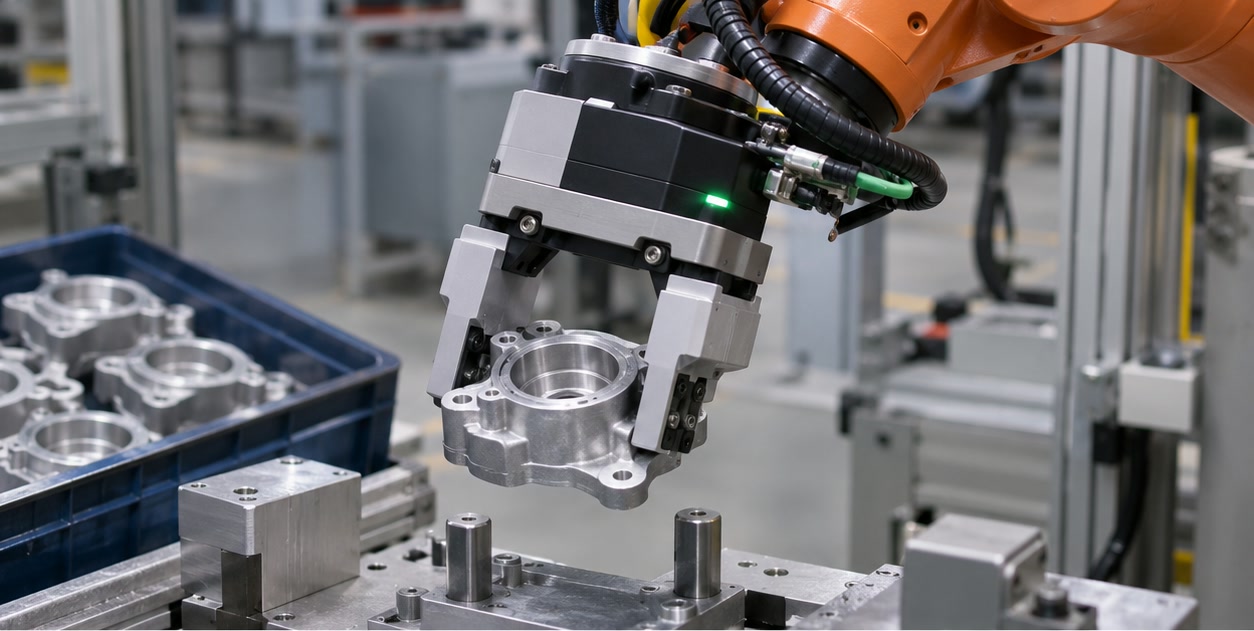
Lire le guide ↗Choisissez un préhenseur électrique en fonction de la pièce, de la course des mors, de la force, du retour d’information, de la cadence, des interfaces et de l’environnement.
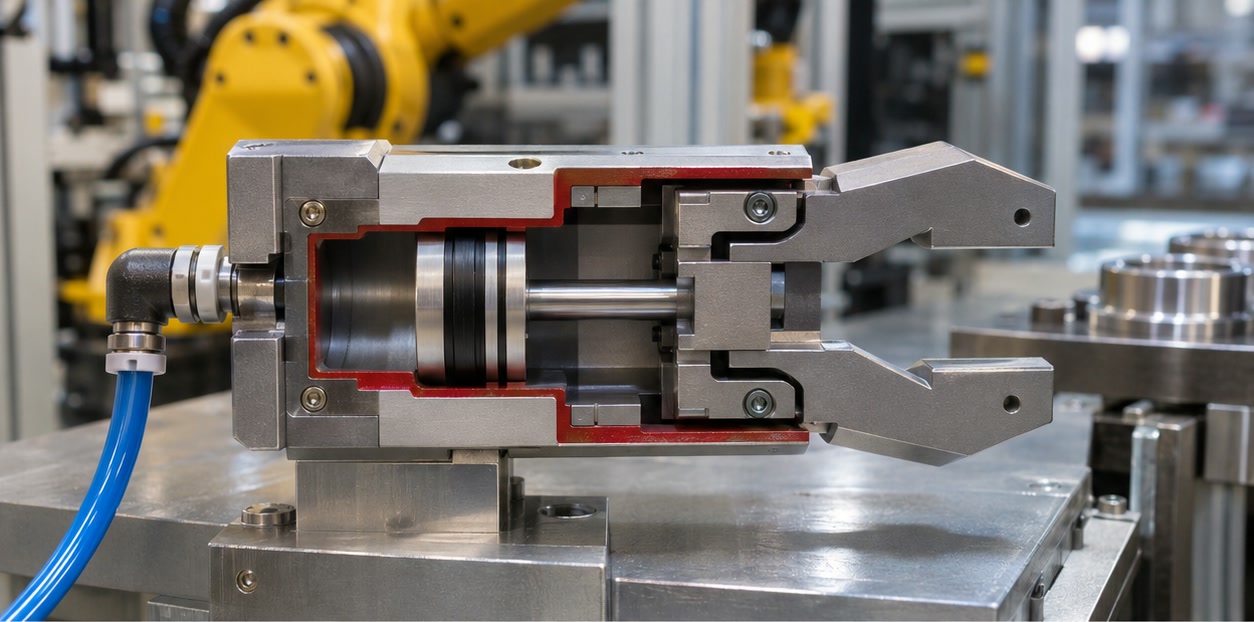
Lire le guide ↗Découvrez comment les préhenseurs à air comprimé s’ouvrent et se ferment, comment dimensionner la course et la force, et quels points vérifier pour l’air, les capteurs et la sécurité.
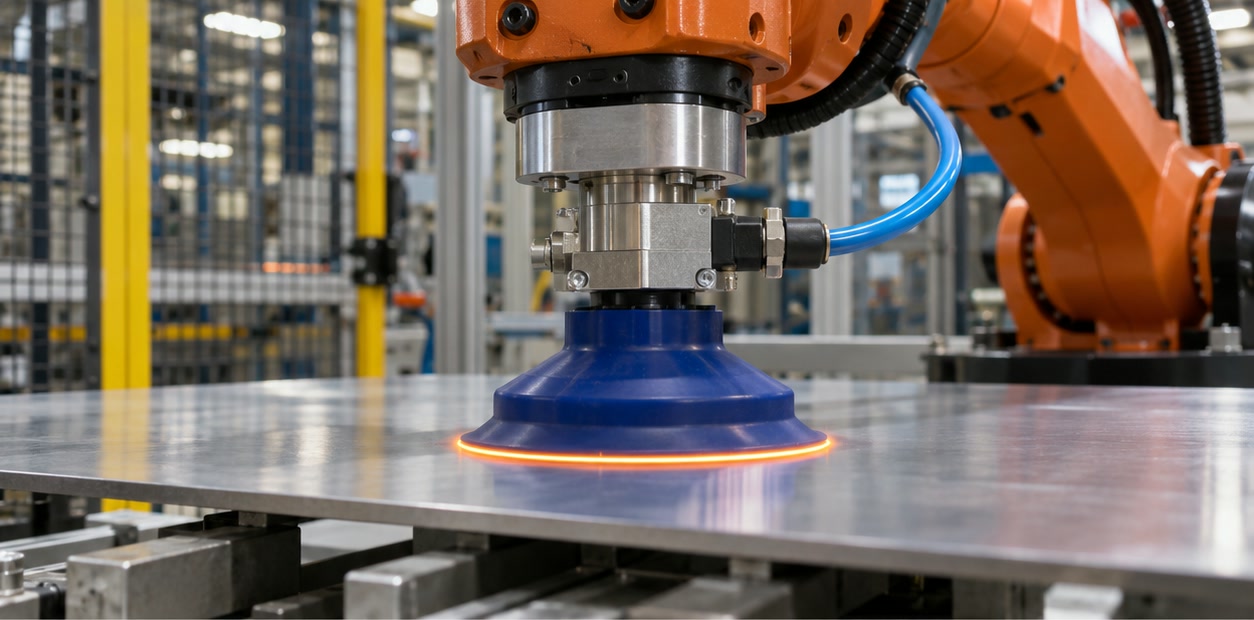
Lire le guide ↗Découvrez le fonctionnement de la préhension robotisée par le vide, l’influence de l’état de surface et les critères de choix des ventouses, générateurs et dispositifs de contrôle.
Lire le guide ↗Découvrez les informations qu’un système de vision 2D peut transmettre à un robot, la conversion des coordonnées et les besoins d’éclairage, d’étalonnage et d’intégration.
Lire le guide ↗Découvrez comment un système de vision 3D estime la forme et la pose d’une pièce pour guider un robot, ainsi que les enjeux de géométrie, de surface et d’étalonnage.
Lire le guide ↗Comprenez comment la caméra, le robot, le préhenseur, l’étalonnage, les communications et la validation transforment une mesure de vision en prise robotisée fiable.
Lire le guide ↗Découvrez l’usage courant des termes AGV et AMR, leurs différences pratiques de navigation et pourquoi la sécurité et le déploiement dépendent du véhicule complet.
Lire le guide ↗Préparez une usine à l’arrivée d’AGV ou d’AMR en vérifiant les itinéraires, sols, charges, portes, ascenseurs, réseau, circulation, recharge et maintenance.
Lire le guide ↗Découvrez les composants d’un manipulateur mobile, la coordination du châssis et du bras, ainsi que les questions de charge, navigation, stabilité et sécurité.
Lire le guide ↗