
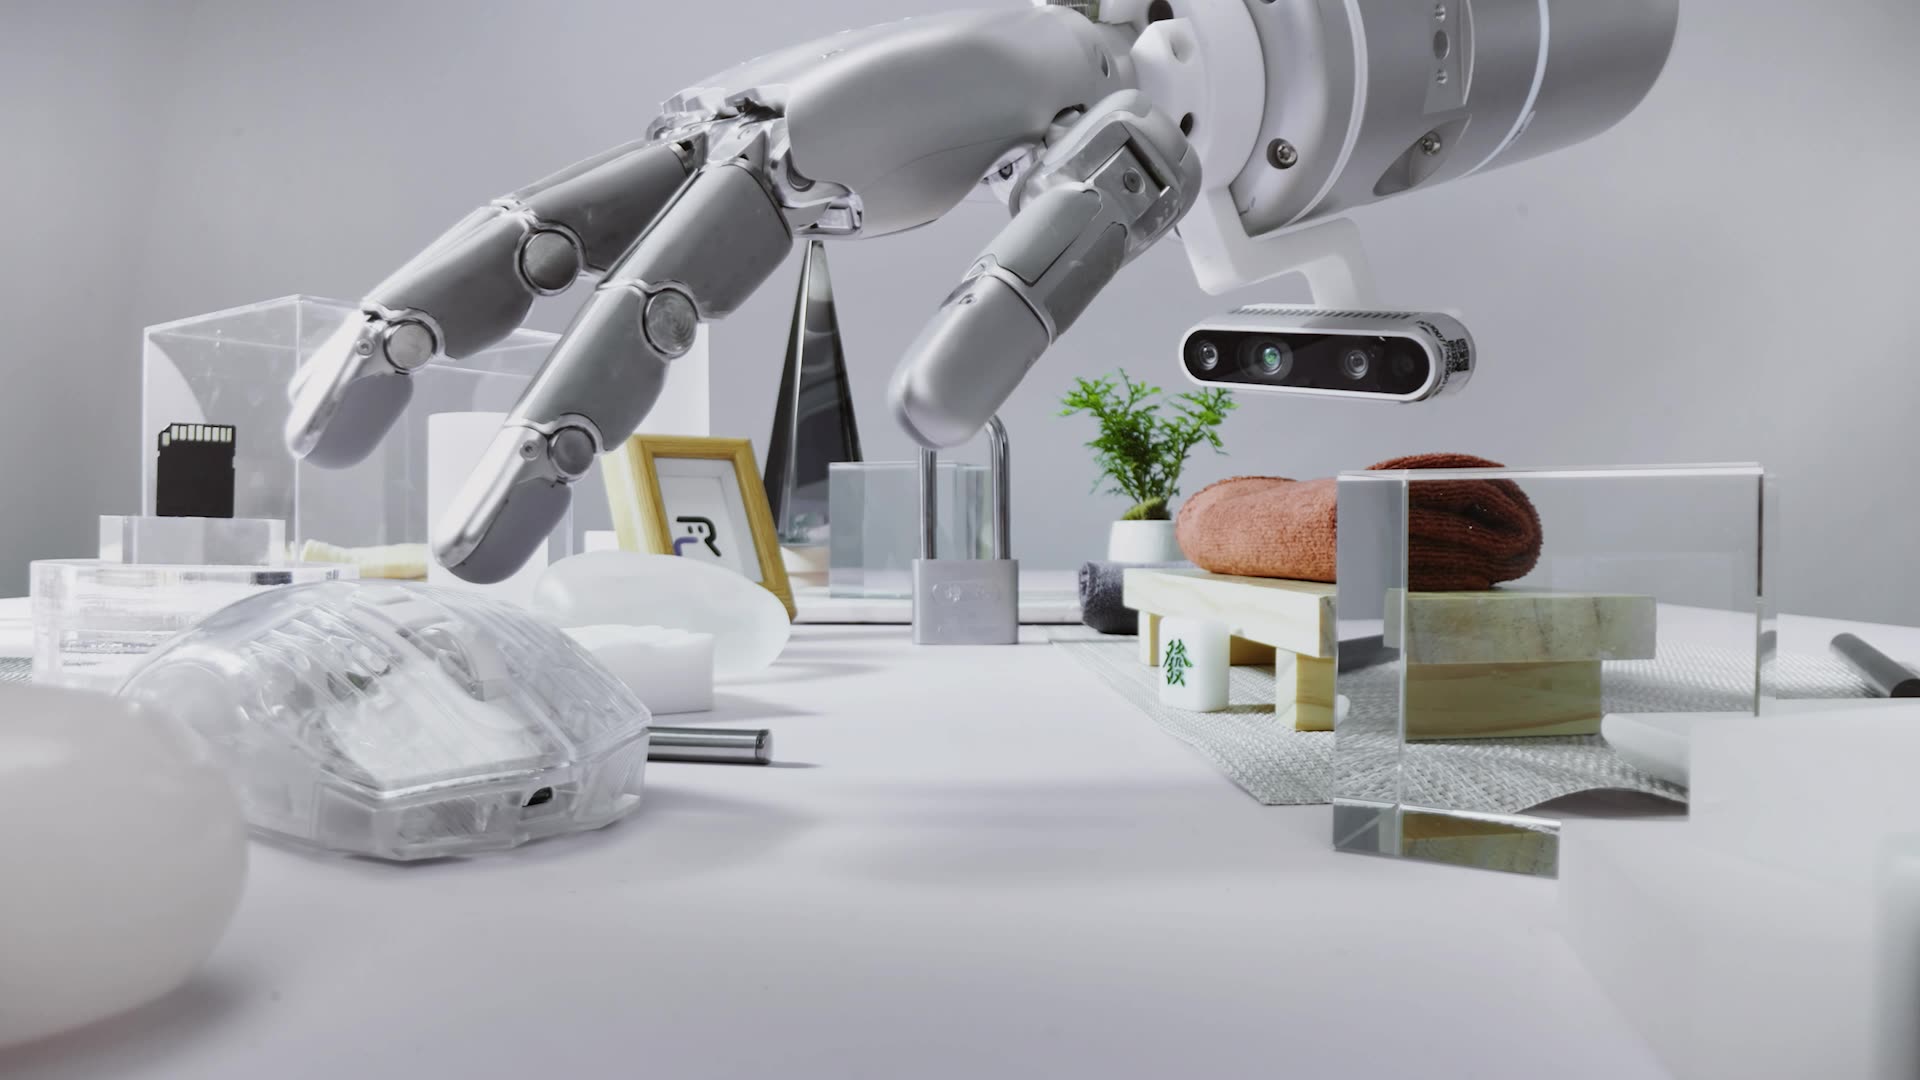
Robbyant ha puesto a disposición LingBot-Touch como un modelo de representación táctil para la manipulación diestra de robots. La página del proyecto describe una representación compartida concebida para transferir la experiencia táctil entre plataformas de hardware y tareas.
El modelo utiliza tokenizadores específicos para cada modalidad y un Haptic Transformer compartido para procesar grabaciones magnéticas, piezorresistivas y visuotáctiles. Robbyant afirma que se preentrenó con casi 5,000 horas de datos de guantes táctiles y manos robóticas.
El corpus de preentrenamiento publicado suma 4,983 horas, 464,431 episodios de interacción y aproximadamente 1.33 billion de fotogramas en los tres tipos de sensores.
La página del proyecto enumera 26 tareas diestras reales y 12 tareas simuladas. Presenta LingBot-Touch como una capa de características reutilizable para políticas posteriores, no como un controlador robótico completo.
Empresas citadas en este artículo
Perfiles de empresas vinculados a los artículos de RoboPallas