Explicaciones prácticas sobre robots, componentes y abastecimiento desde China, con fuentes citadas.
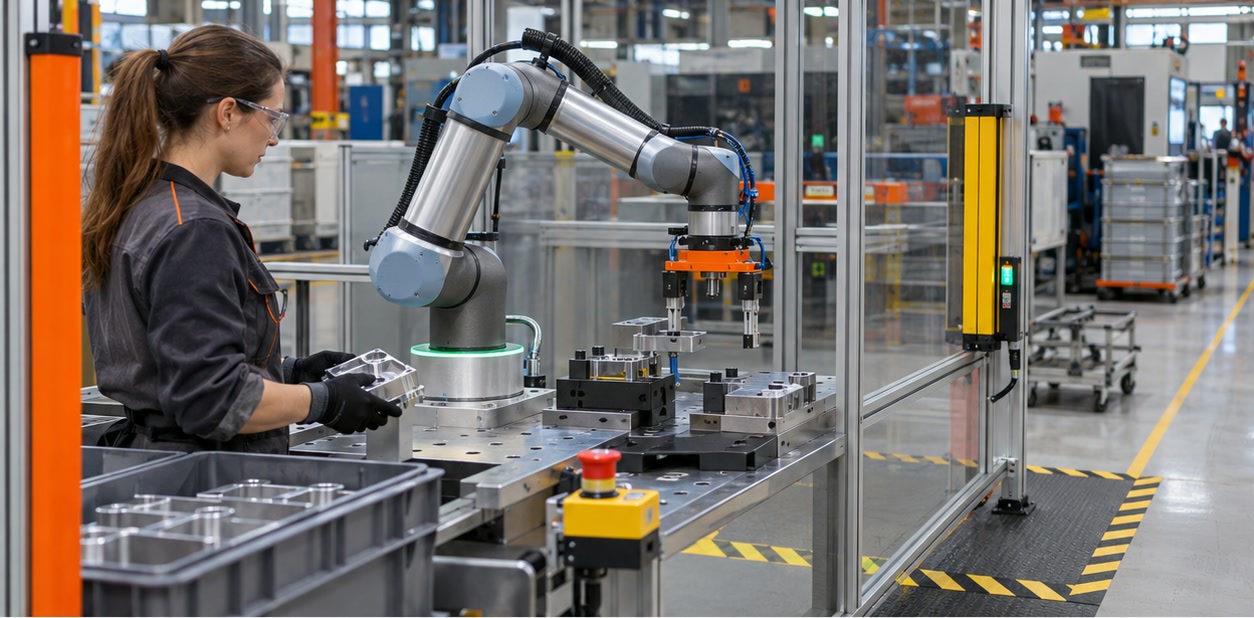
Robot industrial describe la función de un robot en la industria; robot colaborativo describe un equipo y una aplicación concebidos para que las personas trabajen cerca del robot. La célula requiere, en cualquier caso, una evaluación de seguridad específica para la aplicación.
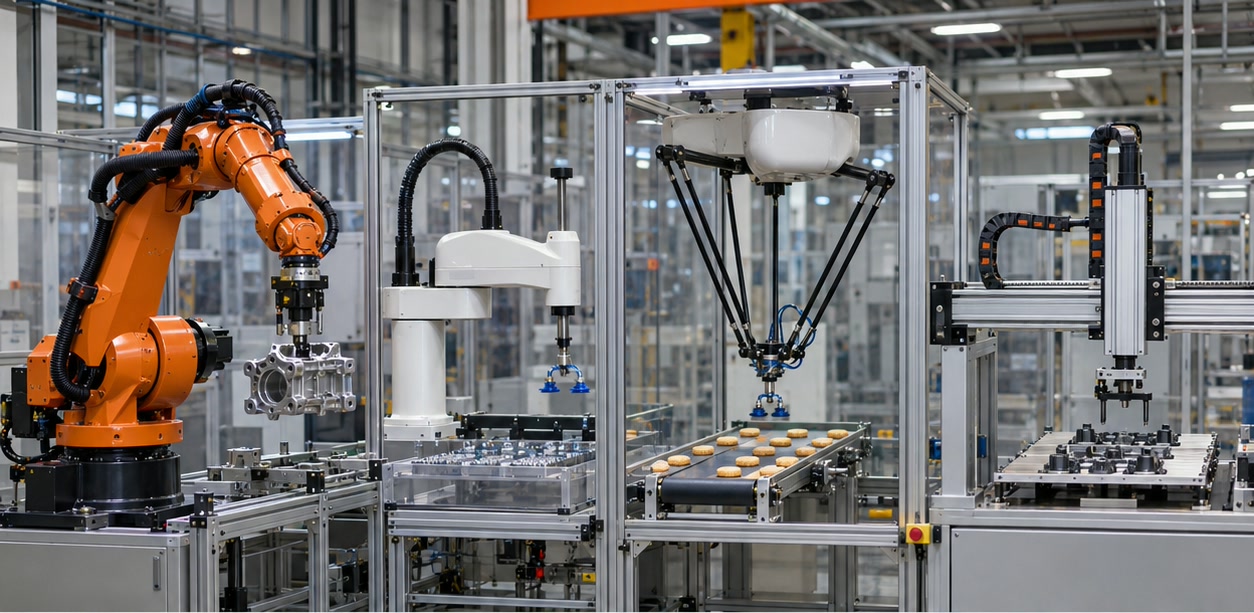
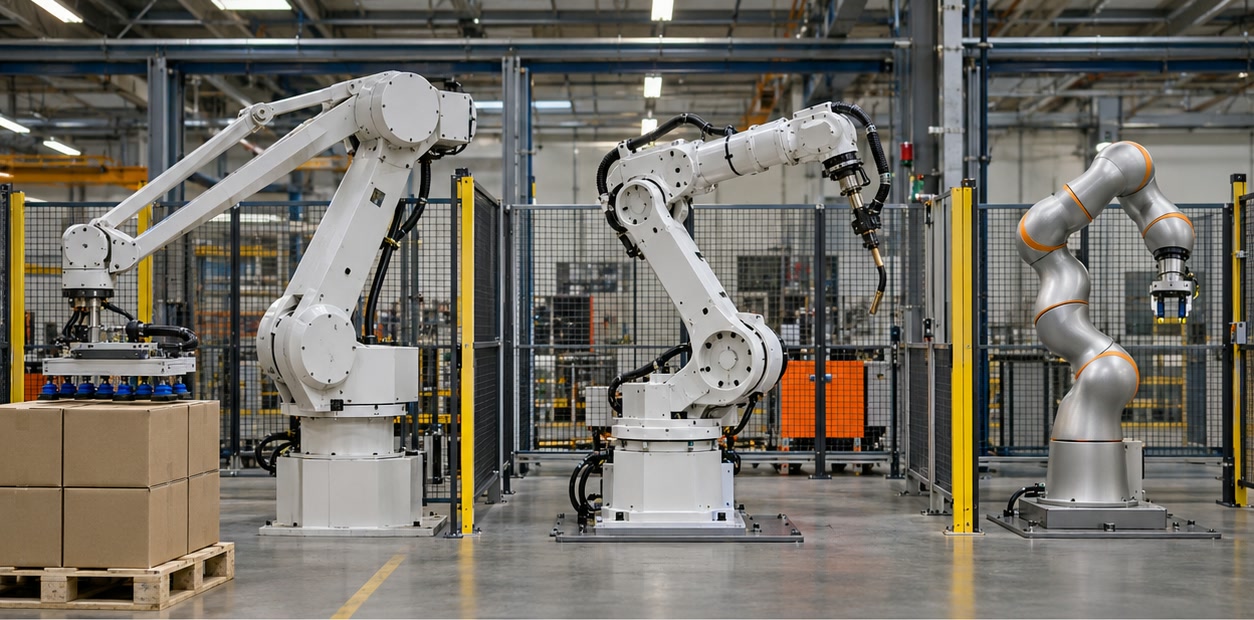
Leer la guía ↗Los robots industriales suelen clasificarse por su estructura mecánica. Conozca las configuraciones articulada, SCARA, paralela o Delta y cartesiana, y las preguntas sobre la célula de trabajo que conviene plantearse al evaluarlas.
Leer la guía ↗Elija un robot industrial después de definir la tarea, la trayectoria de la herramienta, la carga útil, el alcance, el ciclo, el entorno y las necesidades de integración. El informe de aplicación debe preceder a la lista de tipos o productos candidatos.
Leer la guía ↗La carga útil y el alcance son especificaciones fundamentales del brazo robótico, pero una cifra de catálogo solo es significativa si se conocen las condiciones de ensayo, la posición de la carga y la trayectoria. Interprete ambas junto con la masa y la inercia de la herramienta y la geometría del espacio de trabajo.
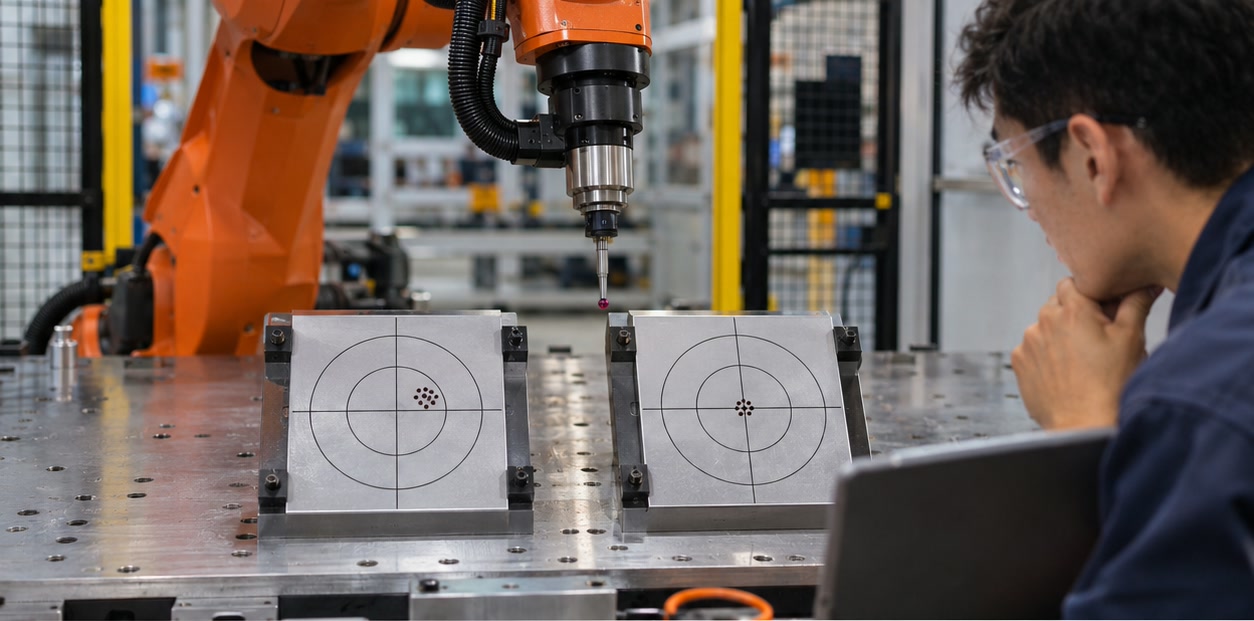
Leer la guía ↗La repetibilidad describe con qué proximidad vuelve un robot a una misma posición en condiciones definidas. La exactitud describe la proximidad a una posición objetivo. El método de ensayo de la ficha técnica es importante cuando cualquiera de estas cifras se utiliza como requisito del proceso.
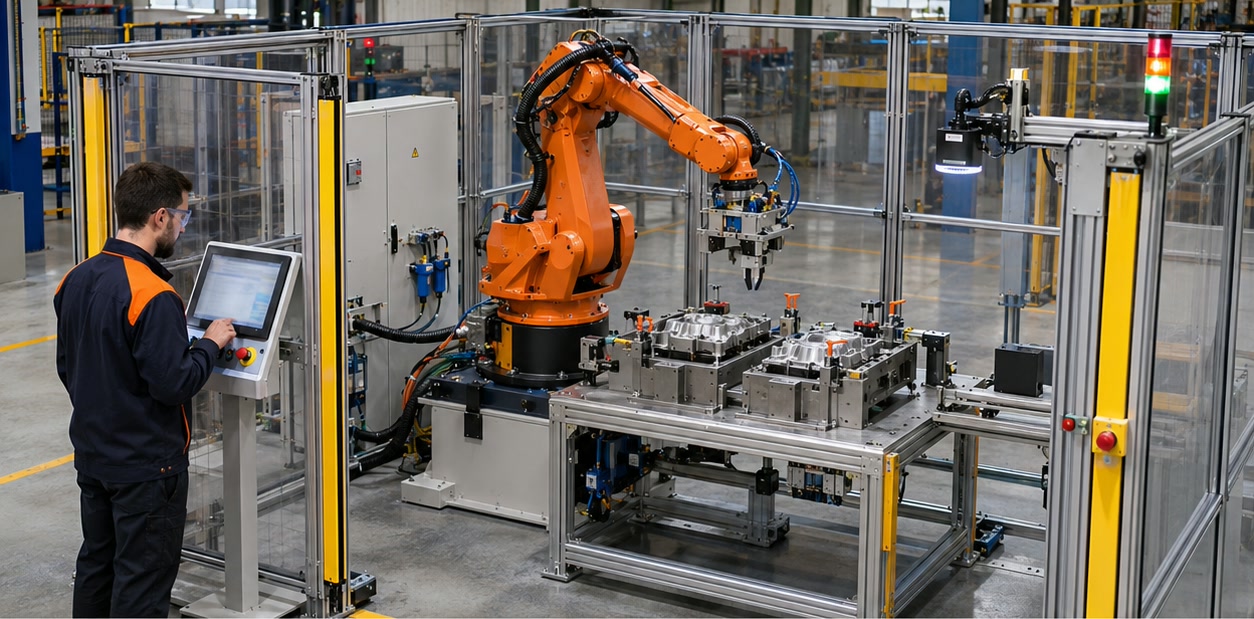
Leer la guía ↗Una célula robotizada combina el brazo con herramientas, controles, utillajes, sensores, servicios auxiliares, equipos de seguridad y el proceso circundante. El robot es solo uno de los subsistemas de una instalación mayor.
Leer la guía ↗La etiqueta de robot colaborativo no determina por sí sola cómo puede funcionar una célula. Revise la aplicación completa —incluidos herramientas, piezas, disposición, movimientos y personas— y confirme las medidas de protección exigidas en el mercado de destino.
Leer la guía ↗Un eje es una dirección controlada de movimiento del robot. Un mayor número de ejes puede ofrecer más opciones de orientación o alcance, pero el movimiento útil depende de la tarea, el espacio de trabajo, la trayectoria y el sistema de control.
Leer la guía ↗El controlador ejecuta los movimientos del robot y coordina las funciones del sistema; la consola de programación proporciona una interfaz para el operario; el software de ingeniería ayuda a configurar, programar y simular la célula. Las funciones exactas varían según la plataforma robótica.
Leer la guía ↗Comprenda los términos de las fichas técnicas que determinan si un robot sirve para una aplicación, como la carga útil, el alcance, la repetibilidad, la velocidad, el montaje, el entorno, el controlador y las interfaces.
Leer la guía ↗Un proyecto de compra de productos robóticos empieza con la descripción de la aplicación, una especificación clara y una evaluación documentada del proveedor. Antes de hacer el pedido, confirme la adecuación técnica, el alcance de suministro, los requisitos del mercado de destino y las responsabilidades de servicio.
Leer la guía ↗Lista práctica para definir la tarea, las condiciones del sitio, las interfaces, el alcance de seguridad, los criterios de validación y las condiciones comerciales antes de solicitar ofertas de robótica.
Leer la guía ↗Lista de comprobación para compradores sobre manuales, planos, datos de interfaces, pruebas y registros de conformidad que conviene solicitar antes de pedir y poner en marcha un robot.
Leer la guía ↗Evalúe con pruebas si un proveedor de robótica puede satisfacer los requisitos de aplicación, documentación, integración, exportación y servicio posventa de su proyecto.
Leer la guía ↗Aprenda a revisar una oferta de robótica separando equipos, ingeniería, integración, puesta en marcha, aceptación, soporte y supuestos comerciales.
Leer la guía ↗Planifique las pruebas de aceptación en fábrica y en sitio de una célula robotizada con piezas representativas, mediciones acordadas de ciclo y calidad, comprobaciones de recuperación ante fallos y registros completos de entrega.
Leer la guía ↗Comprenda cómo se relacionan los fabricantes de robots, proveedores de componentes, empresas de visión, integradores y socios de servicio en los proyectos de robótica en China.
Leer la guía ↗Directorio no clasificatorio de determinados proveedores de robótica con sede en China y de las categorías o familias de productos que muestran en sus páginas públicas, con enlaces para ampliar la investigación.
Leer la guía ↗Aprenda cómo funciona un engranaje de onda de deformación, cuál es la función de sus tres componentes principales, por qué los robots utilizan este tipo de reductor y qué límites de aplicación conviene comprobar.
Leer la guía ↗Guía práctica para interpretar las especificaciones de un reductor de onda de deformación, incluidas las definiciones de par, velocidad, juego, rigidez, vida útil, montaje y condiciones de ensayo.
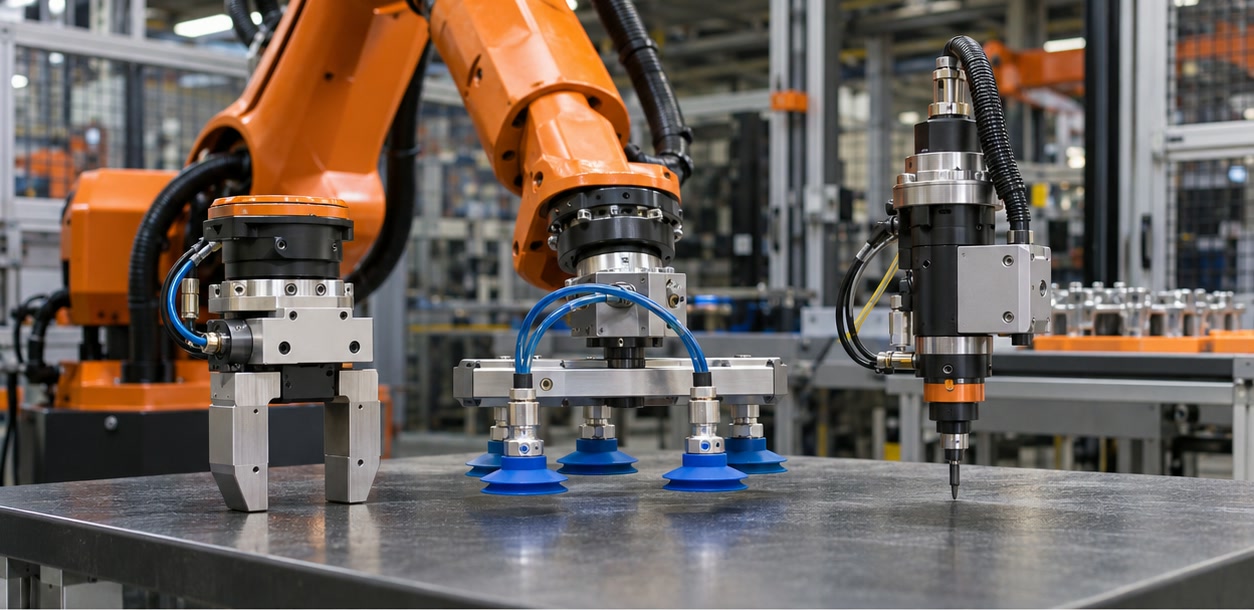
Leer la guía ↗Conozca la función de un efector final, cómo operan las herramientas de sujeción y de proceso más comunes y qué debe comprobarse en la brida del robot y en la aplicación.
Leer la guía ↗Seleccione una pinza eléctrica teniendo en cuenta la pieza, la apertura de las mordazas, la fuerza de sujeción, la realimentación, el ciclo, la interfaz del robot y el entorno de la aplicación.
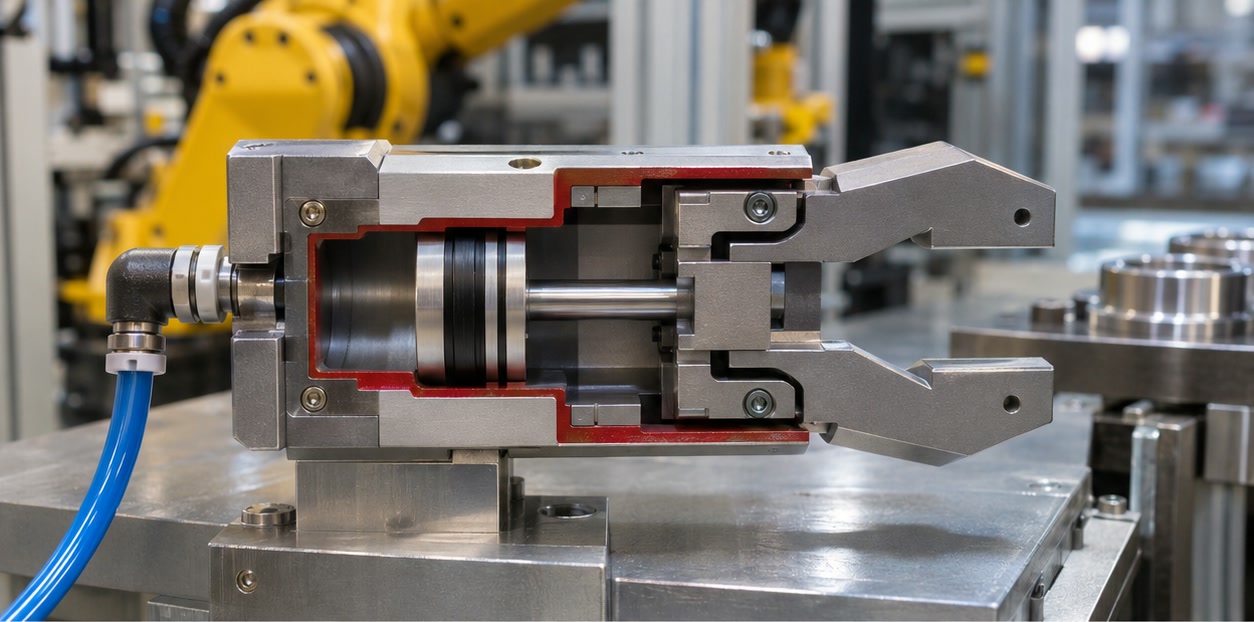
Leer la guía ↗Conozca cómo se abren y cierran las pinzas de aire comprimido, cómo dimensionar el recorrido y la fuerza de sujeción y qué aspectos de alimentación, detección y seguridad debe comprobar.
Leer la guía ↗Aprenda cómo funciona la sujeción por vacío en robots, cómo afecta la calidad de la superficie a la fuerza de retención y cómo seleccionar ventosas, generación de vacío y sistemas de supervisión.
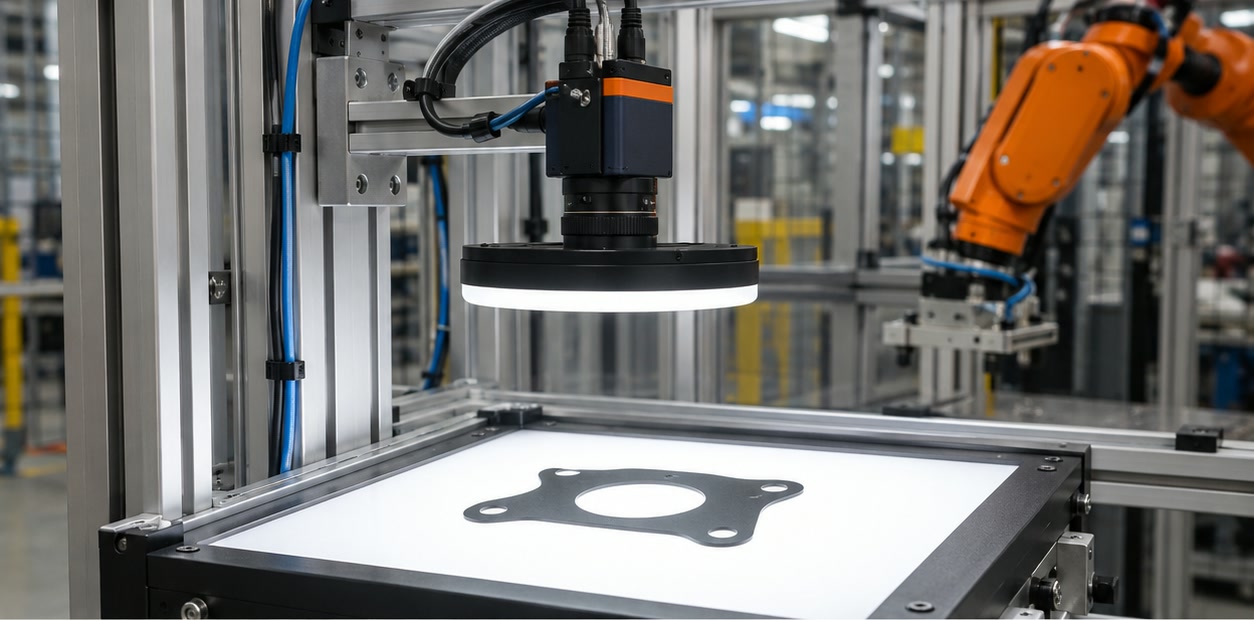
Leer la guía ↗Conozca qué información puede proporcionar a un robot un sistema de visión 2D, cómo se relacionan las coordenadas de imagen con las del robot y qué exige la iluminación, la calibración y la integración.
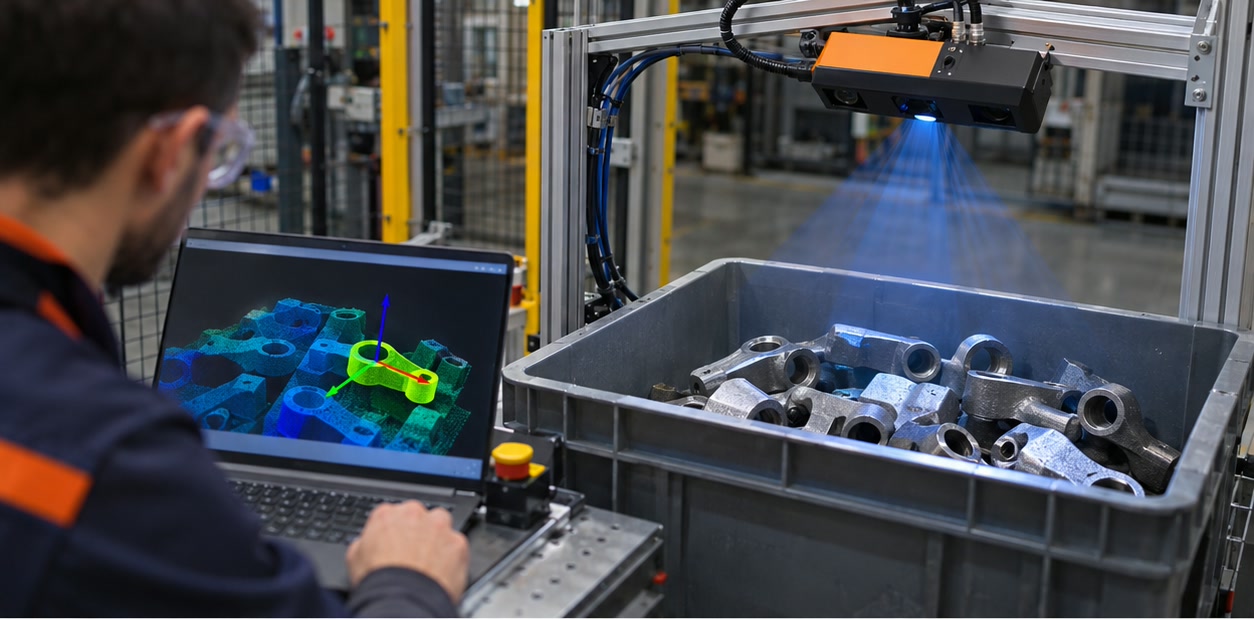
Leer la guía ↗Aprenda cómo un sistema de visión 3D estima la forma y la posición de una pieza para que la recoja un robot, y qué aspectos de la geometría del sensor, las superficies y la calibración debe tener en cuenta.
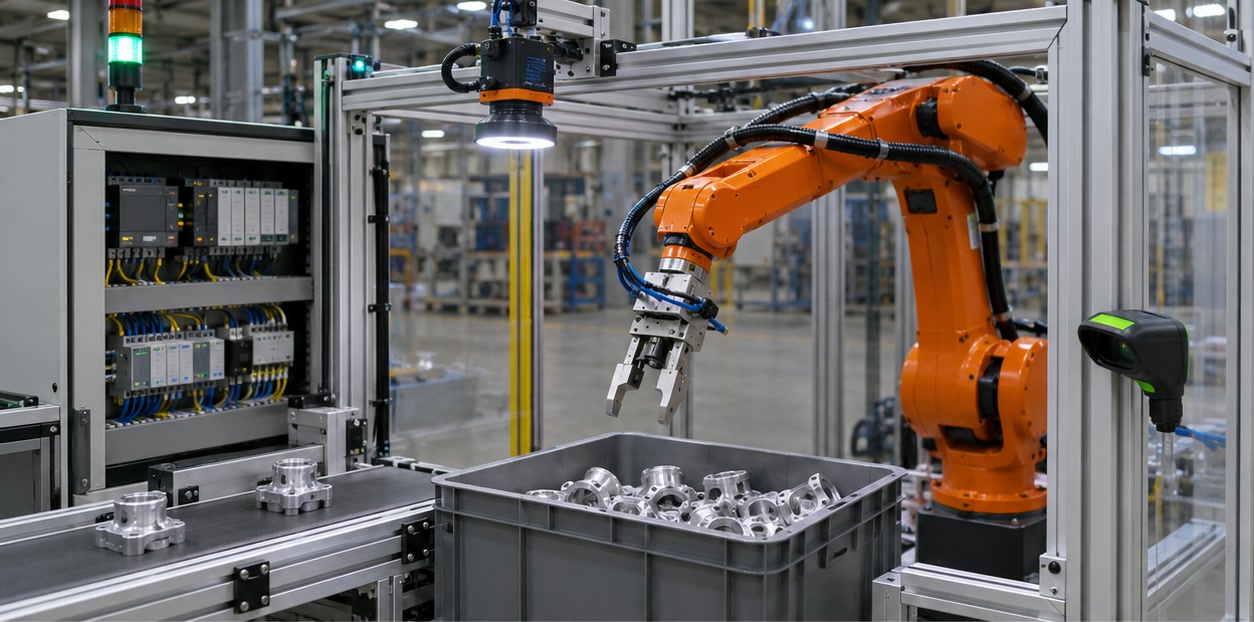
Leer la guía ↗Conozca los pasos de cámara, robot, pinza, calibración, comunicaciones y validación necesarios para convertir un resultado de visión en una recogida robótica fiable.
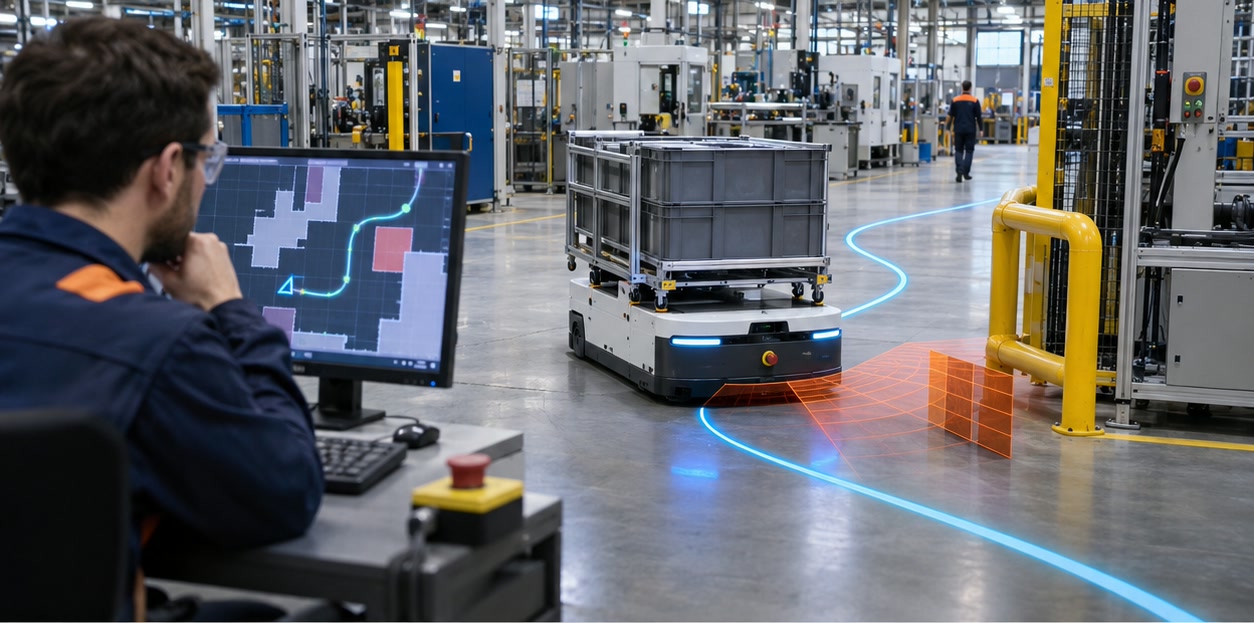
Leer la guía ↗Conozca el uso habitual de AGV y AMR en el sector, las diferencias prácticas entre sus métodos de navegación y por qué la seguridad y la instalación dependen del sistema completo del vehículo.
Leer la guía ↗Prepare la fábrica para instalar AGV o AMR comprobando rutas, suelos, cargas, puertas, ascensores, cobertura de red, personal, gestión del tráfico, carga de baterías y soporte.
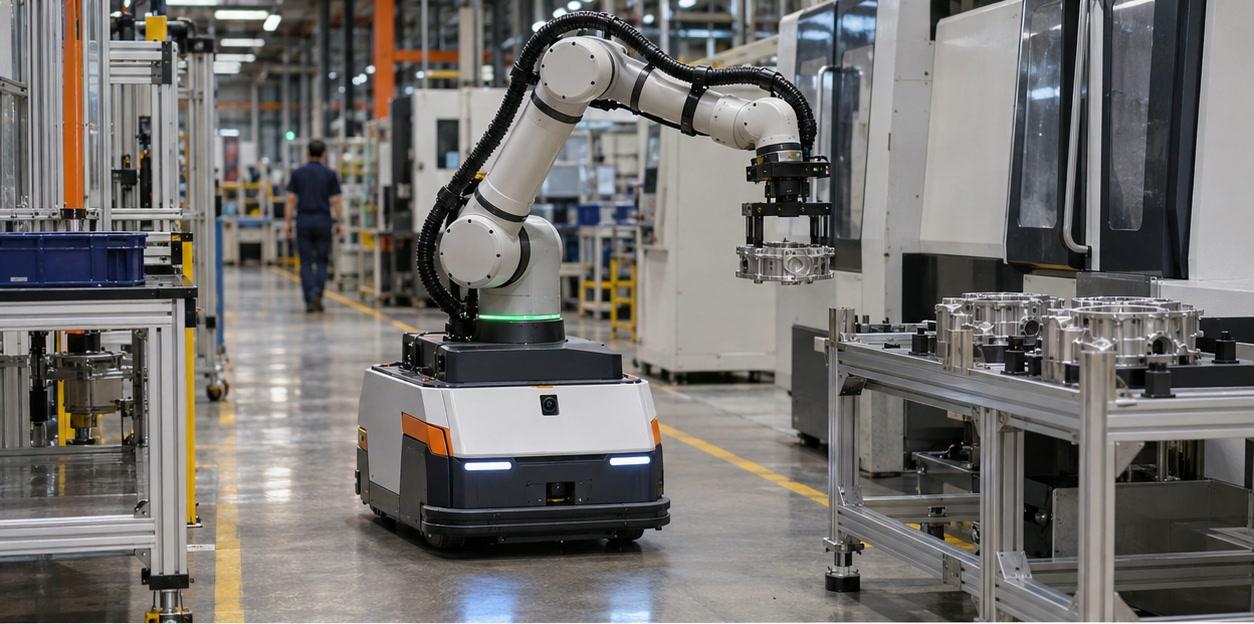
Leer la guía ↗Conozca los componentes de un manipulador móvil, cómo trabajan conjuntamente la base móvil y el brazo robótico, y qué aspectos de carga útil, navegación, coordinación y seguridad debe evaluar.
Leer la guía ↗