
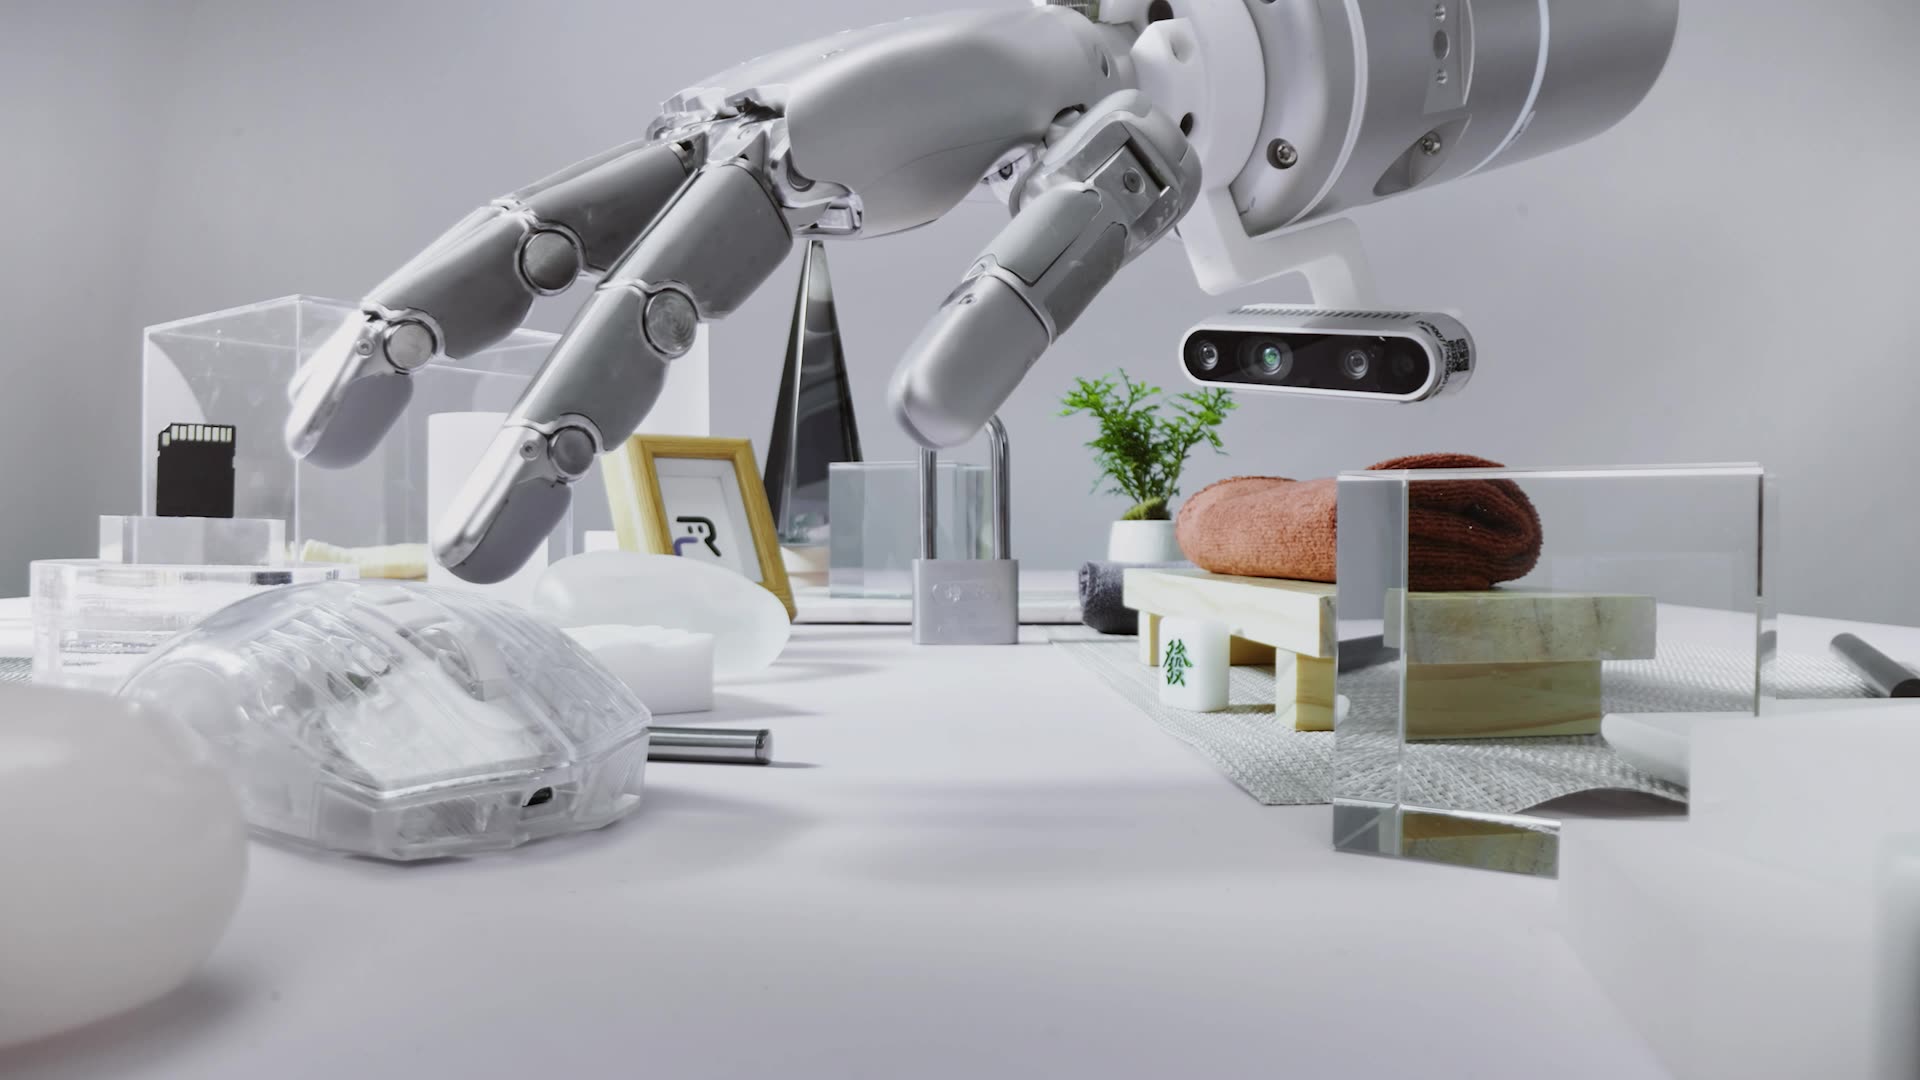
Robbyant a mis à disposition LingBot-Touch, un modèle de représentation tactile destiné à la manipulation robotique dextre. La page du projet décrit une représentation commune conçue pour transférer l’expérience tactile entre différentes plateformes matérielles et tâches.
Le modèle utilise des tokeniseurs propres à chaque modalité et un Haptic Transformer commun pour traiter les enregistrements magnétiques, piézorésistifs et visuotactiles. Robbyant indique qu’il a été préentraîné sur près de 5,000 heures de données provenant de gants tactiles et de mains robotiques.
Le corpus de préentraînement publié totalise 4,983 heures, 464,431 épisodes d’interaction et environ 1.33 billion d’images réparties entre les trois types de capteurs.
La page du projet répertorie 26 tâches dextres en conditions réelles et 12 tâches simulées. Elle présente LingBot-Touch comme une couche de caractéristiques réutilisable pour des politiques en aval, et non comme un contrôleur robotique complet.
Entreprises citées dans cet article
Fiches d’entreprise liées aux articles RoboPallas