
El tipo de robot describe su mecanismo
Las categorías de robots industriales suelen referirse a la estructura cinemática del brazo: la forma en que sus eslabones y articulaciones generan movimiento. La International Federation of Robotics enumera estructuras articuladas, cartesianas, cilíndricas, polares, SCARA y paralelas o Delta. La estructura determina aspectos del espacio de trabajo y del movimiento, pero por sí sola no indica si un modelo sirve para una tarea de producción concreta.
Los fabricantes no siempre usan los nombres de catálogo de la misma manera. Si un proveedor emplea una categoría amplia, compruebe el plano, la disposición de los ejes, la orientación de montaje y el volumen de trabajo útil del modelo exacto.
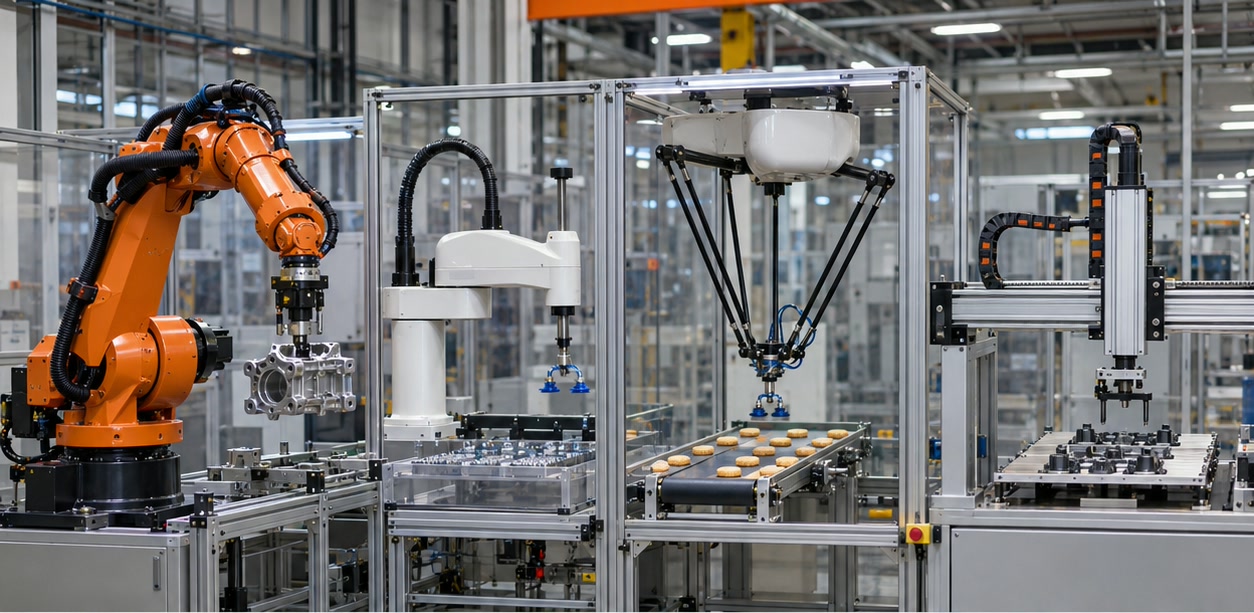
Configuraciones comunes, explicadas
Un brazo articulado utiliza varias articulaciones rotativas y puede alcanzar alrededor de utillajes dentro de un espacio de trabajo flexible. Un sistema cartesiano o de pórtico se desplaza por ejes lineales y suele tener un volumen de trabajo rectangular. Un robot SCARA emplea una disposición particular de articulaciones que permite movimientos rápidos en un plano y desplazamiento vertical. Un robot paralelo o Delta conecta varios brazos a una plataforma móvil común y suele utilizarse cuando se requiere una recogida y colocación a alta velocidad.
Estas son descripciones estructurales, no una clasificación del rendimiento. La carga útil, la velocidad, la precisión, la rigidez, el espacio ocupado y los requisitos de integración varían mucho incluso entre robots de la misma configuración.
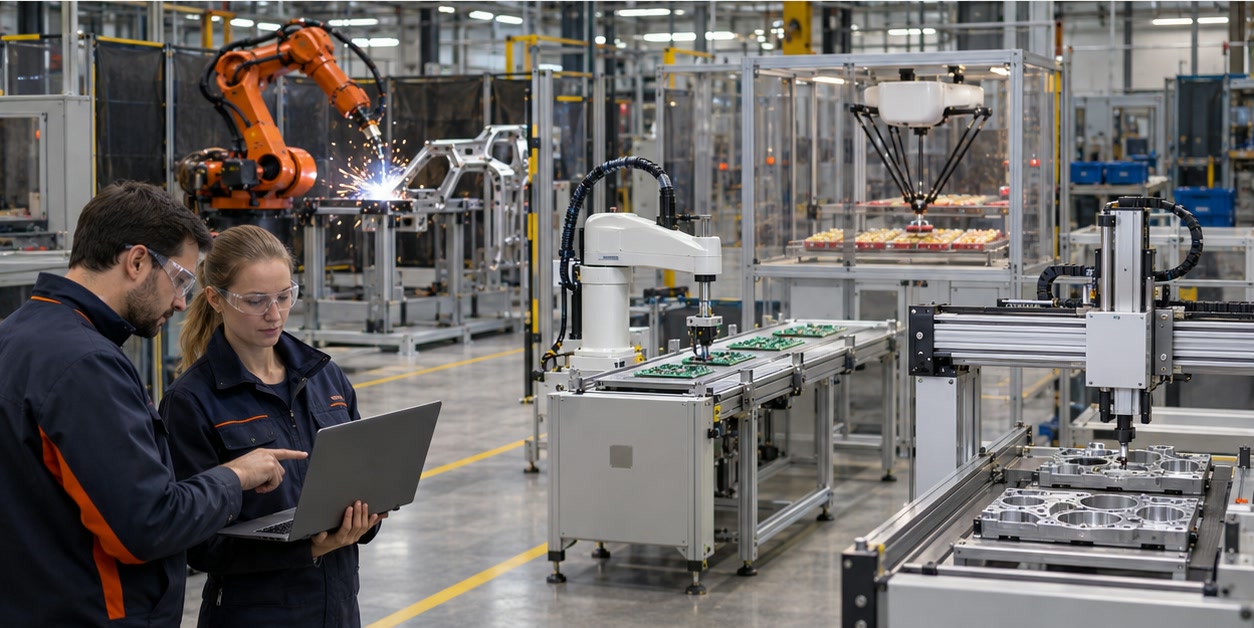
Adapte la configuración a la tarea
Trace la trayectoria necesaria de la herramienta y los puntos de acceso antes de revisar las familias de productos. La trayectoria para atender una máquina alrededor de una puerta y la transferencia rápida entre dos líneas de transporte exigen espacios de trabajo distintos. Incluya en el diseño la herramienta, la pieza, el utillaje, los equipos de seguridad y el acceso para mantenimiento.
Pida a los proveedores el diagrama de alcance y las condiciones de montaje, y confirme la trayectoria prevista con un integrador. Un plano sencillo de la célula puede revelar zonas inaccesibles, límites de alcance e interferencias antes de elegir un modelo.
- ¿Dónde están los puntos de recogida, colocación y proceso?
- ¿El robot debe alcanzar alrededor de un utillaje o pasar a través de él?
- ¿Cuánto espacio en planta o en altura hay disponible para el robot y para acceder a él durante el mantenimiento?
¿Qué tipo de robot industrial es el más flexible?
La flexibilidad depende de la tarea, la disposición, las herramientas y el sistema de control. Los brazos articulados ofrecen un amplio rango de movimiento, mientras que otras configuraciones pueden adaptarse mejor a determinadas trayectorias o disposiciones de célula. Defina la aplicación antes de elegir por categoría.
¿Un robot SCARA es colaborativo?
SCARA describe una estructura mecánica. El uso colaborativo es una cuestión distinta que depende del robot y del diseño de la aplicación.
Fuentes y lecturas recomendadas
- International Federation of Robotics: Industrial Robots — Definiciones de las estructuras comunes de robots industriales.
- International Federation of Robotics: Robot History — Antecedentes de los mecanismos SCARA y Delta.
Las descripciones técnicas remiten a fuentes publicadas. Las especificaciones pueden cambiar; compruebe la documentación vigente antes de comprar.