
Le type de robot décrit son mécanisme
Les catégories de robots industriels font souvent référence à leur structure cinématique : la façon dont les segments et les articulations produisent le mouvement. La Fédération internationale de robotique cite les structures articulées, cartésiennes, cylindriques, polaires, SCARA et parallèles ou Delta. La structure influence l’espace de travail et les mouvements, mais ne suffit pas à déterminer si un modèle convient à une tâche de production donnée.
Les appellations commerciales peuvent varier d’un fabricant à l’autre. Lorsqu’un fournisseur utilise une catégorie générale, vérifiez le plan, la configuration des axes, l’orientation de montage et l’espace de travail utile du modèle exact.
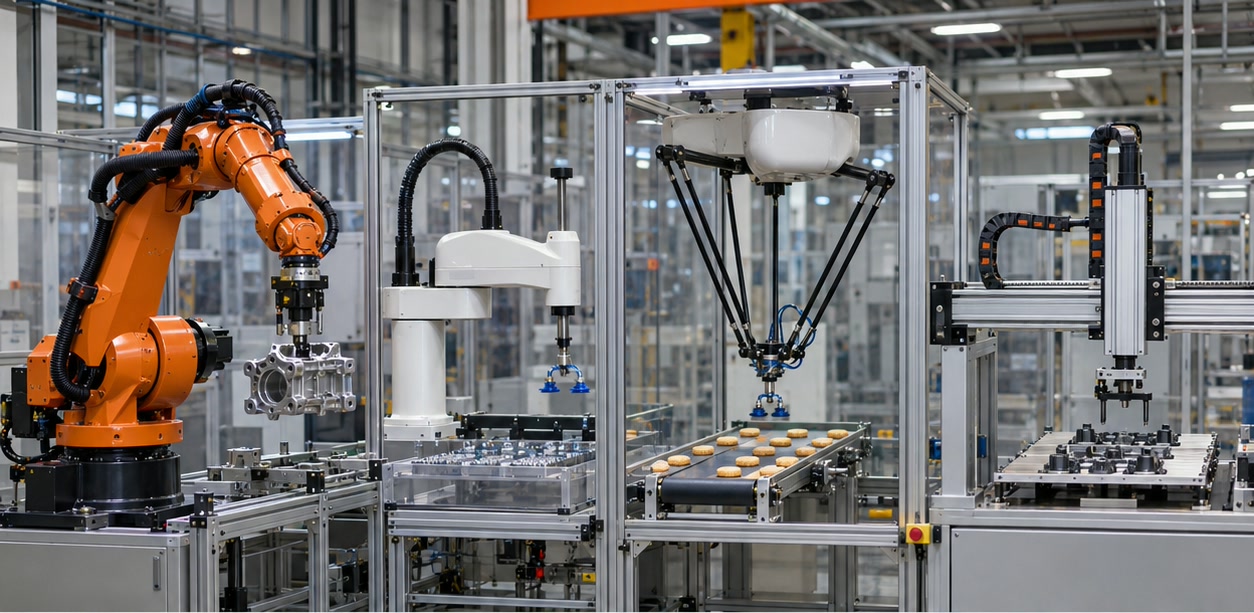
Les structures courantes en termes simples
Un bras articulé utilise plusieurs articulations rotatives et peut atteindre des zones autour des équipements. Un système cartésien ou portique se déplace selon des axes linéaires, souvent dans un espace rectangulaire. Un robot SCARA possède une configuration d’articulations adaptée aux mouvements rapides dans un plan avec un déplacement vertical. Un robot parallèle ou Delta relie plusieurs bras à une plateforme mobile commune et est fréquemment utilisé pour le transfert rapide de produits.
Ces descriptions portent sur la structure, pas sur un classement de performances. La charge, la vitesse, la précision, la rigidité, l’encombrement et l’effort d’intégration varient fortement au sein de chaque catégorie.
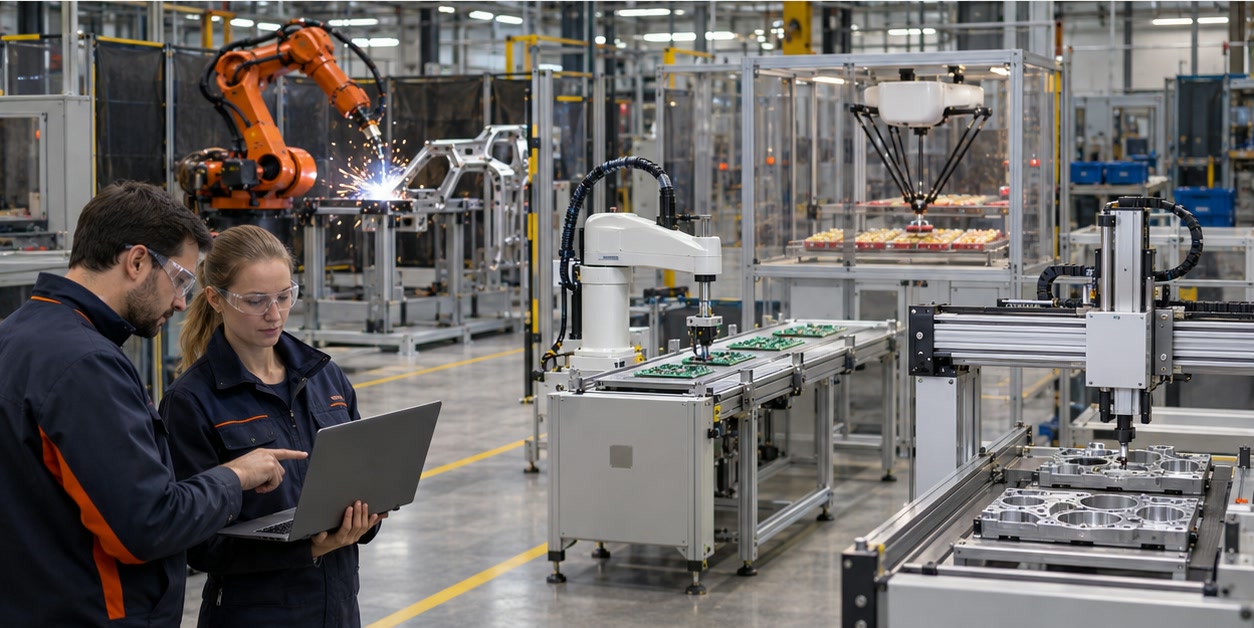
Reliez la structure à la tâche
Cartographiez le trajet de l’outil et les points d’accès avant d’examiner les gammes de produits. Un trajet de chargement de machine autour d’une porte et un transfert rapide entre deux convoyeurs impliquent des besoins d’espace différents. Faites figurer l’outil, la pièce, les montages, les équipements de sécurité et l’accès de maintenance sur le plan.
Demandez le diagramme de portée et les conditions de montage, puis validez le trajet prévu avec un intégrateur. Un schéma simple peut révéler tôt des zones inaccessibles, des limites de portée ou des interférences.
Quel type de robot industriel est le plus flexible ?
La flexibilité dépend de la tâche, de l’implantation, de l’outillage et du système de commande. Les bras articulés offrent une large gamme de mouvements, tandis que d’autres structures s’adaptent bien à certaines trajectoires ou implantations. Définissez l’application avant de choisir un type.
Un robot SCARA est-il un robot collaboratif ?
SCARA décrit une structure mécanique. L’usage collaboratif est une question distincte qui concerne le robot et l’application conçue autour de lui.
Sources et documentation
- Fédération internationale de robotique : robots industriels — Définitions des structures courantes.
- Fédération internationale de robotique : histoire des robots — Éléments de contexte sur les mécanismes SCARA et Delta.
Les informations techniques renvoient aux sources publiées. Les caractéristiques peuvent évoluer ; vérifiez la documentation en vigueur avant tout achat.