
Un manipulador móvil combina una base y un brazo robótico
Un manipulador móvil es una plataforma móvil que lleva un brazo robótico y un efector final. La plataforma se desplaza entre ubicaciones; el brazo alcanza, sujeta u opera en una estación de trabajo. El sistema también requiere percepción, localización, planificación del movimiento, alimentación, comunicaciones y coordinación entre la base y el brazo.
Los manipuladores móviles pueden realizar tareas como trasladar piezas entre estaciones, atender equipos o manipular artículos en una zona amplia. La viabilidad depende de la carga, el alcance, la estabilidad, las interfaces de las estaciones, la navegación y el proceso de sujeción; no basta con sumar la carga útil del brazo a la capacidad nominal de la base.
- Base móvil con funciones de navegación y detección de obstáculos
- Brazo robótico, controlador y efector final
- Sensores, informática, alimentación y software que coordinan la base y el brazo
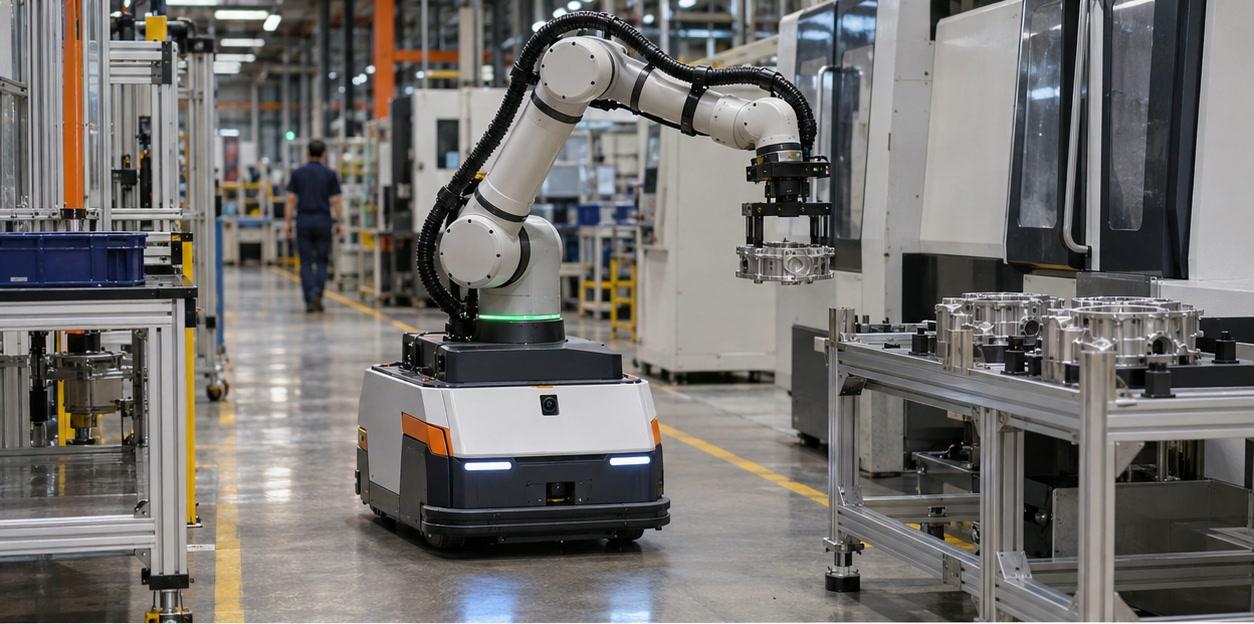
Coordine dos tipos de movimiento
La base y el brazo se influyen mutuamente. Una pieza que el brazo puede alcanzar cuando la plataforma está quieta quizá quede fuera de alcance o resulte inestable si la base no está colocada con precisión. El movimiento del brazo puede desplazar el centro de gravedad del sistema; el movimiento de la base puede afectar al sistema de referencia y a la percepción del brazo.
El proyecto debe definir dónde se estaciona la plataforma, cómo se alinea con la estación, cuándo se inmoviliza la base, cómo se mueve el brazo y cómo se realizan las transferencias. El sistema puede necesitar un elemento de acoplamiento, un marcador fiducial, una interfaz de estación u otro método para conseguir un posicionamiento repetible.
- Localización de la base y repetibilidad del acoplamiento
- Carga combinada, centro de gravedad, estabilidad y alcance del brazo
- Secuencia de parada de la base, operación del brazo, transferencia y salida
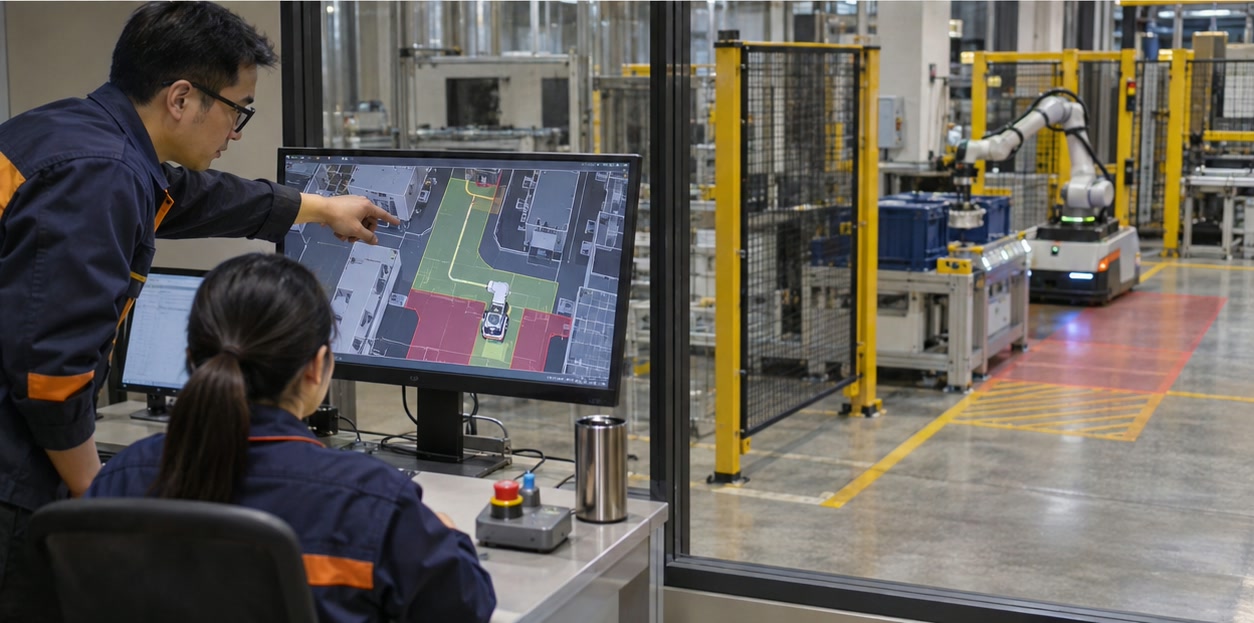
Considere la integración y la seguridad del sistema completo
La plataforma, el brazo, la herramienta, la carga útil, la estación de trabajo y la zona de operación forman una sola aplicación. Las funciones y controles de seguridad deben tener en cuenta el movimiento de la base y del brazo, las personas, la manipulación de la carga y el espacio compartido. Aclare qué proveedor o integrador es responsable del diseño, la validación y el soporte del sistema completo.
Pruebe conjuntamente rutas y tareas de manipulación representativas. Valide la pérdida de comunicación, los obstáculos inesperados, los errores de acoplamiento, los agarres fallidos, la respuesta ante una pieza caída, los límites de alimentación, la carga y la recuperación. Confirme el acceso a los datos y las responsabilidades de mantenimiento de los proveedores de la base y del brazo.
- Evaluación de riesgos y validación de seguridad a nivel de sistema
- Pruebas conjuntas de navegación, acoplamiento, manipulación y transferencia
- Un único responsable del diagnóstico de fallos, las versiones de software y el escalamiento del servicio
¿Qué es un robot manipulador móvil?
Es una plataforma robótica móvil que lleva un manipulador, normalmente un brazo y una herramienta, para desplazarse entre ubicaciones y realizar tareas de manipulación o proceso.
¿Un manipulador móvil puede alcanzar todo el alcance nominal del brazo robótico?
El alcance del brazo describe su propio espacio de trabajo en condiciones definidas. La aplicación combinada también depende de la posición de la plataforma, la precisión de acoplamiento, la estabilidad, la carga útil, los obstáculos y los límites de seguridad del sistema completo.
Fuentes y lecturas recomendadas
- IFR — Robot definitions — Define el robot móvil como un robot capaz de desplazarse bajo su propio control e incluye plataformas con o sin manipuladores.
- AgileX Robotics — Ranger Mini — Ejemplo de página de plataforma del fabricante dentro de un catálogo que abarca robots móviles y brazos robóticos.
- ISO 3691-4:2023 — Driverless industrial trucks and their systems — Requisitos de seguridad para vehículos industriales sin conductor y sus sistemas; debe comprobarse el alcance aplicable al proyecto.
Las descripciones técnicas remiten a fuentes publicadas. Las especificaciones pueden cambiar; compruebe la documentación vigente antes de comprar.