
Un manipulateur mobile associe une base et un bras robotisé
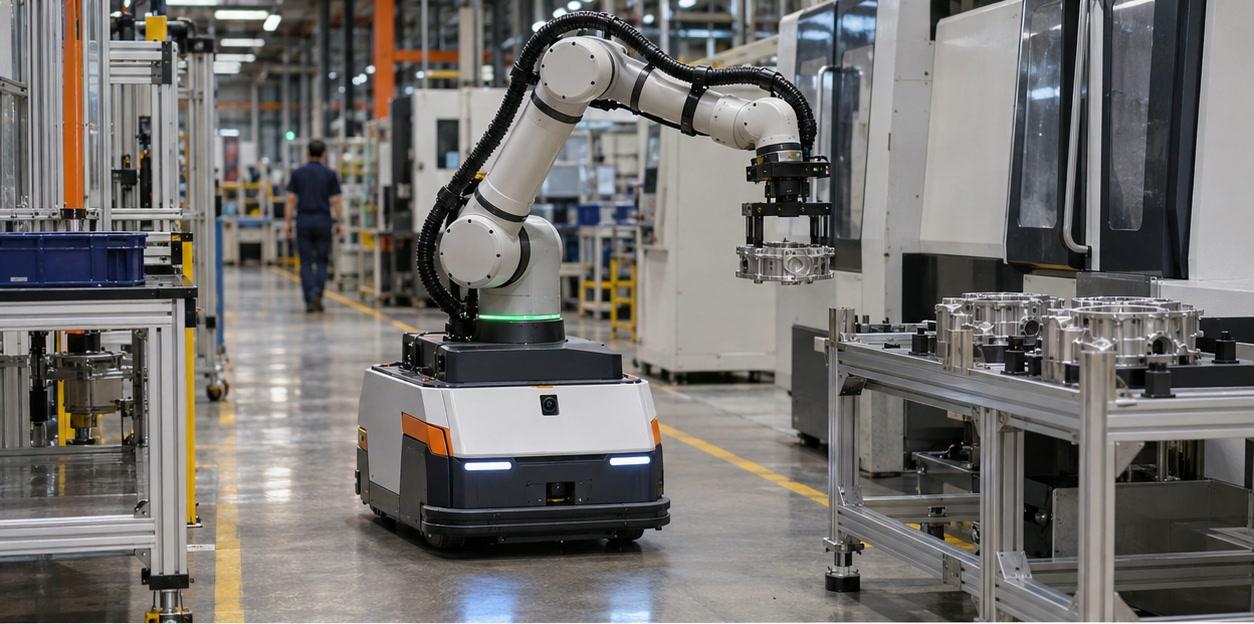
Un manipulateur mobile est une plateforme mobile qui porte un bras robotisé et un effecteur. La plateforme se déplace entre différents endroits ; le bras atteint une zone de travail pour saisir une pièce ou intervenir sur un équipement. Le système a également besoin de perception, de localisation, de planification de mouvement, d’énergie, de communications et de coordination entre la base et le bras.
Les manipulateurs mobiles peuvent servir au transfert de pièces entre postes, à l’alimentation de machines ou à la manutention sur une zone plus vaste. La faisabilité dépend de la charge, de la portée, de la stabilité, des interfaces du poste, de la navigation et de la prise ; elle ne se résume pas à additionner la capacité du bras à celle du châssis.
- Base mobile avec navigation et détection d’obstacles
- Bras, contrôleur et effecteur
- Capteurs, calcul, alimentation et logiciels de coordination entre base et bras
Coordonnez deux types de mouvement
La base et le bras ont une influence réciproque. Une pièce que le bras atteint à l’arrêt peut devenir inaccessible ou instable si la base n’est pas positionnée avec précision. Les mouvements du bras peuvent déplacer le centre de gravité de l’ensemble ; ceux de la base affectent le repère et la perception du bras.
Le projet doit préciser le point d’arrêt de la plateforme, son alignement au poste, le moment où la base est immobilisée, les mouvements du bras et les modalités de transfert. Il peut être nécessaire de prévoir un dispositif d’accostage, un repère visuel, une interface de poste ou une autre méthode de positionnement répétable.
- Localisation de la base et répétabilité de l’accostage
- Charge combinée, centre de gravité, stabilité et portée du bras
- Séquence d’arrêt de la base, de manipulation, de transfert et de départ
Gérez l’intégration et la sécurité à l’échelle du système
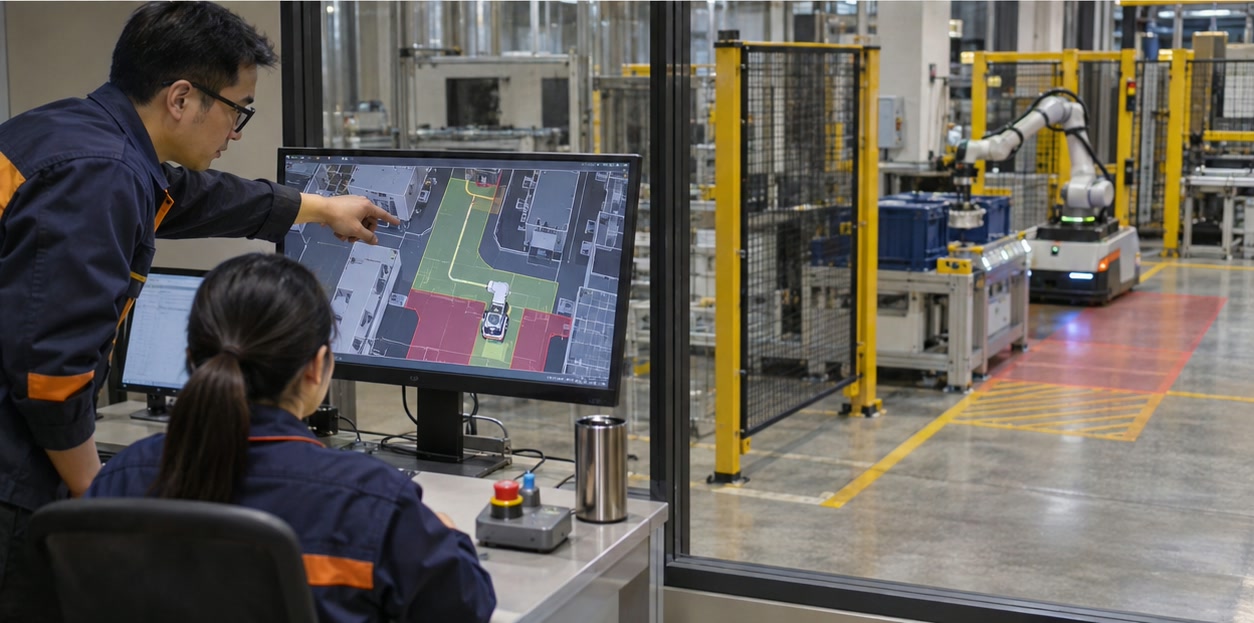
La plateforme, le bras, l’outil, la charge, le poste et la zone d’exploitation forment une même application. Les fonctions de sécurité et la réduction des risques doivent tenir compte du mouvement de la base et du bras, des personnes, des charges et de l’espace partagé. Précisez quel fournisseur ou intégrateur est responsable de la conception, de la validation et de l’assistance à l’échelle du système.
Testez ensemble les itinéraires et les tâches de manipulation représentatifs. Validez la perte de communication, les obstacles inattendus, les erreurs d’accostage, les prises manquées, les réactions aux chutes de pièces, les limites d’énergie, la recharge et la reprise. Confirmez les accès aux données et les responsabilités de maintenance des fournisseurs du châssis et du bras.
- Évaluation des risques du système et validation de sécurité
- Essais conjoints de navigation, accostage, manipulation et transfert
- Responsable unique pour le diagnostic, les versions logicielles et l’escalade de service
Qu’est-ce qu’un robot manipulateur mobile ?
C’est une plateforme robotisée mobile portant un manipulateur, le plus souvent un bras et un outil, qui peut se déplacer entre différents lieux pour réaliser des tâches de manutention ou de procédé.
Un manipulateur mobile peut-il atteindre toute la portée nominale de son bras ?
La portée du bras décrit son espace de travail dans des conditions définies. L’application complète dépend également de la position et de la précision d’accostage de la base, de la stabilité, de la charge, des obstacles et des limites de sécurité du système.
Sources et documentation
- IFR — Définitions des robots — Définit le robot mobile comme un robot capable de se déplacer sous son propre contrôle et évoque les plateformes avec ou sans manipulateur.
- AgileX Robotics — Ranger Mini — Exemple de page de plateforme fabricant dans un catalogue couvrant des robots mobiles et des bras robotisés.
- ISO 3691-4:2023 — Chariots industriels sans conducteur et leurs systèmes — Exigences de sécurité applicables aux chariots sans conducteur et à leurs systèmes ; vérifier le champ du projet.
Les informations techniques renvoient aux sources publiées. Les caractéristiques peuvent évoluer ; vérifiez la documentation en vigueur avant tout achat.