
El efector final es la interfaz del robot con el proceso
Un efector final es el dispositivo montado en la brida de herramienta de un robot para interactuar con una pieza o con un proceso. Puede sujetar, sostener, girar, soldar, dosificar, inspeccionar, desbarbar o realizar otra tarea. En una célula robotizada completa, conecta el movimiento del robot con el proceso real.
La pinza es un tipo de efector final. Otros ejemplos son las herramientas de vacío, los captadores magnéticos, las antorchas de soldadura, los destornilladores, los cabezales de dosificación, los husillos de lijado y los cambiadores de herramienta. Una aplicación puede combinar varias funciones o emplear un cambiador automático.
- Las pinzas mecánicas sujetan la pieza mediante dedos o mordazas
- Las herramientas de vacío utilizan ventosas o espuma para crear una diferencia de presión sobre una superficie
- Las herramientas magnéticas sujetan piezas ferromagnéticas compatibles
- Las herramientas de proceso realizan tareas como soldar, fijar, pulir o dosificar
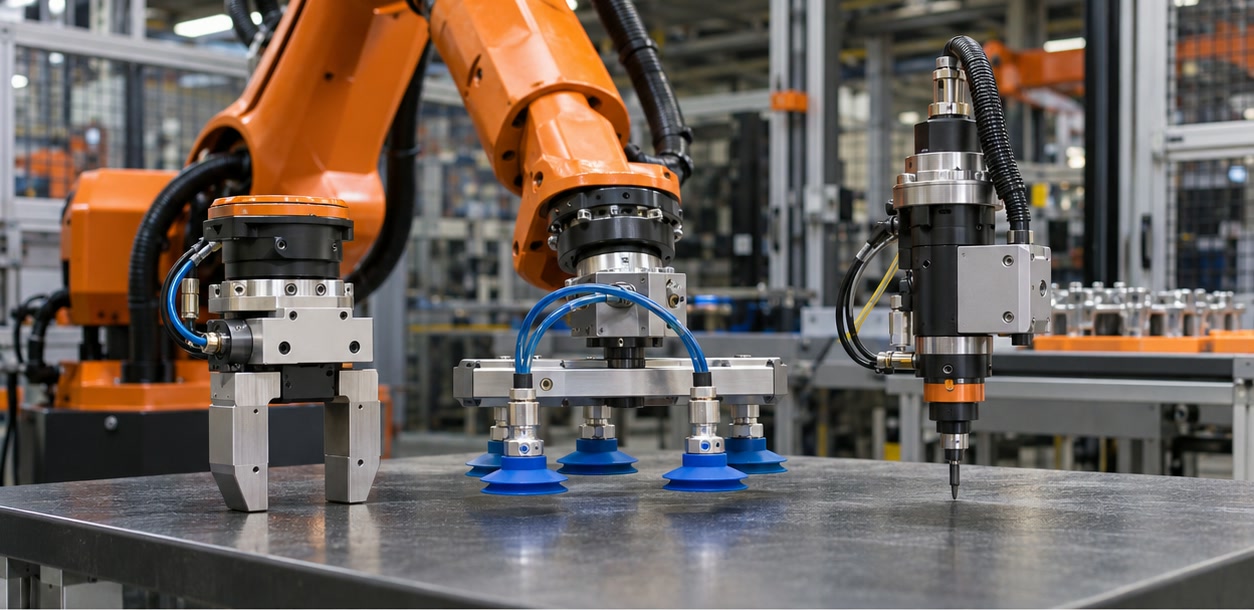
Elija el concepto de sujeción según la pieza
Empiece por la geometría, el material, la superficie, la masa, la temperatura y la variación de la pieza. Una pinza paralela puede servir para piezas con bordes o caras accesibles; un diseño de tres dedos o adaptable puede ajustarse a otras geometrías. El vacío puede ser adecuado para superficies planas o delicadas cuando es posible lograr un cierre fiable, mientras que la sujeción magnética se limita a materiales compatibles.
La aceleración y la orientación del robot modifican las fuerzas sobre la pieza. La forma de contacto, la longitud de los dedos, la separación de las ventosas, la fricción, las fugas, la flexibilidad y la detección influyen en que la pieza permanezca sujeta. Valide el concepto con piezas representativas y movimientos realistas.
- Dónde puede entrar en contacto la herramienta con la pieza y qué marcas se permiten
- Tolerancias, estado de la superficie, aceite, polvo, porosidad y temperatura de la pieza
- Confirmación de sujeción, detección de pieza presente, liberación y recuperación
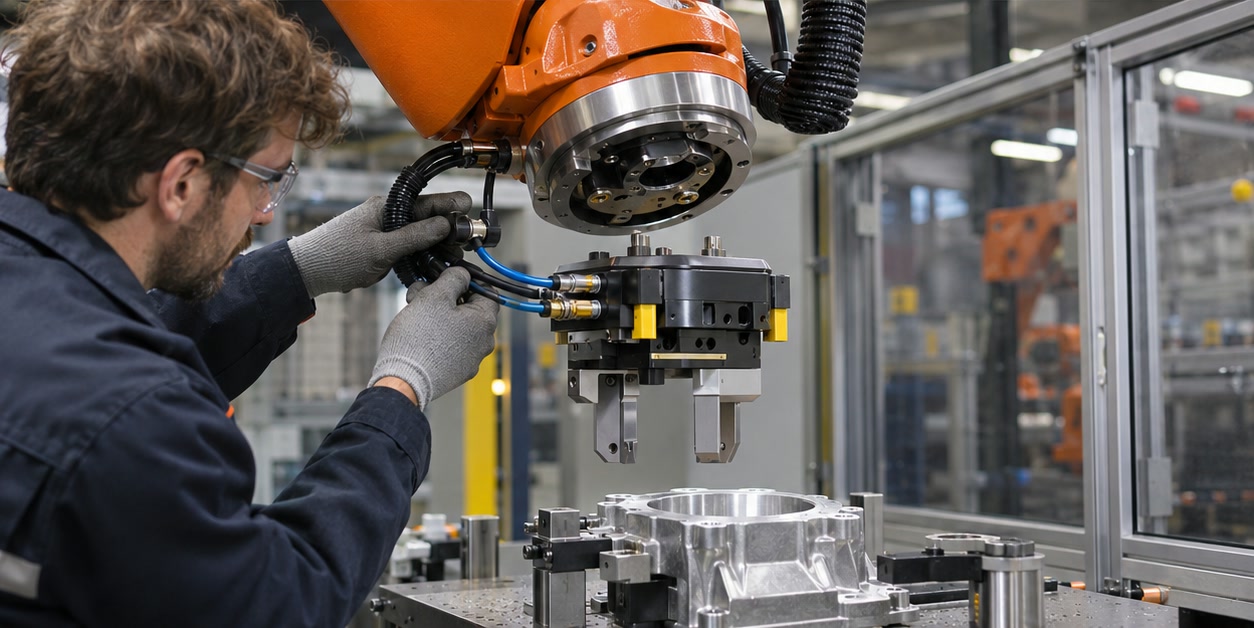
Compruebe las interfaces, los servicios y el mantenimiento
La herramienta debe ser compatible con el robot desde el punto de vista mecánico y eléctrico; también puede requerir aire comprimido, vacío, datos o señales de seguridad. Compruebe el patrón de brida, el punto central de la herramienta, la masa total, el centro de gravedad, la inercia y el tendido de cables y mangueras frente a los límites del robot.
Documente la preparación de la herramienta para facilitar el mantenimiento y la repetibilidad. Si hay cambios de herramienta, incluya el cambiador, la calibración, los desplazamientos guardados y la gestión segura de la energía neumática o eléctrica.
- Límites de montaje, carga útil, momento en la muñeca y centro de gravedad
- Conexiones eléctricas, de entradas y salidas, comunicaciones, neumática o vacío
- Dedos o ventosas, piezas de desgaste, instrucciones de preparación y copias de seguridad validadas
¿Qué es un efector final de robot?
Es un dispositivo acoplado a la brida de herramienta del robot para interactuar con una pieza o un proceso. Las pinzas, las herramientas de vacío, las antorchas de soldadura y los cabezales de dosificación son ejemplos comunes.
¿Una pinza robótica es lo mismo que un efector final?
La pinza es un tipo de efector final. Esta categoría también incluye herramientas de proceso y otros dispositivos montados en el extremo del brazo robótico.
Fuentes y lecturas recomendadas
- Festo — Gripper product categories — Ejemplos de tipos de pinzas neumáticas y eléctricas y de términos habituales en sus especificaciones.
- Festo — Robot gripper selection in five steps — Orientación para elegir y validar soluciones de sujeción según la aplicación.
Las descripciones técnicas remiten a fuentes publicadas. Las especificaciones pueden cambiar; compruebe la documentación vigente antes de comprar.