
Empiece por la geometría de la pieza y los puntos de sujeción
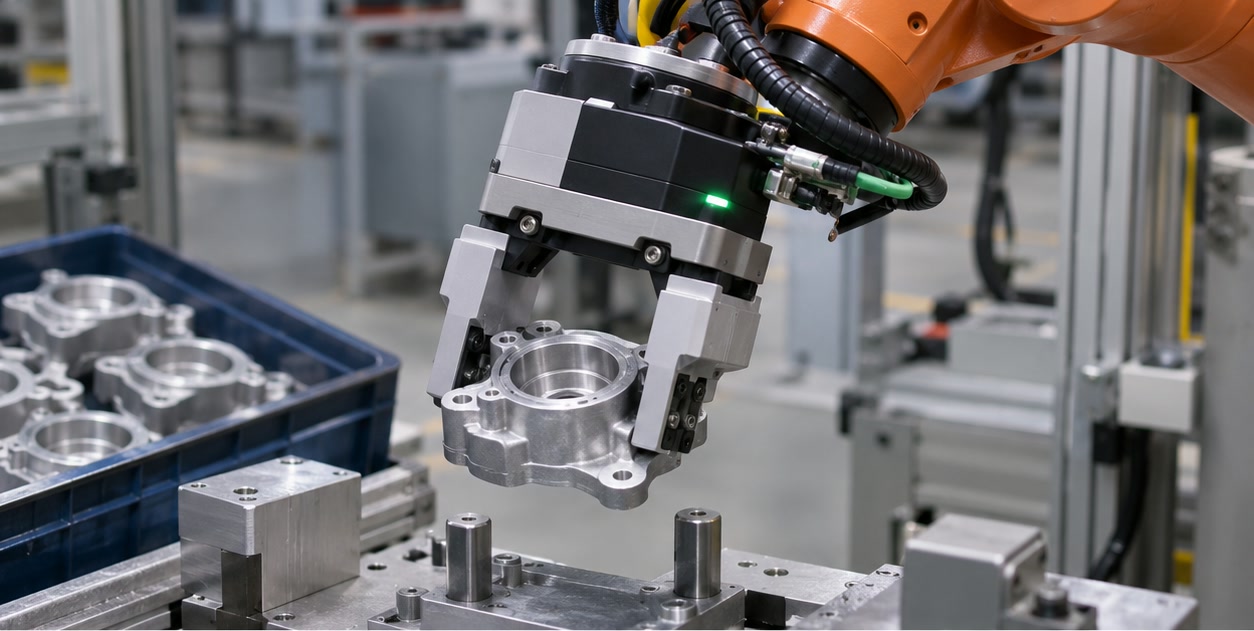
Una pinza eléctrica utiliza un actuador eléctrico para mover las mordazas o los dedos. Antes de seleccionar un modelo, defina cómo se sujetará la pieza: por el interior o el exterior, con movimiento paralelo o angular, el número de puntos de contacto, la forma de los dedos y el acabado superficial admisible.
Mida el rango de tamaños de las piezas en vez de elegir el equipo para una sola muestra nominal. Compruebe que la apertura de las mordazas cubra las tolerancias y variantes de producto sin superar los límites de fuerza, velocidad o ciclo de la pinza.
- Masa, dimensiones, centro de gravedad y material de la pieza
- Recorrido necesario de las mordazas para las piezas menor y mayor
- Longitud de los dedos, material de contacto, variación de tolerancias y marcas admisibles
Dimensione la fuerza, la velocidad y la realimentación según el movimiento
La fuerza necesaria para sujetar una pieza depende de su masa, la fricción, la orientación, la aceleración del robot y la geometría de contacto. Utilice la definición de fuerza del fabricante de la pinza y tenga en cuenta el movimiento dinámico y un margen de seguridad adecuado; no convierta directamente la fuerza máxima de catálogo en una carga de sujeción garantizada.
Los diseños eléctricos pueden ofrecer apertura, fuerza o realimentación de posición ajustables, pero las funciones varían. Confirme el controlador, la interfaz de mando, el método de detección de sujeción, el tiempo de respuesta y el comportamiento ante un fallo de alimentación o comunicación.
- Fuerza de sujeción necesaria en la posición prevista de las mordazas
- Tiempo de apertura y cierre para el recorrido y la fuerza requeridos
- Realimentación de posición, fuerza o sujeción y comportamiento ante fallos
Compruebe la integración antes de hacer el pedido
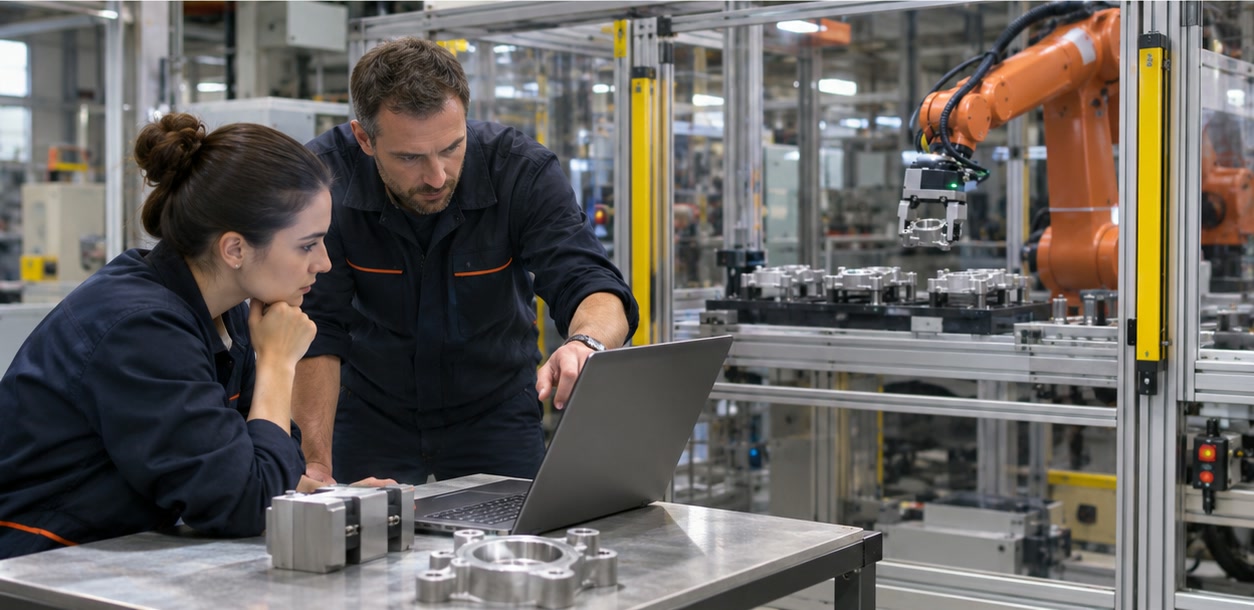
Una pinza eléctrica puede necesitar un controlador específico o una interfaz de comunicación determinada con el robot. Confirme la tensión de alimentación, las entradas y salidas o el bus de campo, el tendido de cables, el adaptador de brida, el soporte de software y el acceso a los diagnósticos.
Pruebe piezas representativas y todos los movimientos del robot. Incluya cambios de pieza, contaminación, desgaste, fallos de sujeción, paradas de emergencia y recuperación. Registre la configuración aprobada, el diseño de las mordazas y los ajustes del programa para facilitar el mantenimiento.
- Compatibilidad mecánica, masa total y límites de la muñeca del robot
- Alimentación, controlador, comunicación y señales de estado disponibles
- Pruebas con piezas, plan de cambio de producto, componentes de desgaste y documentación de servicio
¿Cuándo conviene elegir una pinza eléctrica para un robot?
Una pinza eléctrica puede ser útil cuando la aplicación requiere controlar la posición de las mordazas, ajustar la fuerza o la apertura, obtener realimentación o funcionar sin una conexión de aire comprimido en la herramienta. Confirme las funciones e interfaces necesarias para el modelo concreto.
¿Qué fuerza de sujeción necesita mi pinza robótica?
Depende de la masa y orientación de la pieza, la aceleración, la fricción, la geometría de los dedos y las condiciones de contacto. Utilice la definición de fuerza del fabricante, tenga en cuenta el movimiento real del robot y valide con piezas representativas.
Fuentes y lecturas recomendadas
- Festo — Robot gripper selection in five steps — Orientación sobre los requisitos de aplicación y las funciones de sujeción eléctrica.
- DH-Robotics — Electric grippers — Familias de pinzas eléctricas paralelas, adaptables y rotativas del fabricante.
- Festo — Gripper product categories — Resumen del fabricante sobre tipos de pinzas eléctricas y neumáticas.
Las descripciones técnicas remiten a fuentes publicadas. Las especificaciones pueden cambiar; compruebe la documentación vigente antes de comprar.