
Una pinza neumática convierte la presión del aire en movimiento de las mordazas
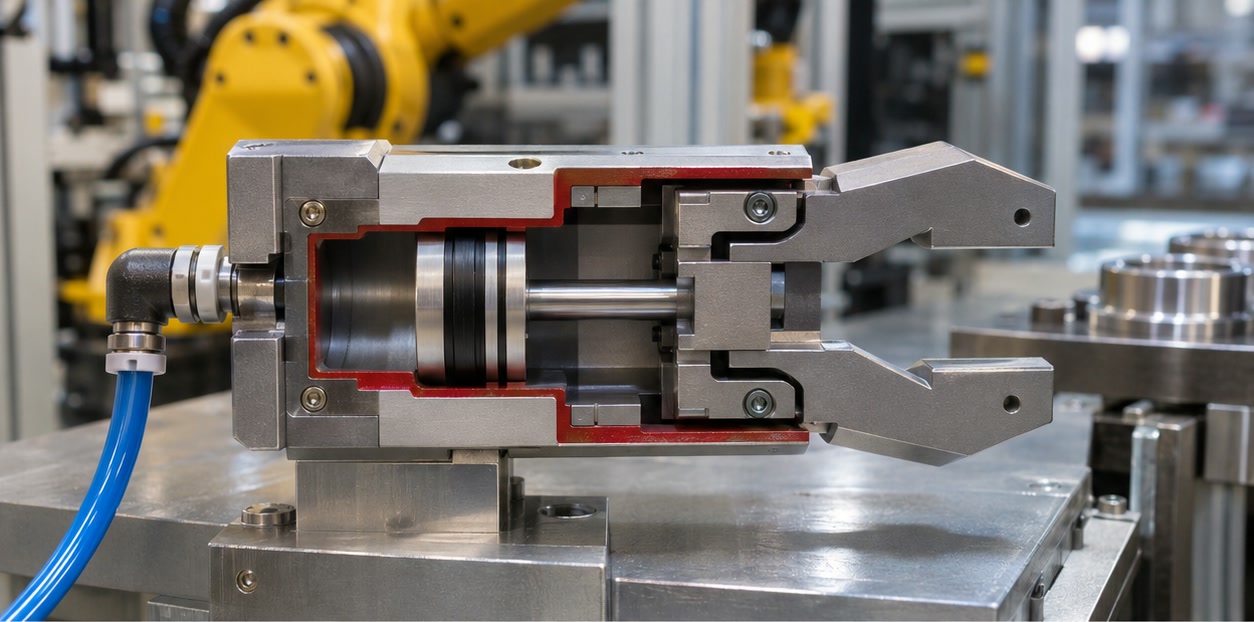
Una pinza neumática utiliza aire comprimido para mover mordazas o dedos. Muchos modelos paralelos emplean un pistón interno y un mecanismo de enlace para abrir o cerrar dos mordazas; otros utilizan movimiento angular, de tres dedos o adaptable. La herramienta puede ser de simple efecto, con resorte de retorno, o de doble efecto, con aire en ambas direcciones.
Las cifras de fuerza y recorrido del fabricante dependen de la presión, la posición de las mordazas y el diseño de la pinza. La fuerza en las mordazas no equivale a la masa máxima de pieza que la herramienta puede sujetar con seguridad durante el movimiento del robot.
- Configuraciones paralelas, angulares, de tres dedos y adaptables
- Sujeción externa o interna según el diseño de la pinza y la pieza
- Accionamiento de simple o doble efecto
Dimensione la pinza según la pieza y el ciclo
Seleccione el recorrido de las mordazas para todo el rango de tolerancias de las piezas; después, dimensione la fuerza de sujeción según la masa, la fricción, la orientación y la aceleración del robot. Los dedos más largos producen un mayor brazo de palanca y pueden reducir la fuerza disponible en el punto de contacto. Compare la longitud admisible de los dedos y los límites de momento indicados por el fabricante.
Pruebe una pieza representativa para comprobar la estabilidad de la sujeción, las marcas en la pieza, la repetibilidad, el tiempo de cierre y la liberación. Diseñe para el movimiento más rápido previsto e incluya cómo detectará el sistema una pinza vacía o una pieza mal colocada.
- Recorrido y rango de sujeción necesarios
- Fuerza a la presión de trabajo y en la posición de mordaza especificadas
- Longitud de los dedos, inercia de la pieza, aceleración y posición del sensor
Planifique la calidad del aire, el tendido y la respuesta ante fallos
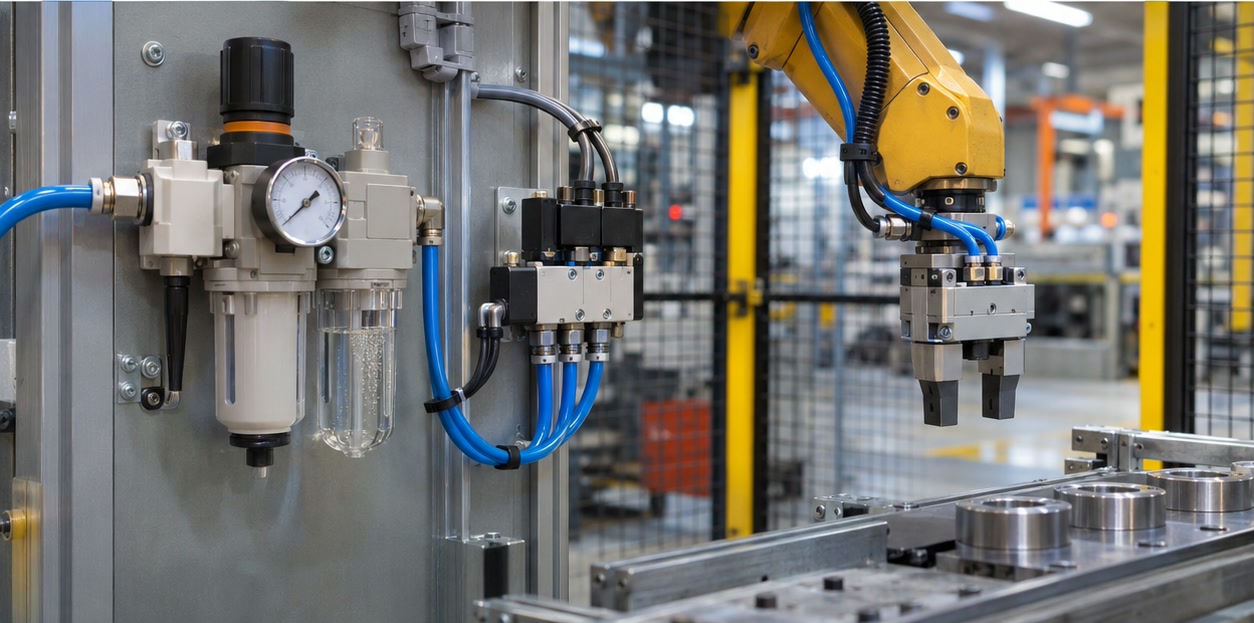
La pinza necesita una alimentación adecuada de aire comprimido, tubos y válvulas. Compruebe la presión de funcionamiento, la calidad y el caudal del aire, los racores y la caída de presión a través de la herramienta y del paquete de cables y mangueras del robot. La pérdida de presión o el fallo de una manguera pueden cambiar el estado de sujeción; determine si la aplicación requiere un resorte, una válvula antirretorno u otro método de retención.
Especifique los sensores de apertura y cierre o de presencia de pieza, y cómo llegan sus señales al controlador del robot. Incluya el acceso para mantenimiento, el reemplazo de juntas, los dedos de repuesto y un método seguro para aislar y descargar el aire antes de realizar el servicio.
- Presión y calidad del aire exigidas por el modelo seleccionado
- Tendido de mangueras, ubicación de válvulas, caudal, fugas y conexiones en la muñeca del robot
- Detección de sujeción, respuesta ante pérdida de presión y aislamiento para mantenimiento
¿Qué significa «doble efecto» en una pinza neumática?
El aire comprimido acciona la pinza tanto en la apertura como en el cierre. Un diseño de simple efecto utiliza aire en una dirección y un resorte u otro mecanismo para el retorno.
¿Cómo calculo la fuerza necesaria para una pinza neumática de robot?
Parta de la masa y orientación de la pieza, la aceleración, la fricción y la geometría de las mordazas. Después, utilice los datos de fuerza del fabricante a la presión y la posición reales de las mordazas. Valide el resultado con piezas representativas y los movimientos previstos del robot.
Fuentes y lecturas recomendadas
- Festo — Gripper product categories — Resumen del producto y definiciones del fabricante sobre la fuerza de sujeción neumática.
- Festo — Selected product catalogue — Catálogo del fabricante con ejemplos de pinzas eléctricas y neumáticas y sus campos de especificación.
Las descripciones técnicas remiten a fuentes publicadas. Las especificaciones pueden cambiar; compruebe la documentación vigente antes de comprar.