
La sujeción por vacío retiene la pieza mediante una diferencia de presión
Una pinza de vacío utiliza una o varias ventosas, o una superficie de espuma de mayor área, para crear una diferencia de presión entre la herramienta y la pieza. La fuerza de retención depende del área sellada efectiva y de la diferencia de presión, pero el resultado práctico también depende de las fugas, la calidad de la superficie, la orientación y la aceleración del robot.
Una ventosa que sella bien sobre una lámina lisa puede comportarse de otra manera sobre una caja de cartón porosa, una pieza fundida rugosa, un panel aceitoso o una superficie curva. Empiece con las piezas reales y elija la forma y el material de la ventosa según la superficie y la temperatura.
- Ventosas planas para superficies relativamente uniformes
- Ventosas de fuelle para compensar variaciones de altura o ángulo
- Herramientas de espuma o multizona para superficies grandes o variadas
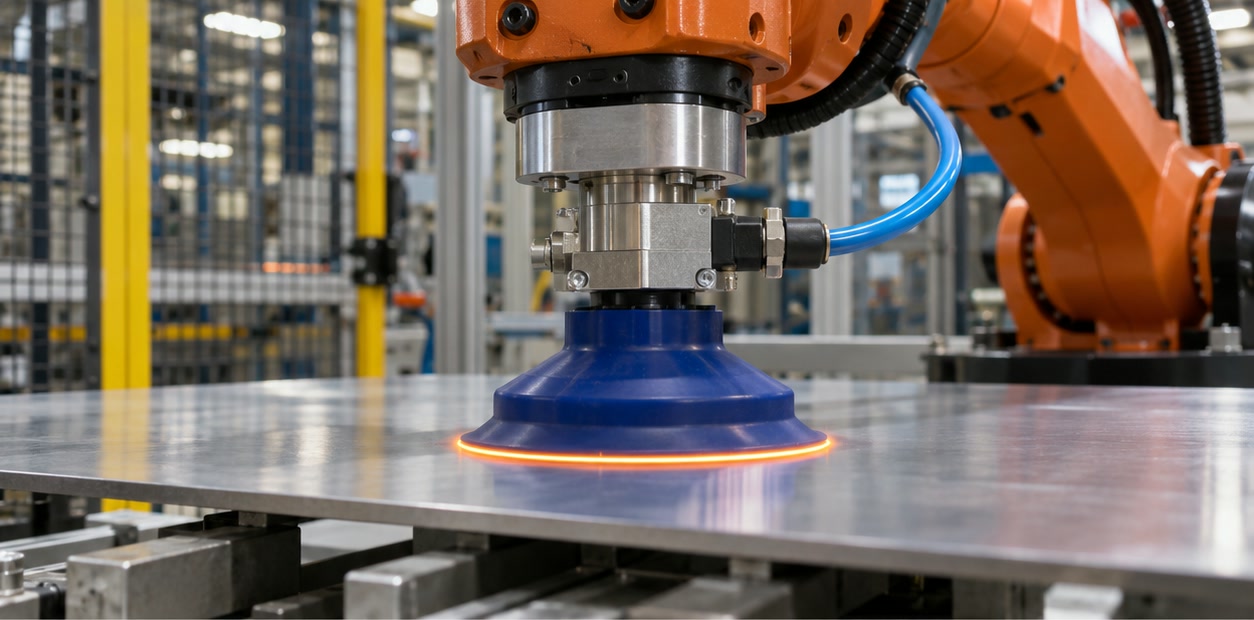
Seleccione la fuente y la disposición del vacío
El vacío puede generarse mediante un eyector de aire comprimido o una bomba eléctrica. El eyector puede ser compacto y responder con rapidez; una bomba puede convenir para otros caudales, consumos de energía o configuraciones del sistema. La elección depende de las fugas, el tiempo de ciclo, los servicios disponibles, el ruido y las necesidades de mantenimiento.
Varias ventosas pueden distribuir la carga y mejorar la estabilidad, siempre que su posición sostenga la pieza teniendo en cuenta el centro de gravedad y el movimiento. Cuando lo exijan la evaluación de riesgos y el proceso, incluya un depósito de vacío u otra medida de retención.
- Diámetro, forma y material de las ventosas, y número de puntos de contacto
- Caudal del eyector o de la bomba según las fugas previstas
- Interruptor de vacío, supervisión de presión, soplado y diseño de retención
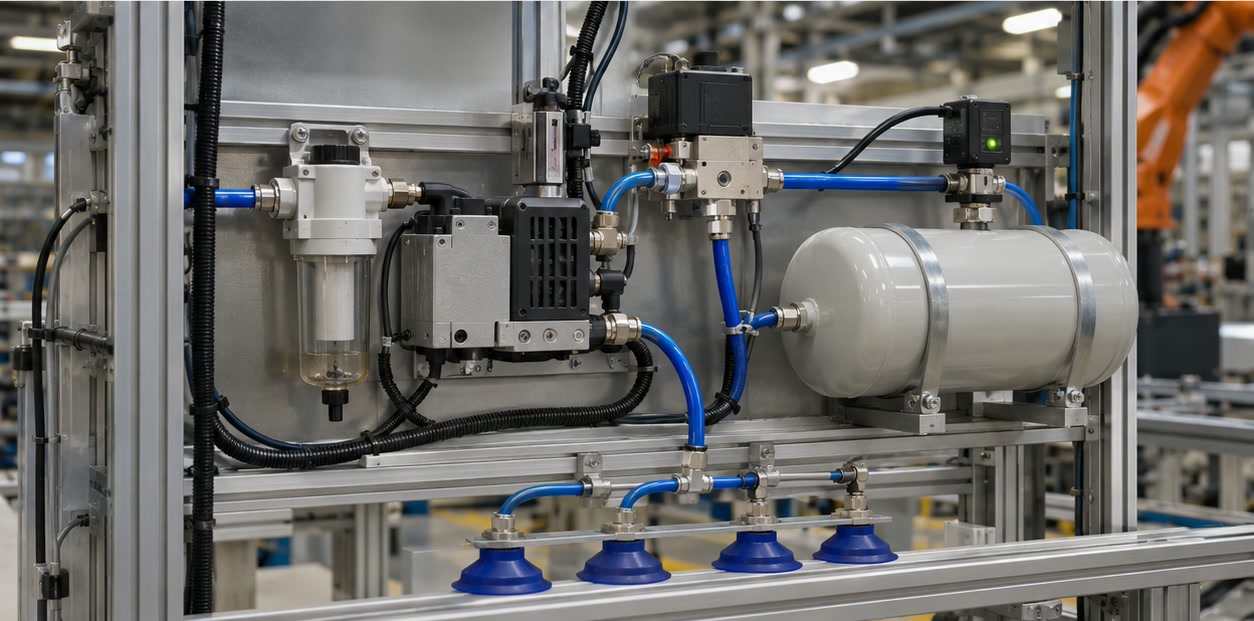
Pruebe las cargas dinámicas y los casos de fallo
El cálculo ideal de la fuerza de retención no contempla todas las condiciones reales. Compruebe la dirección de elevación, el movimiento horizontal, la rotación, la aceleración, la separación entre ventosas, las fugas y las consecuencias de la caída de una pieza. Utilice un margen de seguridad específico para la aplicación y siga el método de dimensionamiento del fabricante.
Pruebe la pieza y la superficie en las condiciones menos favorables, no solo con una muestra limpia. Confirme que el controlador detecte una recogida fallida, que la liberación sea controlada y que la herramienta pueda mantenerse de forma segura.
- Masa, centro de gravedad y aceleración de una pieza representativa
- Porosidad, rugosidad, curvatura, polvo, aceite y variación de la superficie
- Supervisión de sujeción, prevención de caídas, tiempo de liberación y lógica de recuperación
¿Qué materiales puede recoger una pinza de vacío robótica?
La sujeción por vacío puede utilizarse con materiales cuya superficie permita mantener un sello adecuado o pueda sujetarse con una herramienta apropiada de espuma o varias ventosas. Deben probarse la porosidad, la rugosidad, la curvatura, el polvo, el aceite y las variaciones de la superficie de la pieza real.
¿Cuántas ventosas necesita una herramienta de vacío robótica?
El número y la disposición dependen de la geometría y la masa de la pieza, su centro de gravedad, la capacidad de las ventosas, las fugas de la superficie y los movimientos del robot. Siga el método de dimensionamiento del fabricante y valide la disposición con piezas representativas.
Fuentes y lecturas recomendadas
- Festo — Basic principles of vacuum technology — Orientación sobre superficies de las piezas, ventosas, carga y fuerzas de retención.
- Festo — Robot gripper selection in five steps — Orientación de aplicación sobre conceptos de sujeción por vacío y mecánica.
Las descripciones técnicas remiten a fuentes publicadas. Las especificaciones pueden cambiar; compruebe la documentación vigente antes de comprar.