
Una célula guiada por visión conecta varios sistemas
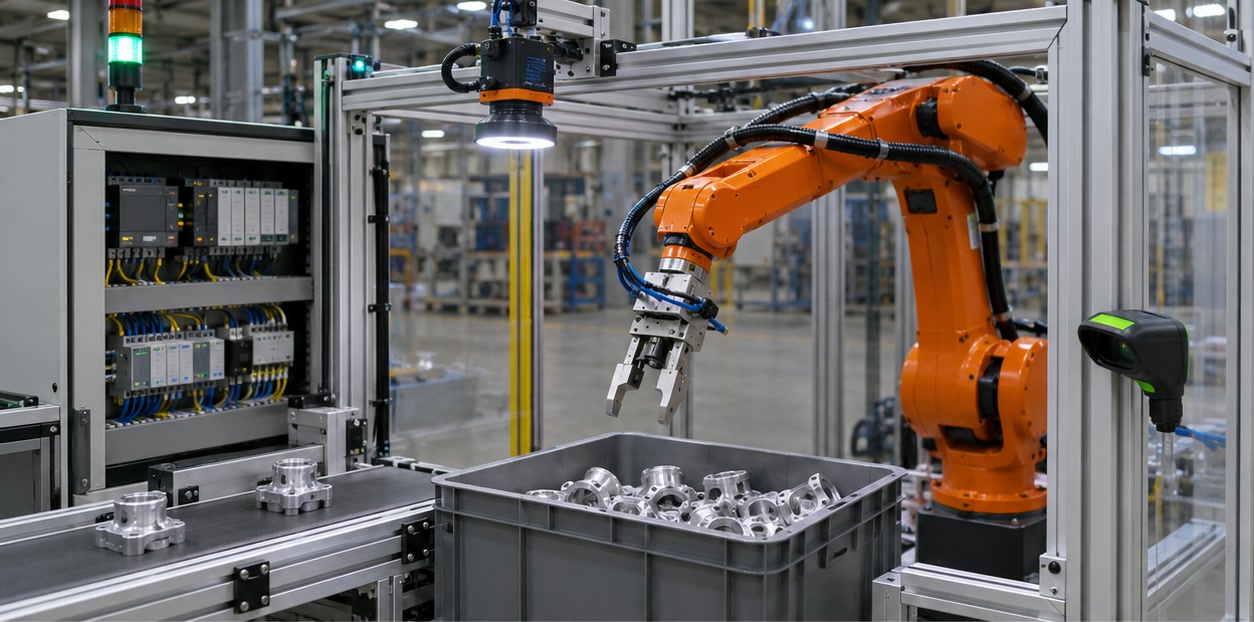
Una célula de recogida robotizada guiada por visión combina un robot, una cámara, software de procesamiento de imágenes, presentación de piezas, un efector final, un controlador y un sistema de seguridad. La cámara detecta el objetivo; el software estima su posición; la calibración transforma ese resultado al sistema de coordenadas del robot; y el robot desplaza la herramienta para recoger la pieza.
La forma de presentar las piezas es una decisión de diseño, no un detalle que pueda dejarse para después de elegir la cámara. Una bandeja, un transportador o un contenedor cambian la superposición de piezas, las superficies visibles y las opciones de aproximación para la pinza.
- Robot y controlador con punto central de herramienta definido
- Cámara, óptica, iluminación y programa de visión
- Pinza o herramienta de vacío, presentación de piezas y utillajes
- Dispositivos de seguridad, entradas y salidas, red y equipos anteriores y posteriores
Defina el intercambio de datos y movimientos
La célula necesita una secuencia clara para solicitar una imagen, recibir el resultado y decidir qué hacer a continuación. Defina los campos de resultado, el sistema de coordenadas, la marca de tiempo, el identificador de pieza, el nivel de confianza o estado de validez, el tiempo de espera de comunicación y la respuesta cuando no se devuelve un objetivo de recogida.
El programa del robot debe distinguir una posición de recogida válida de un resultado obsoleto o incompleto. También requiere lógica para confirmar la sujeción, liberar la pieza, gestionar recogidas rechazadas, recuperarse y reiniciarse de forma segura.
- Activación de imagen y tiempo de exposición
- Posición en coordenadas del robot, identificador de pieza y señal de validez del resultado
- Estados de tiempo de espera, ausencia de pieza, fallo de sujeción y recuperación
Valide toda la aplicación en condiciones de producción
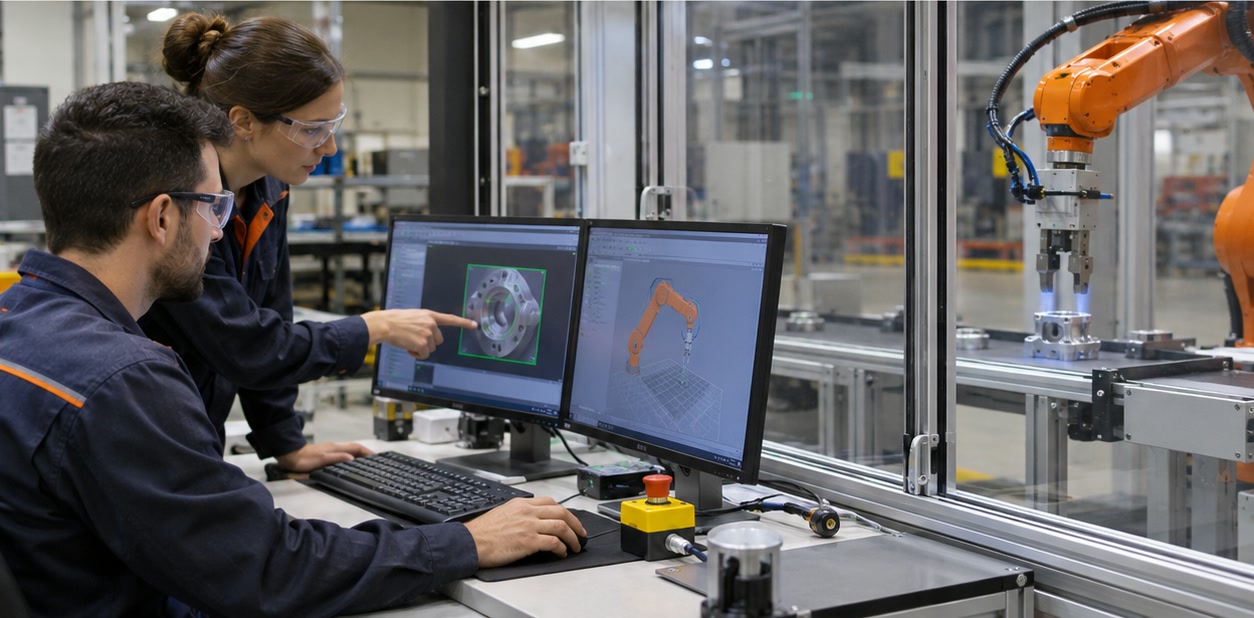
La calibración y la detección por visión son solo una parte del resultado. Pruebe la cobertura de la cámara, el alcance del robot, el espacio libre de colisión de la herramienta, la estabilidad de sujeción, el tiempo de ciclo, la variación de las piezas y el comportamiento de seguridad en la célula de trabajo prevista. Incluya los niveles máximo y mínimo de llenado del contenedor, superficies representativas y variaciones normales de iluminación o condiciones ambientales.
Después de la puesta en marcha, documente la calibración, las copias de seguridad del robot y del sistema de visión, el montaje de la cámara, las familias de piezas aprobadas y las tareas de mantenimiento. Vuelva a comprobar el sistema tras un cambio mecánico o de software pertinente.
- Piezas, posiciones, variantes y condiciones ambientales representativas
- Mediciones de recogidas correctas y tiempo de ciclo con muestreo acordado
- Registro de calibración, copias de seguridad, control de cambios e instrucciones de recuperación ante fallos
¿Qué equipos se necesitan para una célula de recogida robotizada guiada por visión?
Una célula típica incluye un robot y su controlador, una cámara de visión con óptica, iluminación, software de procesamiento, un efector final, presentación de piezas, utillajes o transportadores, interfaces de comunicación y los equipos de seguridad necesarios.
¿El sistema de visión mueve directamente el robot?
Por lo general, el sistema de visión devuelve una posición objetivo medida o un desplazamiento. El controlador del robot aplica la transformación de coordenadas calibrada y ejecuta los movimientos programados y la lógica del proceso.
Fuentes y lecturas recomendadas
- Cognex — Vision-guided pick or place workflow — Ejemplo de flujo de trabajo desde la captura de imágenes y detección de características hasta el alineamiento del robot.
- Cognex — Hand-eye calibration — Aspectos de calibración entre cámara y robot para cámaras fijas y montadas en el brazo.
- Festo — Robot gripper selection in five steps — Factores de aplicación para seleccionar y validar un concepto de sujeción robótica.
Las descripciones técnicas remiten a fuentes publicadas. Las especificaciones pueden cambiar; compruebe la documentación vigente antes de comprar.