
Une cellule guidée par vision relie plusieurs systèmes
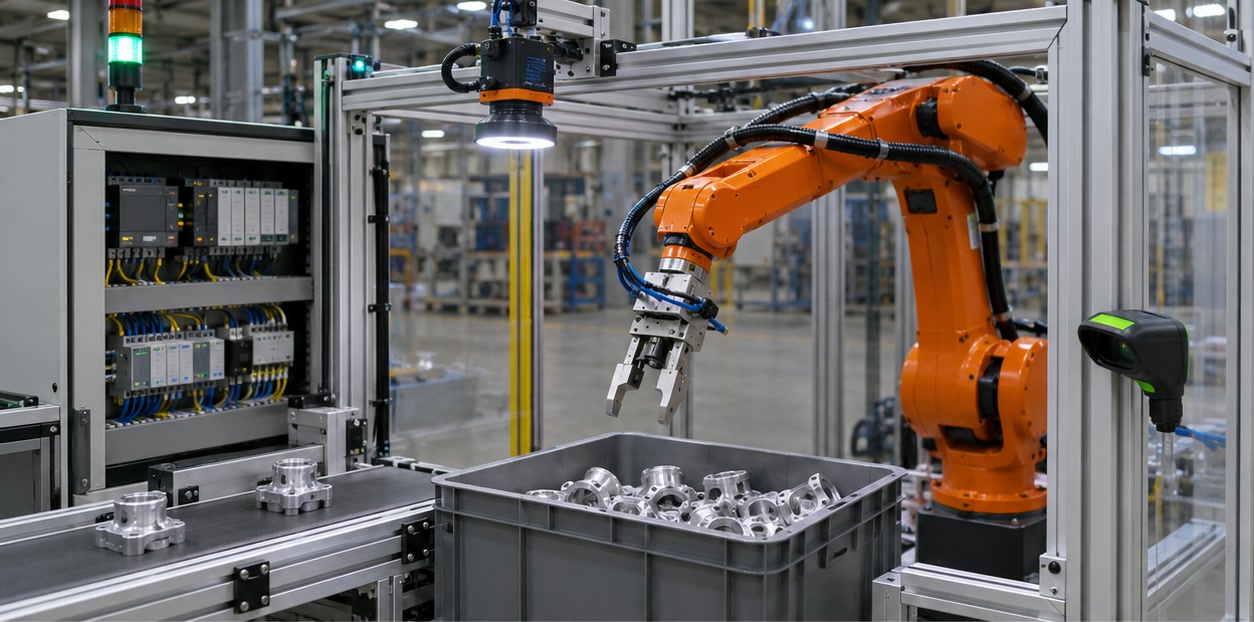
Une cellule de prise robotisée guidée par vision réunit un robot, une caméra, un logiciel de traitement d’image, un dispositif de présentation des pièces, un effecteur, un contrôleur et un système de sécurité. La caméra détecte une cible ; le logiciel estime sa position ; l’étalonnage traduit ce résultat dans le repère du robot ; celui-ci déplace l’outil pour saisir la pièce.
La présentation des pièces est un paramètre de conception, pas un détail à régler après le choix de caméra. Un plateau, un convoyeur ou un bac modifie le chevauchement des pièces, la visibilité des surfaces et les approches de préhension possibles.
- Robot et contrôleur avec point centre outil défini
- Caméra, optique, éclairage et programme de vision
- Préhenseur ou outil à vide, présentation des pièces et gabarits
- Dispositifs de sécurité, entrées/sorties, réseau et équipements amont/aval
Définissez l’échange de données et de mouvements
La cellule doit suivre une séquence claire pour déclencher une image, recevoir un résultat et décider de la suite. Définissez les champs de résultat, le repère de coordonnées, l’horodatage, l’identifiant de pièce, l’état de confiance ou de validité, le délai de communication et le comportement en l’absence de cible.
Le programme robot doit distinguer une pose de prise valide d’un résultat périmé ou incomplet. Il lui faut aussi gérer la confirmation de préhension, la libération de pièce, les prises manquées, la reprise et le redémarrage en sécurité.
- Déclenchement de l’image et synchronisation de l’exposition
- Pose en coordonnées robot, identifiant de pièce et signal de validité
- Délai d’attente, absence de pièce, échec de prise et états de reprise
Validez l’application complète dans les conditions de production
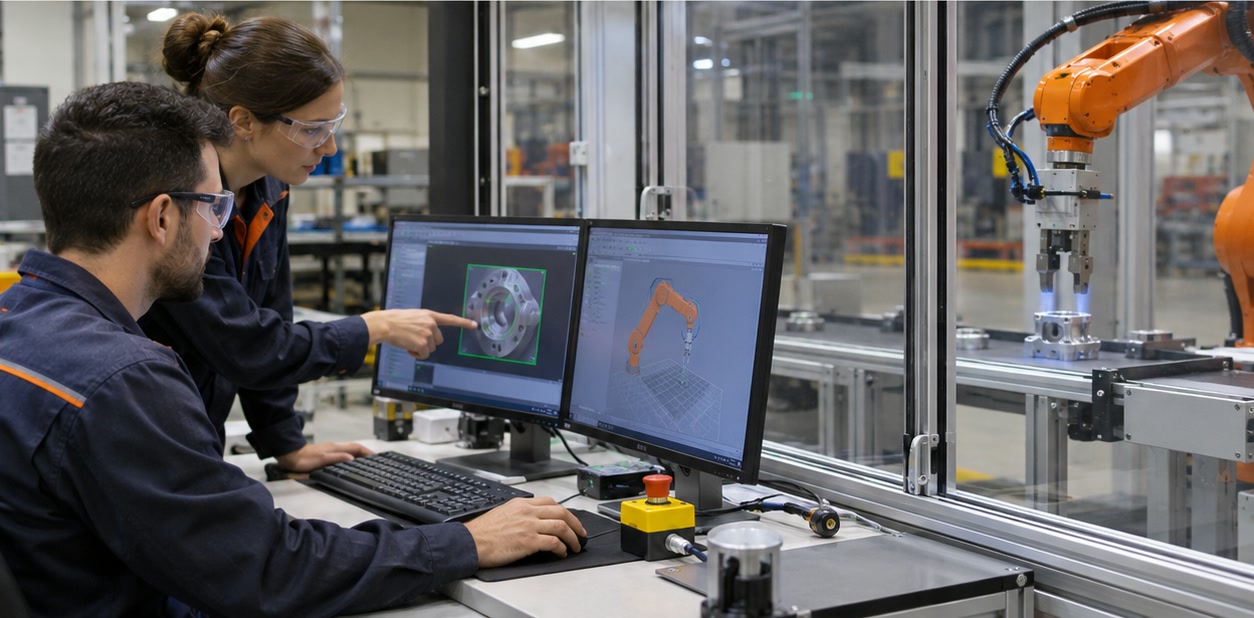
L’étalonnage et la détection ne sont que des étapes. Testez le champ de vision, la portée du robot, les risques de collision avec l’outil, la stabilité de prise, la cadence, la variation des pièces et le comportement de sécurité dans la cellule prévue. Incluez plusieurs niveaux de remplissage, les surfaces représentatives et les variations normales de lumière ambiante.
Après la mise en service, documentez l’étalonnage, les sauvegardes du robot et de la vision, le montage de la caméra, les familles de pièces validées et les opérations de maintenance. Vérifiez de nouveau le système après une modification mécanique ou logicielle pertinente.
- Pièces, poses, variantes et conditions de production représentatives
- Taux de prise réussie et cadence mesurés selon un échantillonnage convenu
- Dossier d’étalonnage, sauvegardes, gestion des changements et reprise après défaut
Quel équipement faut-il pour une cellule de prise robotisée guidée par vision ?
Une cellule courante comprend un robot et son contrôleur, une caméra avec optique, un éclairage, un logiciel de traitement, un effecteur, la présentation des pièces, des gabarits ou convoyeurs, des interfaces de communication et les dispositifs de sécurité nécessaires.
Le système de vision commande-t-il directement les mouvements du robot ?
En général, le système de vision renvoie une pose ou un décalage mesuré. Le contrôleur robot applique la transformation de coordonnées étalonnée puis exécute la trajectoire et la logique de procédé programmées.
Sources et documentation
- Cognex — Processus de prise ou dépose guidée par vision — Exemple de processus allant de la capture et détection à l’alignement robot.
- Cognex — Étalonnage main-œil — Points à considérer pour étalonner une caméra fixe ou montée sur robot.
- Festo — Choisir un préhenseur robotique en cinq étapes — Facteurs d’application pour choisir et valider un concept de préhension.
Les informations techniques renvoient aux sources publiées. Les caractéristiques peuvent évoluer ; vérifiez la documentation en vigueur avant tout achat.