
Un sistema de visión 3D estima la profundidad y la posición del objeto
Un sistema de visión artificial 3D captura información de profundidad, además de características de imagen. Según el sensor, puede generar una nube de puntos o un mapa de profundidad que representa las superficies visibles de las piezas. El software utiliza estos datos para localizar un objeto, estimar su orientación y devolver al robot una posición de recogida.
Los sensores industriales 3D utilizan distintos principios ópticos, como la triangulación láser, la luz estructurada o la visión estereoscópica. Cada diseño tiene límites de campo de visión, distancia de trabajo, velocidad de escaneo, reflectividad de superficie, oclusión y rango de medición. Elija el sensor según las piezas y el ciclo, y pruebe las superficies y orientaciones más difíciles.
- Datos de profundidad o nubes de puntos que describen la forma tridimensional
- Detección de objetos y estimación de su posición y orientación como objetivo del robot
- Selección del sensor según la geometría, las superficies, el campo de visión y el tiempo de ciclo
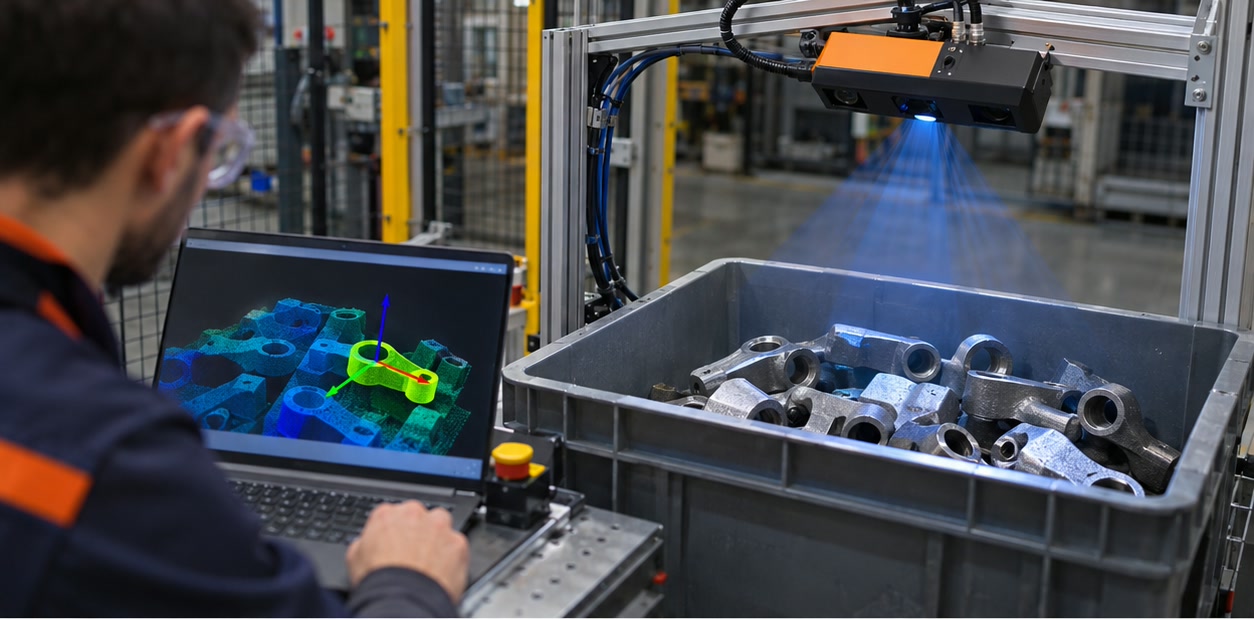
Planifique conjuntamente la vista de la cámara y el alcance del robot
La cámara no puede localizar una superficie que no ve. El sensor debe observar suficiente geometría útil para estimar una posición estable, mientras que el robot necesita una trayectoria libre de colisiones y la pinza debe tener acceso a un punto de contacto adecuado. Las paredes del contenedor, las piezas superpuestas, las superficies brillantes y los materiales oscuros o transparentes pueden generar mediciones incompletas o ruidosas.
La cámara puede estar fija sobre el área de trabajo o montada en el robot. Una cámara fija puede cubrir una zona estable; un sensor montado en el robot puede cambiar el punto de vista, pero introduce aspectos de movimiento, cableado y calibración. La disposición de la aplicación debe tener en cuenta el campo de visión del sensor y todo el volumen de trabajo de la herramienta del robot.
- Superficies visibles y oclusiones en las orientaciones probables de las piezas
- Montaje de la cámara, iluminación, distancia de trabajo y campo de visión
- Alcance del robot, espacio libre frente a colisiones, acceso de la pinza y tendido de cables
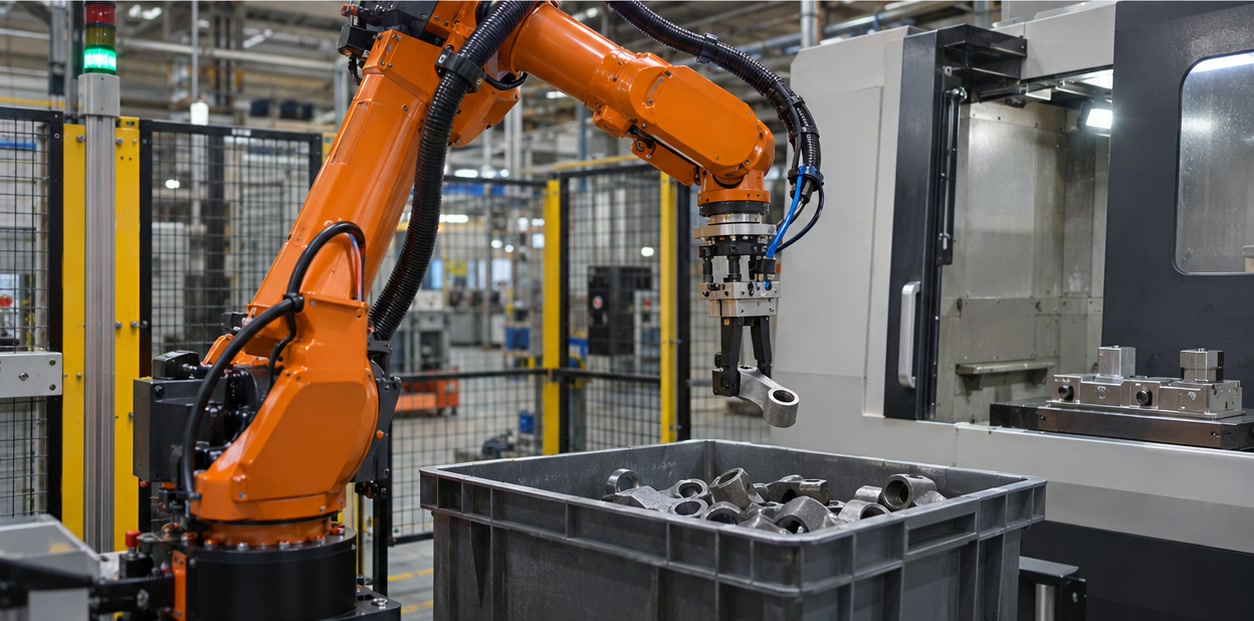
Calibre y valide la transferencia de posiciones
El sistema de visión y el robot utilizan sistemas de coordenadas distintos. La calibración establece cómo se transforma al sistema del robot un punto o una posición medidos por la cámara. Si la cámara va montada en el robot, se necesita calibración de mano-ojo para relacionar el sistema de coordenadas de la cámara con el del robot; una cámara fija requiere una relación calibrada con el área de trabajo.
Valide la recogida completa con contenedores, piezas, superficies y niveles de llenado representativos. Mida no solo la repetibilidad de la estimación de posición, sino también la tasa de agarres correctos, el tiempo de ciclo, la recuperación de fallos y el efecto de cambiar las piezas o mover el sensor.
- Calibración entre la cámara y el robot, y punto central de la herramienta
- Comprobaciones de calidad de posición y rechazo de resultados con poca confianza
- Pruebas con distintas condiciones de llenado del contenedor, orientación de piezas, superficies e iluminación
¿Qué proporciona un sistema de visión 3D a un robot de recogida?
Puede proporcionar información de profundidad y una estimación de la posición y orientación del objeto en el sistema de coordenadas de la cámara. Tras la calibración y el procesamiento de la aplicación, el robot puede utilizar esa posición como objetivo de recogida.
¿Por qué un sistema de recogida robotizada 3D puede no detectar piezas en un contenedor?
La oclusión, las superficies reflectantes o transparentes, los datos de profundidad incompletos, una geometría de visión deficiente, errores de calibración, el acceso inadecuado de la pinza o unas coordenadas de robot inválidas pueden afectar a la recogida. Pruebe piezas y condiciones de contenedor representativas para identificar el factor limitante.
Fuentes y lecturas recomendadas
- Cognex — Operation of a 3D triangulation sensor — Explica cómo se captura un perfil láser y se transforma en datos 3D.
- Cognex — Hand-eye calibration for vision-guided robotics — Describe cómo establecer la relación espacial entre un sistema de visión y un robot.
- Mech-Mind — Mech-Eye industrial 3D cameras — Descripción general del fabricante de categorías y aplicaciones de cámaras industriales 3D.
Las descripciones técnicas remiten a fuentes publicadas. Las especificaciones pueden cambiar; compruebe la documentación vigente antes de comprar.