
Qué información aporta la visión 2D a un robot
Un sistema de visión artificial 2D captura una imagen y localiza características en coordenadas de píxeles. El software puede identificar una pieza, medirla, leer un código, inspeccionar una superficie o estimar su posición y rotación dentro del plano. En una aplicación de guiado, el resultado de visión se convierte en una posición y orientación que el robot puede utilizar.
Una cámara 2D convencional no mide directamente la altura. La aplicación suele ser más sencilla cuando las piezas se apoyan en un plano conocido y varían principalmente en X, Y y rotación alrededor del eje vertical. Si cambian la altura, la inclinación o la geometría de superposición, puede hacer falta un sensor 3D, otro método de medición o una presentación más controlada.
- Presencia, posición y rotación de la pieza dentro del plano
- Inspección, medición, identificación y lectura de códigos
- Configuración con cámara fija o cámara montada en el robot
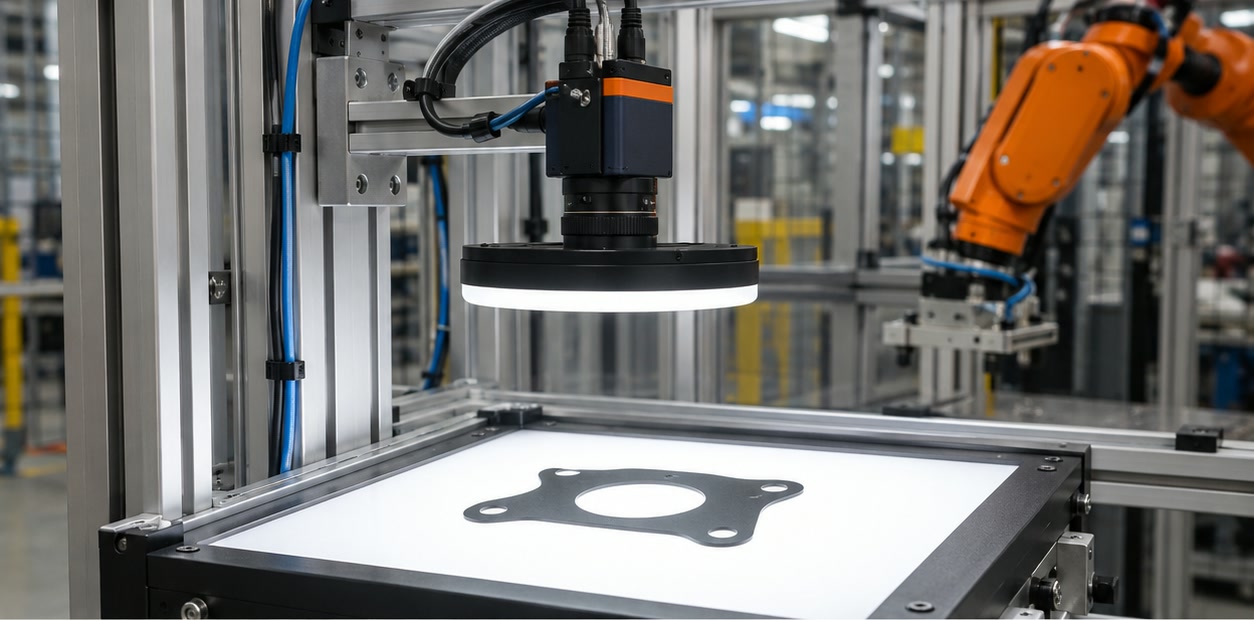
La iluminación y la calibración importan tanto como la cámara
La calidad de imagen depende de la lente, el campo de visión, la resolución, la distancia de trabajo, la exposición y la iluminación. Los brillos, las sombras, los reflejos y los cambios de luz ambiental pueden ocultar características aunque la cámara tenga suficientes píxeles. Pruebe las variaciones de las piezas y las condiciones reales de producción.
La cámara proporciona coordenadas de imagen, mientras que el robot utiliza su propio sistema de coordenadas. La calibración establece la transformación entre ambos. En el guiado del robot, la calibración de mano-ojo también determina la relación entre cámara y robot, tanto si la cámara está fija como si va montada en el brazo.
- Elija la lente, resolución y campo de visión adecuados para la característica más pequeña que deba detectar
- Controle la iluminación y evalúe brillos, sombras, reflejos y cambios de superficie
- Después del montaje, calibre las coordenadas de cámara a entorno o de cámara a robot
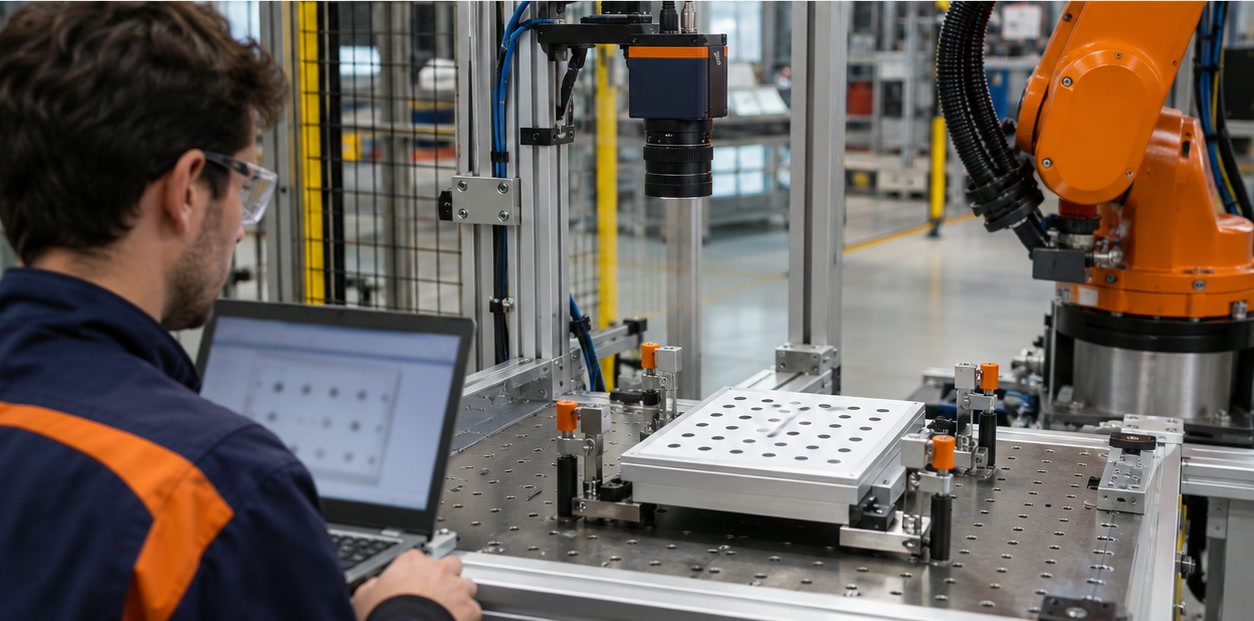
Defina el resultado y el intercambio de señales con el robot
El sistema de visión debe devolver la información que el robot necesita: una posición y orientación de la pieza, una decisión de calidad, un identificador o un estado claro de ausencia de resultado. Defina cómo activa el controlador la captura, recibe el resultado, gestiona los tiempos de espera y responde si falta o se rechaza una pieza.
Realice la calibración y la validación después del montaje mecánico definitivo. Compruebe varias posiciones dentro del campo de visión, variantes de pieza, tiempo de ciclo, fallos de comunicación y recuperación. Vuelva a calibrar si un cambio en la cámara, la lente, el utillaje o el montaje del robot afecta a la relación de coordenadas establecida.
- Señales de activación, formato de resultado, tiempo de espera y gestión de errores
- Punto central de la herramienta del robot y convenciones de sistemas de coordenadas
- Validación en toda el área de trabajo y después de cualquier cambio mecánico pertinente
¿Puede una cámara 2D guiar a un robot para recoger una pieza?
Sí, si la aplicación utiliza una transformación calibrada entre las coordenadas de imagen y las coordenadas del robot. La configuración 2D suele servir para piezas presentadas en un plano conocido y con poca variación de altura.
¿La visión artificial 2D mide la altura de un objeto?
Una imagen 2D convencional no proporciona directamente la altura. Las aplicaciones con variaciones importantes de altura, inclinación o geometrías superpuestas pueden requerir sensores 3D u otro método.
Fuentes y lecturas recomendadas
- Cognex — 2D transformations for machine vision — Explica la transformación de las coordenadas de píxeles de imagen al sistema de coordenadas del robot.
- Cognex — Vision-guided pick or place workflow — Ejemplo de flujo de trabajo para localizar una pieza y devolver su posición y orientación al robot.
- Cognex — Hand-eye calibration — Explica la calibración entre cámara y robot para cámaras fijas y montadas en el brazo.
Las descripciones técnicas remiten a fuentes publicadas. Las especificaciones pueden cambiar; compruebe la documentación vigente antes de comprar.