
Commencez par la géométrie et les points de prise
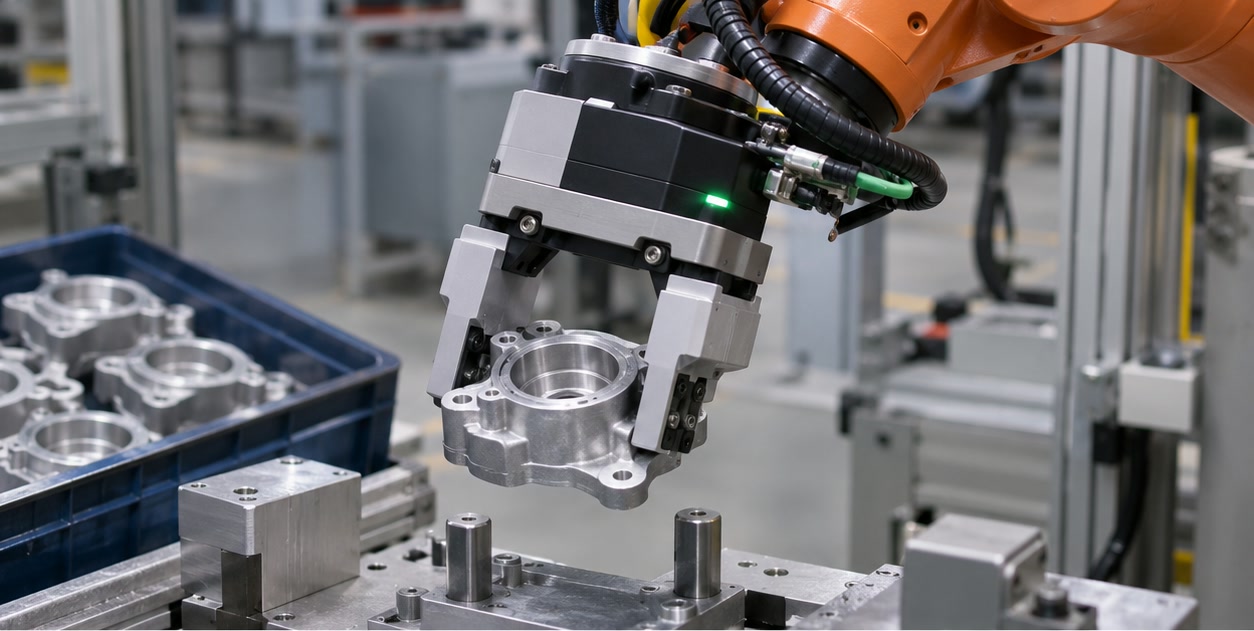
Un préhenseur électrique utilise un actionneur électrique pour déplacer des mors ou des doigts. Avant de choisir un modèle, définissez comment maintenir la pièce : prise intérieure ou extérieure, mouvement parallèle ou angulaire, nombre de points de contact, forme des doigts et état de surface acceptable.
Mesurez la plage des pièces plutôt que de choisir un outil à partir d’un seul échantillon nominal. Vérifiez que la course des mors couvre les tolérances et variantes de produit sans dépasser les limites de force, de vitesse ou de cadence.
- Masse, dimensions, centre de gravité et matériau de la pièce
- Course des mors nécessaire pour la pièce la plus petite et la plus grande
- Longueur et matériau des doigts, tolérances et marques de contact autorisées
Dimensionnez la force, la vitesse et le retour d’information
La force requise pour tenir une pièce dépend de sa masse, du frottement, de son orientation, de l’accélération du robot et de la géométrie de contact. Utilisez la définition de force du fabricant et tenez compte des mouvements dynamiques ainsi que d’une marge adaptée ; ne convertissez pas directement une valeur maximale de catalogue en charge garantie.
Les modèles électriques peuvent permettre de régler la course, la force ou la position, mais les fonctions diffèrent selon les références. Confirmez le contrôleur, l’interface de commande, la détection de préhension, le temps de réponse et le comportement en cas de coupure électrique ou de communication.
- Force de maintien nécessaire à la position de mors prévue
- Temps d’ouverture et de fermeture pour la course et la force exigées
- Retour de position, de force ou de prise et comportement en cas de défaut
Vérifiez l’intégration avant la commande
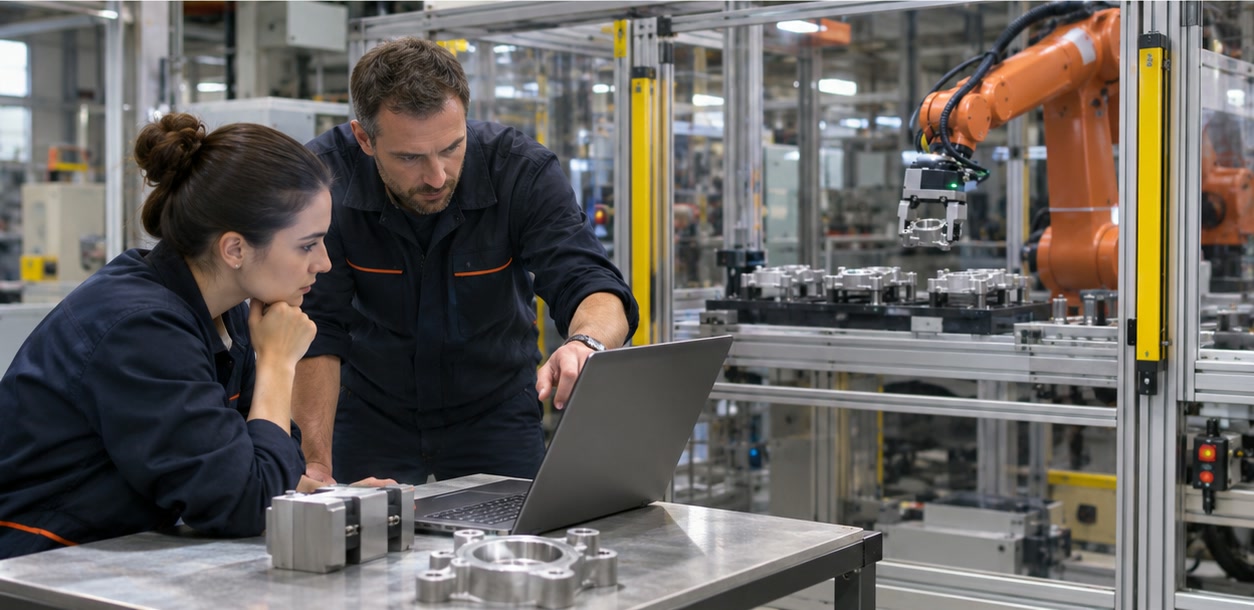
Un préhenseur électrique peut nécessiter un contrôleur dédié ou une interface de communication robot précise. Confirmez la tension d’alimentation, les entrées/sorties ou le bus de terrain, le routage du câble, l’adaptateur de bride, le support logiciel et l’accès aux diagnostics.
Testez des pièces représentatives et les mouvements complets du robot. Incluez les changements de pièce, la contamination, l’usure, les prises manquées, les arrêts d’urgence et la reprise. Consignez la configuration approuvée, la conception des doigts et les paramètres du programme pour la maintenance.
- Montage mécanique, masse totale et limites au poignet du robot
- Alimentation, contrôleur, communications et signaux d’état disponibles
- Essais sur pièces, changement de série, pièces d’usure et documentation de service
Quand choisir un préhenseur robotique électrique ?
Il peut convenir lorsqu’une application exige un contrôle de la position des mors, une force ou une course réglable, un retour d’information ou l’absence d’air comprimé à l’outil. Vérifiez les fonctions et les besoins d’intégration sur le modèle précis.
Quelle force faut-il pour un préhenseur robotique ?
Elle dépend de la masse de la pièce, de son orientation, de l’accélération, du frottement, de la géométrie des doigts et des conditions de contact. Utilisez la définition du fabricant, prenez en compte le mouvement réel du robot et validez avec des pièces représentatives.
Sources et documentation
- Festo — Choisir un préhenseur robotique en cinq étapes — Conseils sur les besoins d’application et les fonctions de préhension électrique.
- DH-Robotics — Préhenseurs électriques — Familles fabricant de préhenseurs parallèles, adaptatifs et rotatifs électriques.
- Festo — Catégories de préhenseurs — Présentation fabricant des types de préhenseurs électriques et pneumatiques.
Les informations techniques renvoient aux sources publiées. Les caractéristiques peuvent évoluer ; vérifiez la documentation en vigueur avant tout achat.