
Ce que désigne généralement la charge utile
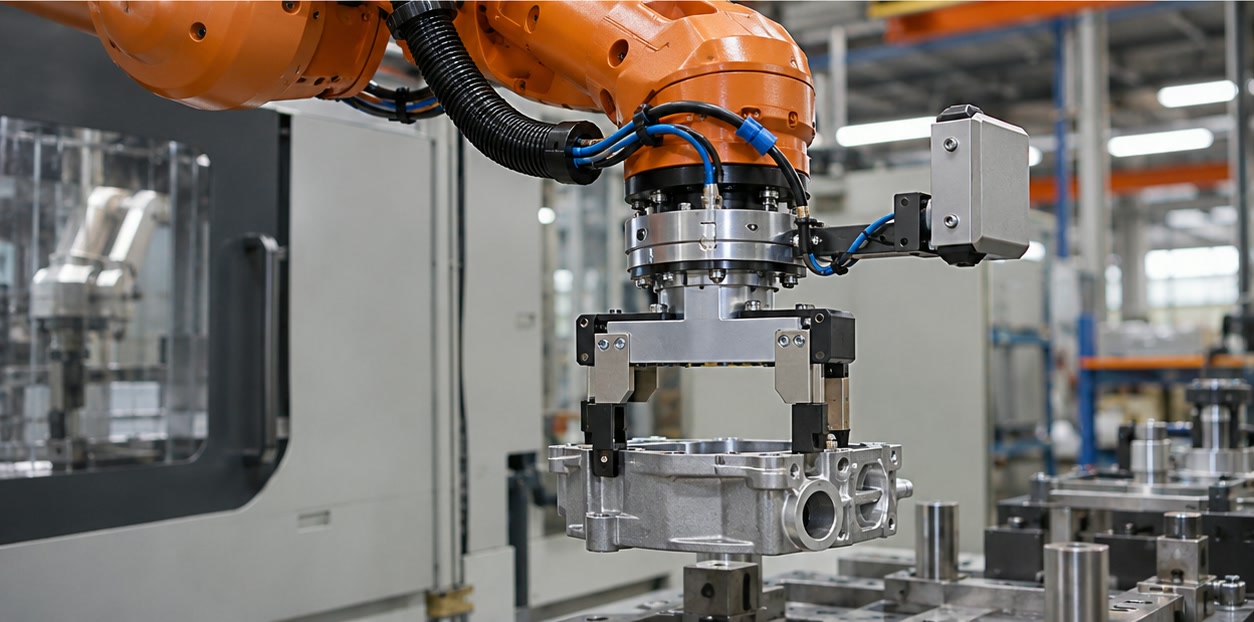
La charge utile est la charge que le robot est spécifié pour porter au poignet, dans des conditions indiquées. La charge de l’application comprend généralement l’outil, ses câbles ou son habillage, ainsi que la pièce. Certains manuels précisent aussi les déports du centre de gravité ou les moments admissibles, car la masse ne décrit pas seule les efforts au poignet.
Lisez la définition exacte dans le manuel du modèle. Une valeur de charge maximale ne constitue pas à elle seule une enveloppe de fonctionnement valable pour toutes les poses, vitesses et séquences.
Comment interpréter la portée
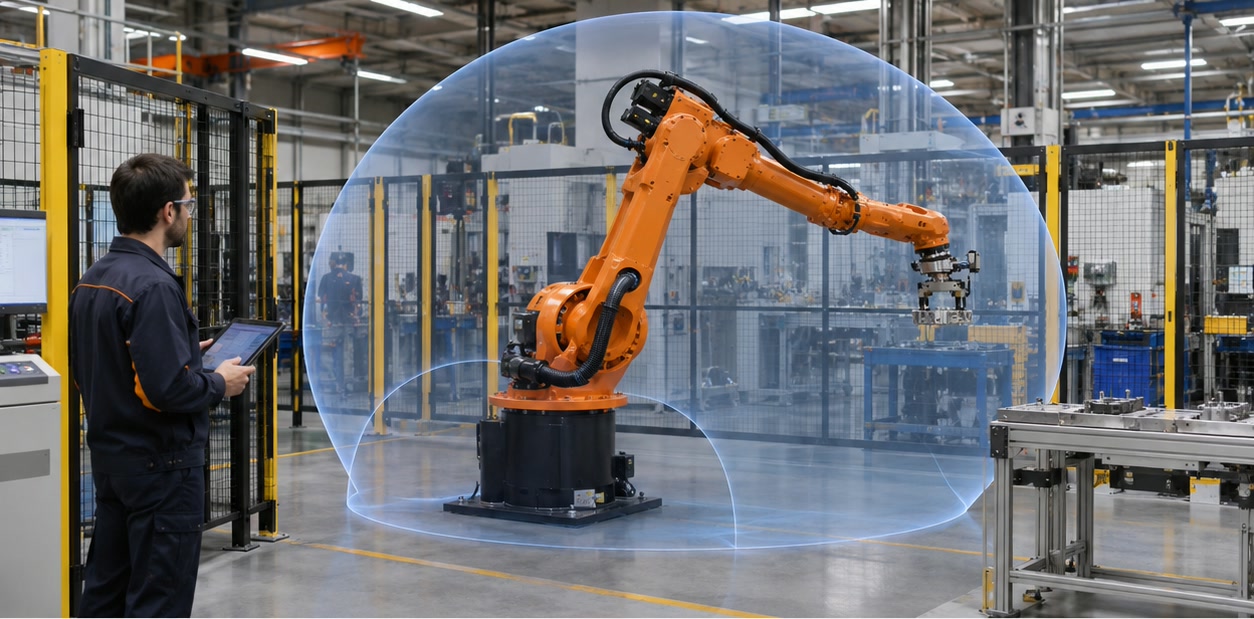
La portée est une mesure géométrique, souvent exprimée par un rayon ou une distance depuis un point de référence. Elle ne signifie pas que tous les points de ce rayon sont accessibles avec toutes les orientations d’outil. Les articulations, l’angle de montage, les équipements proches et les zones restreintes déterminent l’espace réellement utilisable.
Utilisez le diagramme de portée du fabricant et un plan tridimensionnel. Repérez les points de procédé, montages, portes, convoyeurs, changements d’outil et positions de maintenance, puis validez la trajectoire au lieu de vérifier uniquement le point le plus éloigné.
Liste de vérification
Consignez le calcul de charge et le centre de gravité, en incluant chaque élément porté au poignet. Vérifiez la définition du fabricant, l’influence des mouvements et la possibilité d’atteindre les points requis sur toute la trajectoire. Demandez le manuel ou le diagramme de charge du modèle et du montage exacts.
Une simulation ou un essai avec l’outil et la pièce représentatifs peut révéler tôt des problèmes de dégagement ou de charge. Conservez ce résultat avec le cahier des charges pour pouvoir réexaminer le choix si l’outil ou la pièce change.
- Masse de l’outil et des câbles
- Masse et centre de gravité de la pièce
- Limites de moment ou d’inertie au poignet
- Diagramme de portée, montage et orientation nécessaire
- Hypothèses de mouvement et de service associées aux données publiées
La charge utile d’un robot inclut-elle le préhenseur ?
La définition dépend du fabricant et du modèle. Pour le dimensionnement, incluez le préhenseur, l’outil, les câbles et la pièce portée au poignet, sauf indication différente dans le manuel.
La portée indique-t-elle tout l’espace de travail utilisable ?
Pas à elle seule. Consultez le diagramme du modèle, les mouvements d’articulation autorisés, l’orientation de l’outil et l’implantation de la cellule.
Sources et documentation
- EFORT : sélection de robots — Champs publics de recherche par charge au poignet et portée.
- Manuel mécanique EFORT ER210-2700/ER150-2700 — Exemple de spécifications et de conditions de test de répétabilité par modèle.
- Famille ABB IRB 5720 — Exemple de gamme publiée avec différentes variantes de charge et de portée.
Les informations techniques renvoient aux sources publiées. Les caractéristiques peuvent évoluer ; vérifiez la documentation en vigueur avant tout achat.