
Qué suele significar la carga útil
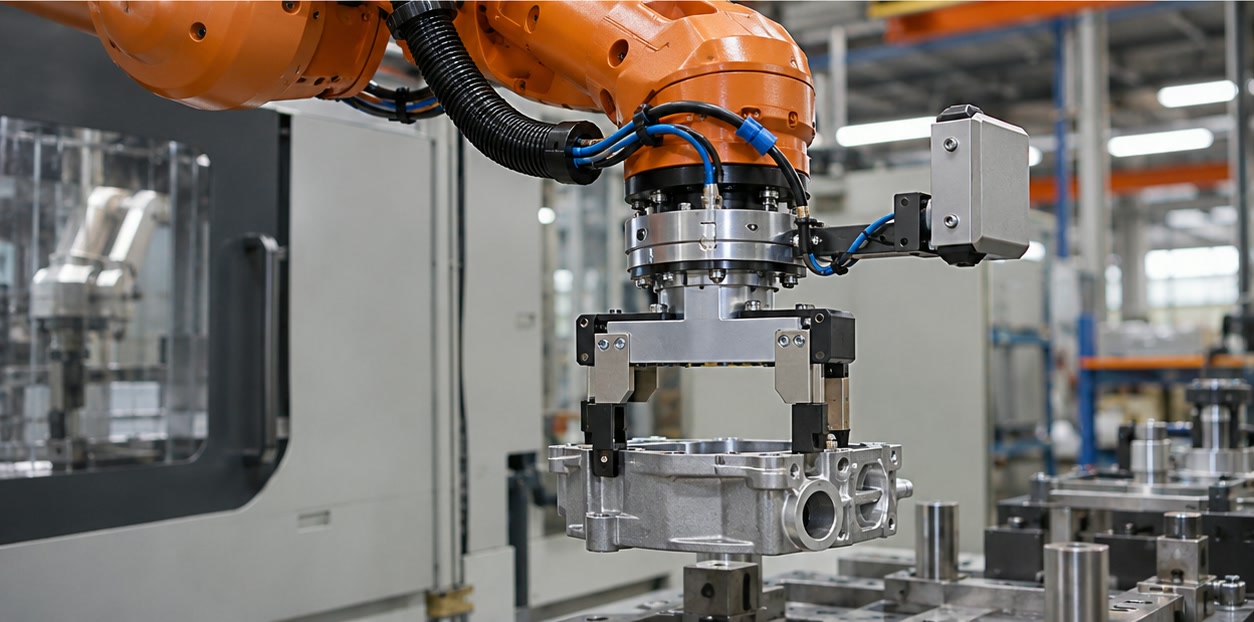
La carga útil es la carga que, bajo unas condiciones determinadas, el robot está especificado para transportar en la muñeca. En una aplicación suele incluir la herramienta, sus cables o paquete de servicios y la pieza. Algunos manuales también especifican el desplazamiento del centro de gravedad o los momentos admisibles, porque la masa por sí sola no describe por completo la carga que soporta la muñeca.
Consulte la definición y los límites en el manual del modelo exacto. La carga útil máxima no representa por sí sola el rango completo de funcionamiento para cualquier postura, velocidad o ciclo.
Cómo interpretar el alcance
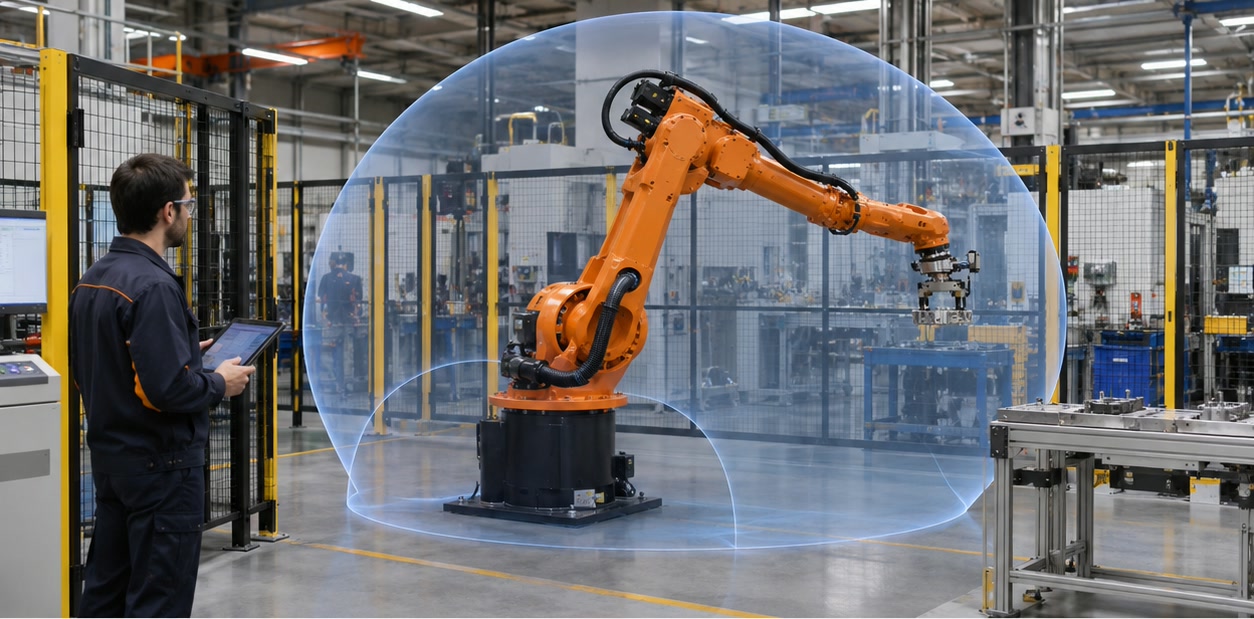
El alcance es una medida geométrica que suele expresarse como radio o distancia desde un punto de referencia. No significa que el robot pueda llegar a todos los puntos de ese radio con cualquier orientación de la herramienta. Las articulaciones, el ángulo de montaje, los equipos cercanos y las zonas singulares o restringidas determinan el espacio de trabajo útil.
Utilice el diagrama de alcance del fabricante y un plano tridimensional. Marque todos los puntos del proceso, utillajes, puertas, transportadores, cambios de herramienta y posiciones de mantenimiento; después, valide la trayectoria, en vez de comprobar únicamente el punto más lejano.
Lista práctica de comprobación
Registre el cálculo de carga útil e incluya cada elemento montado en la muñeca y su centro de gravedad. Compruebe cómo define el proveedor la carga útil, cómo varía la cifra según las condiciones de movimiento y si toda la trayectoria alcanza las posiciones necesarias. Solicite el manual o el diagrama de carga del modelo y montaje exactos.
Una prueba de aplicación o simulación con condiciones representativas puede revelar a tiempo problemas de espacio libre y carga. Guarde el resultado junto con los requisitos de la aplicación para volver a comprobarlo si luego cambia la herramienta o la pieza.
- Masa de la herramienta y los cables
- Masa de la pieza y posición de su centro de gravedad
- Límites de momento o inercia en la muñeca
- Diagrama de alcance, montaje y orientación necesaria de la herramienta
- Supuestos de movimiento y régimen de trabajo asociados a los datos publicados
¿La carga útil de un robot incluye la pinza?
La definición de catálogo depende del fabricante y del modelo. Para dimensionar la aplicación, incluya en la carga de la muñeca la pinza, la herramienta, los cables y la pieza, salvo que el manual indique otra cosa.
¿La cifra de alcance representa todo el espacio de trabajo útil?
No por sí sola. Consulte el diagrama de alcance del modelo, el movimiento permitido de las articulaciones, la orientación de la herramienta y la disposición de la célula.
Fuentes y lecturas recomendadas
- EFORT: Robot Product Selection — Campos de búsqueda de productos publicados para carga útil en la muñeca y alcance.
- EFORT ER210-2700/ER150-2700 Mechanical Operations Manual — Ejemplo de especificaciones de modelos concretos y condiciones de ensayo de repetibilidad.
- ABB IRB 5720 Family — Ejemplo del fabricante de una familia con distintas variantes de carga útil y alcance.
Las descripciones técnicas remiten a fuentes publicadas. Las especificaciones pueden cambiar; compruebe la documentación vigente antes de comprar.