
Commencez par décrire la tâche
Décrivez ce que le robot doit faire du début à la fin : points de prise et de dépose, actions de l’outil, variantes de pièces, objectif de cycle, transferts et fréquence de changement de série. Incluez la masse réelle de la pièce et de l’outil. Précisez comment la cellule communique avec les machines, les convoyeurs, les équipements de vision et les opérateurs.
Un cahier des charges fondé sur la tâche évite de s’appuyer excessivement sur une étiquette de robot. Une même famille de procédés peut imposer des exigences très différentes de portée, vitesse, environnement et sécurité selon l’usine.
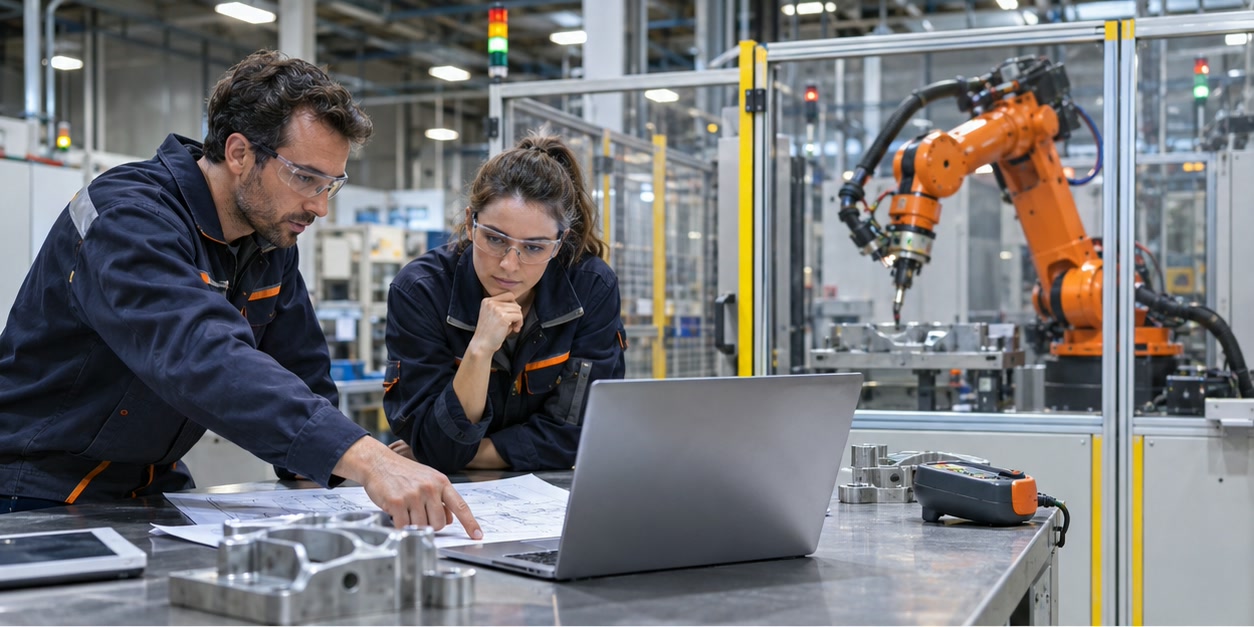
Vérifiez les mouvements et la charge
Dessinez la trajectoire de l’outil et l’environnement de la cellule. Vérifiez que le bras peut atteindre les points requis dans les orientations voulues, éviter les montages et rester dans son espace autorisé. Confirmez la charge et l’inertie en comptant l’outil, les câbles et la pièce ; la seule valeur de charge ne décrit pas l’effet d’une charge excentrée sur le poignet.
Estimez le cycle avec la séquence complète, notamment les changements de préhenseur, les échanges avec les machines et les contrôles. Demandez les conditions associées aux valeurs publiées, puis validez la séquence par simulation ou essai représentatif avec l’intégrateur.
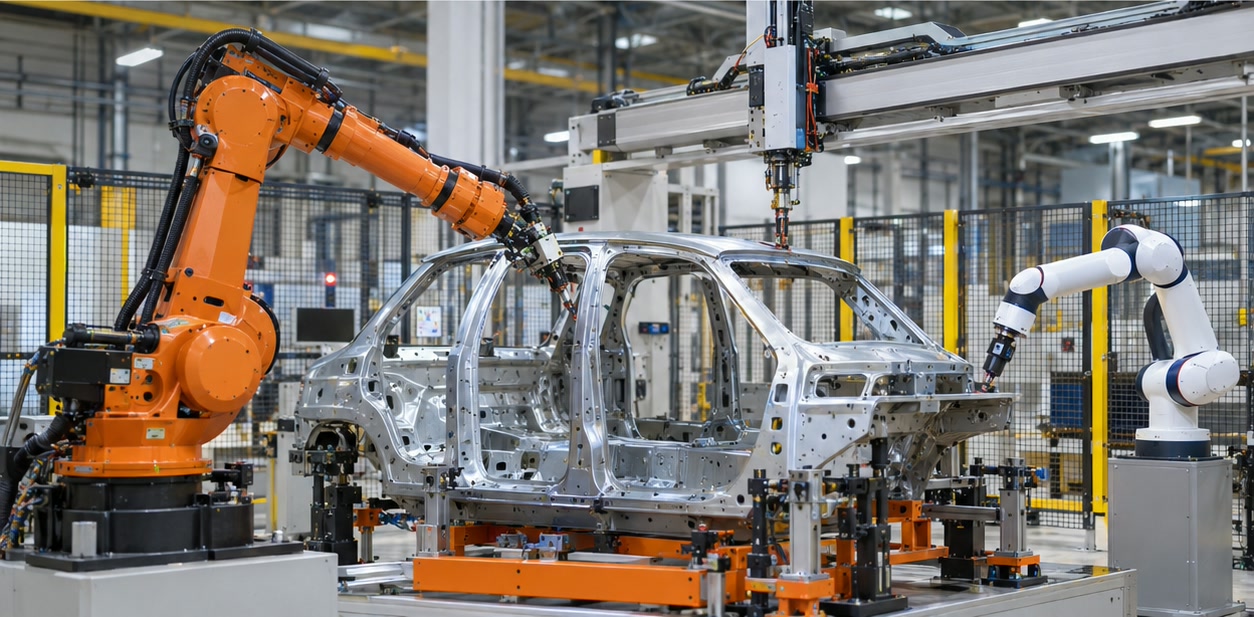
Ajoutez les facteurs de déploiement
La cellule doit aussi prévoir le montage, le contrôleur, les protections ou autres mesures de réduction des risques, les utilités, l’accès de maintenance et la reprise après défaut. Une cellule compacte à changements fréquents peut privilégier la reconfiguration ; une ligne à haut débit peut être davantage sensible au cycle et à la disponibilité. La mise en service et le service local comptent également.
Utilisez une matrice de besoins pour distinguer les exigences obligatoires des questions ouvertes. Les exemples de fabricants peuvent servir de références aux informations publiques ; vérifiez chaque modèle proposé dans son manuel et dans le périmètre d’intégration.
- Tâche et séquence de procédé
- Masse de la pièce, de l’outil et des câbles, avec centre de gravité
- Portée, orientation, cycle et précision requis
- Implantation, environnement, interfaces et protections
- Mise en service, formation, pièces et responsabilités de service
Faut-il choisir le robot avant de concevoir la cellule ?
Établissez l’implantation et les exigences de l’application avant de figer un modèle. La cellule révèle les besoins de portée, d’accès, de montage, de sécurité et d’interfaces que la seule charge nominale ne montre pas.
Un fournisseur peut-il choisir un robot en fonction de la seule charge ?
La charge n’est qu’un critère. La portée, l’inertie de l’outil, les mouvements, le montage, l’environnement, le cycle, la précision et les interfaces du système comptent également.
Sources et documentation
- Fédération internationale de robotique : robots industriels — Catégories et applications des robots.
- EFORT : sélection de robots — Exemple de critères de sélection par charge, portée et axes.
- ISO 10218-2:2025 — Applications de robots et cellules robotisées.
Les informations techniques renvoient aux sources publiées. Les caractéristiques peuvent évoluer ; vérifiez la documentation en vigueur avant tout achat.