
Quelles informations la vision 2D fournit-elle à un robot ?
Un système de vision 2D prend une image et repère des éléments en coordonnées pixel. Le logiciel peut identifier une pièce, la mesurer, lire un code, inspecter une surface ou estimer sa position et son orientation dans le plan. Une application de guidage transforme le résultat en une pose utilisable par le robot.
Une caméra 2D conventionnelle ne mesure pas directement la hauteur. L’application est souvent plus simple lorsque les pièces reposent sur un plan connu et varient principalement selon X, Y et leur rotation autour de l’axe vertical. Si la hauteur, l’inclinaison ou le chevauchement changent, le système peut nécessiter un capteur 3D, une autre méthode ou une présentation plus contrainte.
- Présence, position et rotation de la pièce dans le plan
- Inspection, mesure, identification et lecture de codes
- Caméra fixe ou montée sur le robot
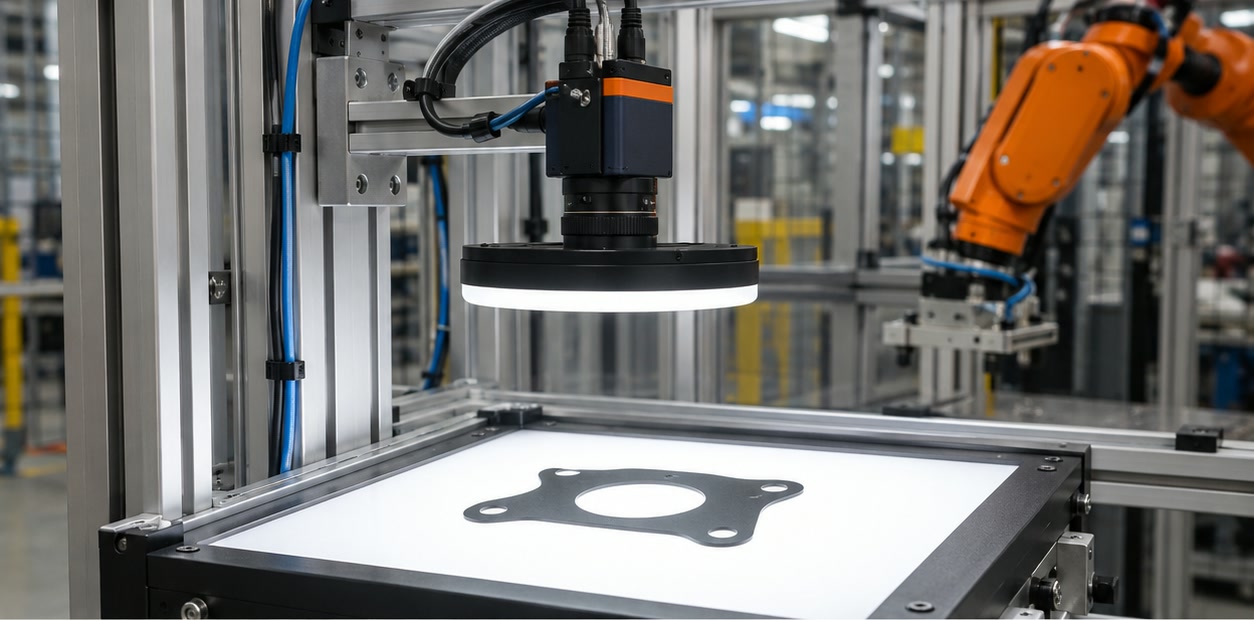
L’éclairage et l’étalonnage comptent autant que la caméra
La qualité de l’image dépend de l’objectif, du champ de vision, de la résolution, de la distance de travail, du temps d’exposition et de l’éclairage. Les reflets, ombres et changements de lumière ambiante peuvent masquer des caractéristiques, même si la caméra dispose d’assez de pixels. Testez les variations des pièces et les conditions réelles de production.
La vision renvoie des coordonnées d’image alors que le robot utilise son propre repère. L’étalonnage établit la correspondance entre eux. En guidage robotisé, l’étalonnage main-œil prend aussi en compte la relation entre la caméra et le robot, que la caméra soit fixe ou montée sur le bras.
- Choisir l’objectif, la résolution et le champ de vision selon le plus petit détail à détecter
- Maîtriser l’éclairage et évaluer reflets, ombres et variations de surface
- Étalonner les coordonnées caméra-monde ou caméra-robot après le montage
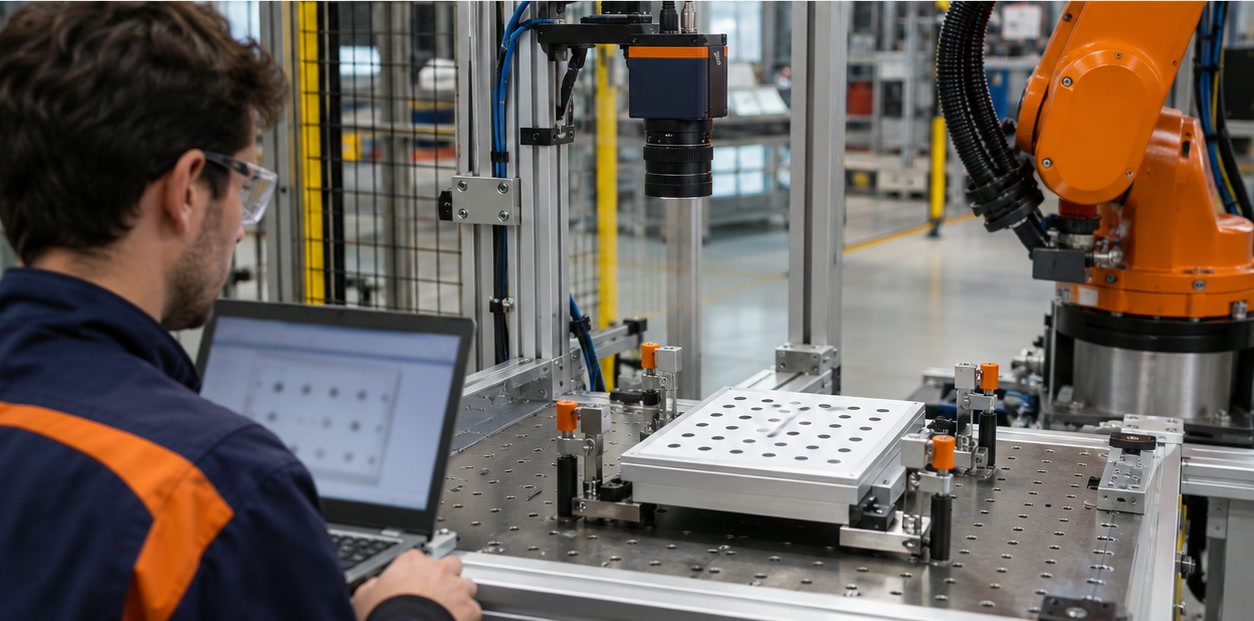
Définissez le résultat et le dialogue avec le robot
Le système de vision doit renvoyer les informations réellement nécessaires au robot : pose de la pièce, résultat qualité, identifiant ou statut d’absence de résultat. Définissez le déclenchement de la prise d’image, la réception du résultat par le contrôleur, la gestion des délais et la réponse à une pièce absente ou rejetée.
Effectuez l’étalonnage et la validation une fois le montage mécanique terminé. Vérifiez plusieurs positions dans le champ, les variantes de pièce, la cadence, les défauts de communication et la reprise. Recommencez l’étalonnage après une modification de caméra, d’objectif, de gabarit ou de montage robot qui affecte le repère.
- Déclenchement, format des résultats, délai d’attente et signaux d’erreur
- Point centre outil et conventions des repères de coordonnées
- Validation sur toute la zone de travail et après chaque modification mécanique pertinente
Une caméra 2D peut-elle guider un robot pour saisir une pièce ?
Oui, lorsque l’application dispose d’une transformation étalonnée des coordonnées image vers le repère robot. Une configuration 2D convient souvent aux pièces présentées sur un plan connu avec peu de variations de hauteur.
La vision industrielle 2D mesure-t-elle la hauteur d’un objet ?
Une image 2D conventionnelle ne fournit pas directement la hauteur. Les applications avec une forte variation de hauteur, d’inclinaison ou de chevauchement peuvent nécessiter une mesure 3D ou une autre méthode.
Sources et documentation
- Cognex — Transformations 2D en vision industrielle — Explique la conversion de coordonnées pixel vers le repère robot.
- Cognex — Processus de prise ou dépose guidée par vision — Exemple de processus de localisation et d’envoi d’une pose au robot.
- Cognex — Étalonnage main-œil — Explication de l’étalonnage caméra-robot pour les caméras fixes et montées sur robot.
Les informations techniques renvoient aux sources publiées. Les caractéristiques peuvent évoluer ; vérifiez la documentation en vigueur avant tout achat.