
La vision 3D estime la profondeur et la pose d’un objet
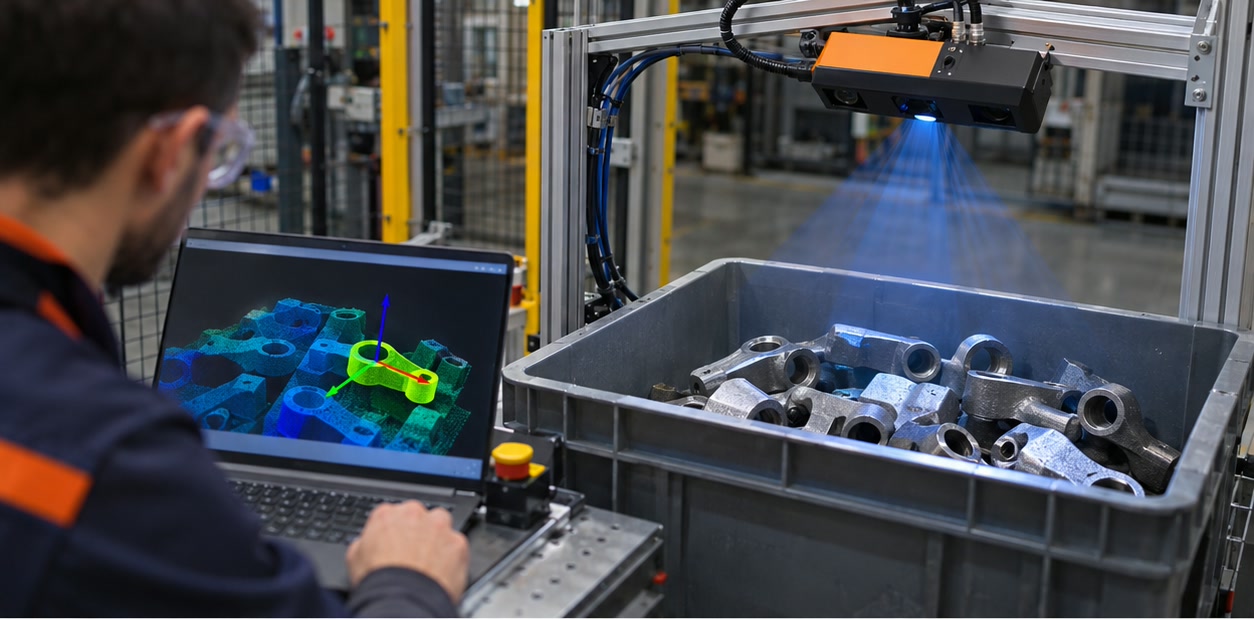
Un système de vision 3D capture des informations de profondeur en plus des caractéristiques de l’image. Selon le capteur, il peut produire un nuage de points ou une carte de profondeur représentant les surfaces visibles des pièces. Le logiciel utilise ces données pour localiser un objet, estimer son orientation et transmettre une pose de prise au robot.
Les capteurs 3D industriels utilisent différents principes optiques, par exemple la triangulation laser, la lumière structurée ou la vision stéréoscopique. Chaque conception a des limites de champ de vision, distance de travail, vitesse de balayage, réflectivité, occultation et plage de mesure. Choisissez le capteur en fonction des pièces et de la cadence, puis testez les surfaces et orientations difficiles.
- Données de profondeur ou nuage de points pour représenter une forme en trois dimensions
- Détection de l’objet et estimation de pose pour définir une cible robot
- Choix du capteur selon la géométrie, les surfaces, le champ de vision et la cadence
Planifiez ensemble le point de vue de la caméra et la portée du robot
Une caméra ne peut pas détecter une surface qu’elle ne voit pas. Le capteur doit observer suffisamment de géométrie utile pour estimer une pose stable, tandis que le robot doit pouvoir atteindre la pièce sans collision et le préhenseur doit disposer d’un point de contact. Les parois de bac, pièces qui se chevauchent, surfaces brillantes et matériaux sombres ou transparents peuvent créer des mesures incomplètes ou bruitées.
La caméra peut être fixe au-dessus de la zone ou montée sur le robot. Une caméra fixe peut couvrir une zone de travail stable ; un capteur embarqué peut changer de point de vue, mais ajoute des enjeux de mouvement, câblage et étalonnage. L’implantation doit intégrer le champ du capteur et toute l’enveloppe de l’outil robot.
- Surfaces visibles et occultations selon l’orientation probable des pièces
- Montage de caméra, éclairage, distance de travail et champ de vision
- Portée du robot, dégagement, accès du préhenseur et routage des câbles
Étalonnez et validez le transfert de pose
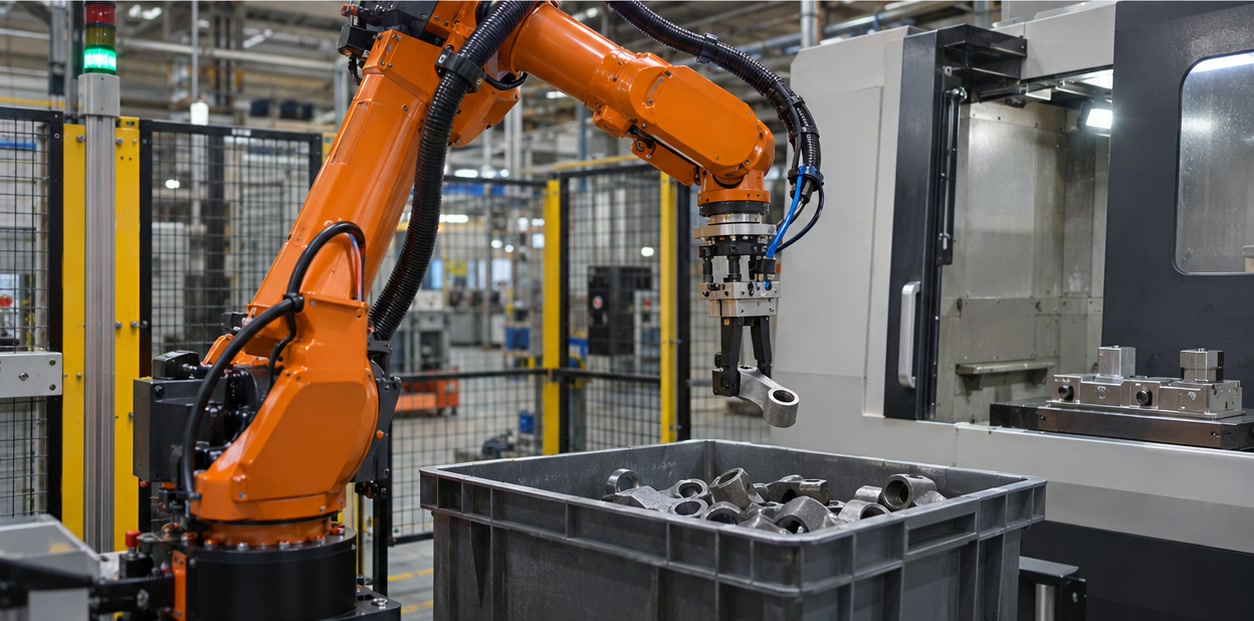
Le système de vision et le robot utilisent des repères différents. L’étalonnage établit comment un point ou une pose mesurée par la caméra se transforme dans le repère robot. Avec une caméra montée sur le bras, un étalonnage main-œil relie le repère de la caméra au robot ; une caméra fixe doit être reliée par étalonnage à la zone de travail.
Validez la prise complète avec des bacs, pièces, surfaces et niveaux de remplissage représentatifs. Mesurez non seulement la répétabilité d’estimation de pose, mais aussi le taux de prise réussie, la cadence, la reprise après défaut et l’effet d’un changement de pièce ou de déplacement du capteur.
- Étalonnage caméra-robot et point centre outil
- Vérification de la qualité des poses et rejet des résultats incertains
- Essais selon le remplissage du bac, l’orientation des pièces, leur surface et l’éclairage
Quelles informations un système de vision 3D fournit-il à un robot de prise ?
Il peut fournir une mesure de profondeur et une estimation de la pose de l’objet dans le repère caméra. Après traitement et étalonnage, le robot peut utiliser cette pose comme cible de prise.
Pourquoi un système de prise robotisée 3D peut-il manquer une pièce dans un bac ?
Les occultations, surfaces réfléchissantes ou transparentes, données de profondeur incomplètes, mauvais point de vue, erreur d’étalonnage, accès difficile du préhenseur ou coordonnées robot incorrectes peuvent compromettre la prise. Testez des pièces et des remplissages représentatifs.
Sources et documentation
- Cognex — Fonctionnement d’un capteur de triangulation 3D — Explique la capture d’un profil laser et sa conversion en données 3D.
- Cognex — Étalonnage main-œil pour le guidage robotisé par vision — Décrit le lien spatial entre un système de vision et un robot.
- Mech-Mind — Caméras 3D industrielles Mech-Eye — Présentation fabricant des catégories de caméras 3D industrielles et de leurs applications.
Les informations techniques renvoient aux sources publiées. Les caractéristiques peuvent évoluer ; vérifiez la documentation en vigueur avant tout achat.