
Ce que représente un axe
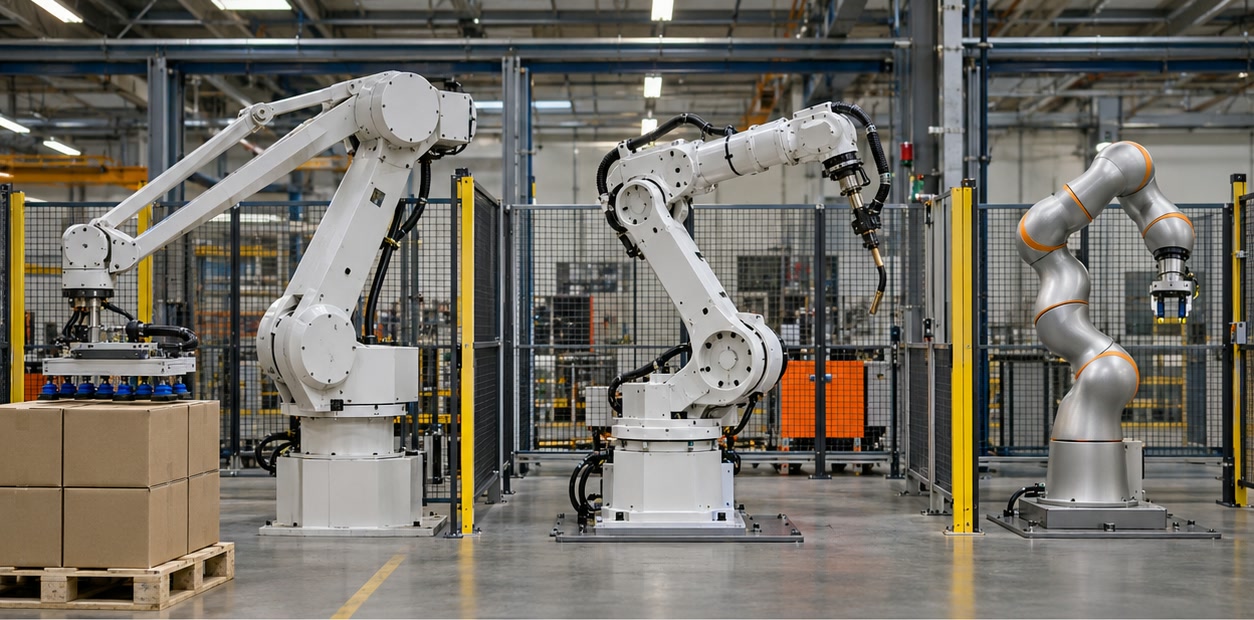
Un axe est une direction de mouvement linéaire ou rotatif contrôlée. Le nombre d’axes décrit les mouvements disponibles ; il ne constitue pas une note de capacité. Un bras de palettisation à quatre axes, un bras articulé à six axes et un bras articulé à sept axes peuvent répondre à des implantations et trajectoires différentes. Le terme collaboratif concerne le robot et son contexte d’application, pas un nombre d’axes particulier.
Les définitions des robots industriels font généralement référence à des robots programmables sur trois axes ou plus. Les fabricants indiquent parfois le nombre d’axes dans la désignation du modèle ou le catalogue ; vérifiez la configuration mécanique et les axes réellement contrôlés dans le manuel.
Ce que des axes supplémentaires peuvent changer
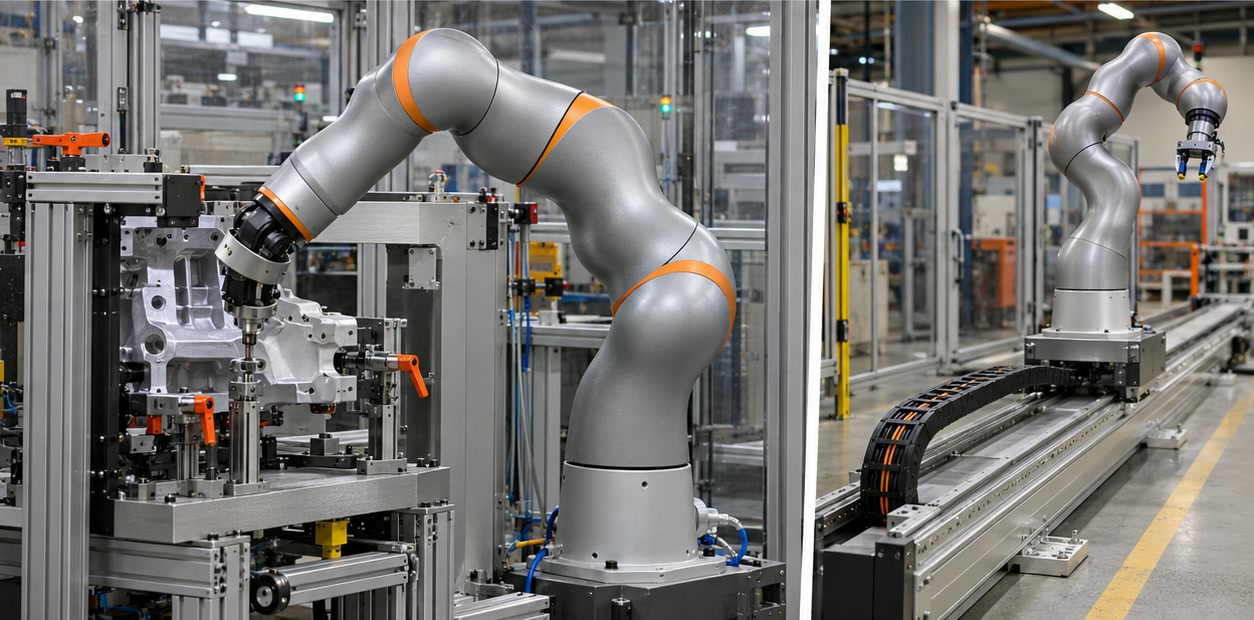
Un axe de poignet supplémentaire peut modifier l’orientation de l’outil. Un septième axe de bras peut offrir une autre configuration pour atteindre une pose ou contourner un obstacle. Un positionneur externe ou un rail linéaire peut également ajouter un mouvement coordonné sans modifier le nombre d’axes du bras.
Des axes supplémentaires élargissent les configurations possibles, tout en ajoutant des considérations de réglage, de programmation et d’intégration. Le contrôleur, la planification des trajectoires, les montages et la sécurité restent des éléments du système.
Définissez les mouvements nécessaires
Listez les points du procédé et l’orientation de l’outil nécessaire à chaque point. Dessinez ensuite l’approche et le retrait, en incluant les obstacles, câbles et accès sécurisés. Demandez au fournisseur de montrer comment les axes proposés atteignent ces points dans la configuration de montage prévue.
Choisissez le nombre d’axes en fonction du mouvement et de l’implantation requis. Une trajectoire dégagée et un outil adapté peuvent compter davantage qu’un axe supplémentaire que le procédé n’utilise pas.
Un robot à six axes est-il toujours plus flexible qu’un robot à quatre axes ?
Il peut offrir plus d’options d’orientation de l’outil, mais l’intérêt dépend de la tâche, de l’implantation, du contrôleur et de l’intégration. Le nombre d’axes ne suffit pas à déterminer l’adéquation.
Le nombre d’axes d’un bras inclut-il une table rotative externe ?
Les axes du bras et ceux d’un positionneur externe sont généralement indiqués séparément. Vérifiez la documentation du système et sa configuration de mouvements coordonnés.
Sources et documentation
- Fédération internationale de robotique : robots industriels — Définition du robot industriel et vocabulaire des axes.
- EFORT : sélection de robots — Exemple de sélecteur fabricant indiquant les axes contrôlés par modèle.
- Fiche technique ABB IRB 460 — Spécification fabricant d’un robot de palettisation à quatre axes.
- Gamme de robots industriels ABB — Présentation fabricant de familles de robots articulés à six axes.
- KUKA LBR iiwa — Spécification fabricant d’un robot léger à sept axes.
Les informations techniques renvoient aux sources publiées. Les caractéristiques peuvent évoluer ; vérifiez la documentation en vigueur avant tout achat.